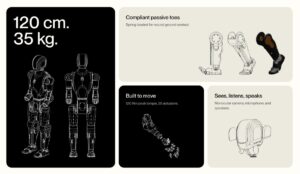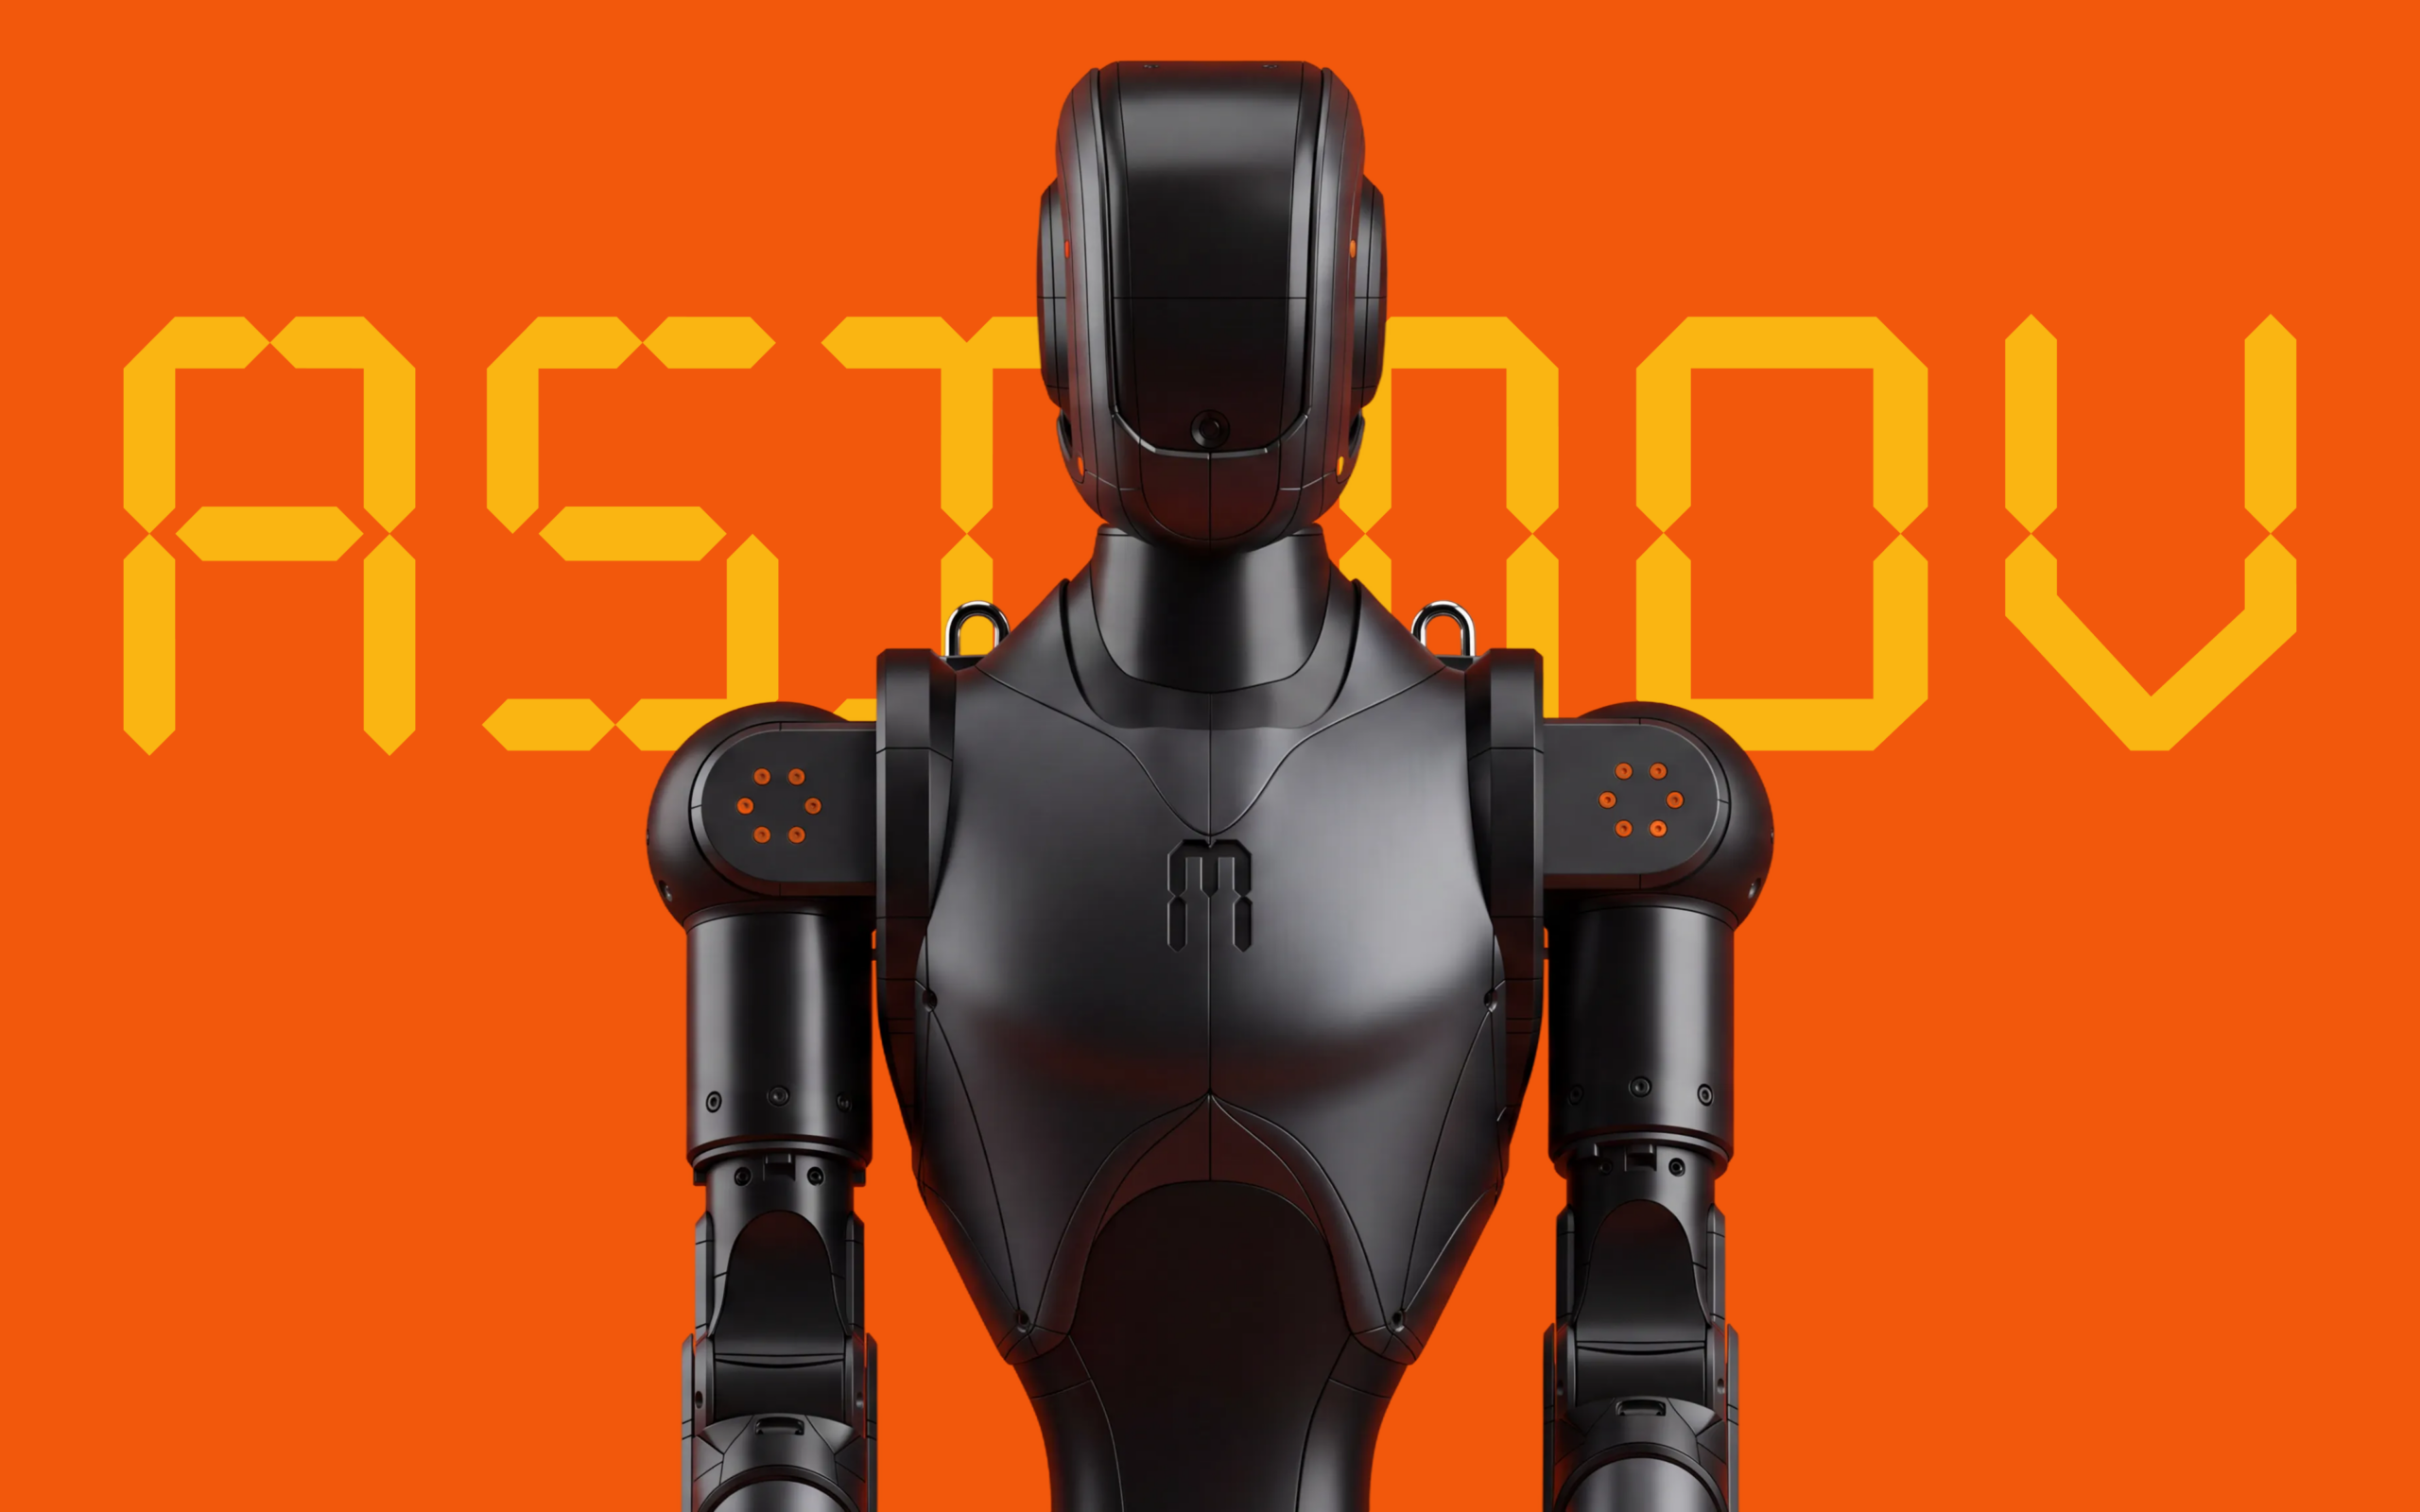
Menlo Research a publié le code source de Menlo SDK, une bibliothèque Python destinée à piloter son humanoïde Asimov 1. Le logiciel permet de lire l’état du robot, d’armer ses actionneurs, de lancer sa politique d’équilibre et de lui transmettre une vitesse de marche.
L’annonce a été faite le 12 octobre par le compte officiel d’Asimov. Le dépôt GitHub de Menlo SDK est distribué sous licence Apache 2.0. L’installation passe par Python 3.12 ou une version plus récente, avec un paquet disponible via la commande pip install menlo-sdk.
We’re open-sourcing Menlo SDK so you can build your own applications for a humanoid robot.
Asimov (@asimovinc), 12 octobre 2026
Une interface directe avec les modes du robot
La bibliothèque expose trois états principaux d’Asimov 1. Le mode DAMP relâche les actionneurs, STAND maintient une posture sans équilibrage actif et MOVE active la politique de marche. Un exemple fourni par Menlo envoie une vitesse de 0,3 mètre par seconde pendant trois secondes, puis remet le robot en équilibre sur place.
Le SDK donne aussi accès à la télémétrie. Une application peut lire les défauts, la température des articulations ou la perte de liaison avant d’envoyer une commande. Le dépôt inclut un exemple de garde qui bloque le mouvement lorsqu’un défaut est actif ou qu’un actionneur atteint 80 °C. Menlo précise néanmoins que la bibliothèque transmet les demandes et rapporte l’état reçu. La sécurité finale dépend du micrologiciel, de l’arrêt d’urgence et des contrôles ajoutés par l’intégrateur.
Cette séparation est importante pour les laboratoires et les développeurs. Ils disposent d’une interface documentée sans devoir modifier la boucle de contrôle bas niveau. Les dépendances optionnelles couvrent notamment Pillow, NumPy et OpenCV pour convertir des images, manipuler des trames ou enregistrer des séquences vidéo.
Un SDK également présenté comme skill pour agents
Menlo fournit sa documentation sous une forme exploitable par des agents de programmation. Le guide peut être installé comme plugin dans Claude Code ou comme Agent Skill dans les environnements compatibles. L’objectif est d’aider un agent à générer des scripts conformes aux états et aux précautions attendus par le robot.
Cette ouverture complète une série de publications autour d’Asimov 1, dont les fichiers mécaniques, les politiques de locomotion et l’environnement d’entraînement Cyclotron. Le SDK apporte ici la couche applicative qui manquait pour relier des outils externes au robot réel.
Pourquoi cette ouverture compte
Un humanoïde ouvert ne se résume pas à ses fichiers de conception. Pour créer une inspection, une démonstration ou une tâche de recherche, les équipes ont besoin d’un accès stable aux commandes et à l’état de la machine. Menlo SDK formalise ce contrat et réduit le volume de code spécifique à maintenir.
La portée reste toutefois limitée par le matériel disponible et par les validations de sécurité propres à chaque usage. La publication ne transforme pas Asimov 1 en plateforme autonome prête à travailler hors laboratoire. Elle fournit plutôt une base commune, vérifiable et modifiable pour construire des applications sur un humanoïde physique.