IQUA Robotics a publié le bilan de son robot sous-marin autonome SPARUS II pendant l’exercice naval REPMUS 26, organisé au Portugal. Le véhicule a enchaîné 16 scénarios de lutte contre les mines, testé un nouveau détecteur sonar fondé sur l’intelligence artificielle et échangé des missions avec un système de l’US Navy.
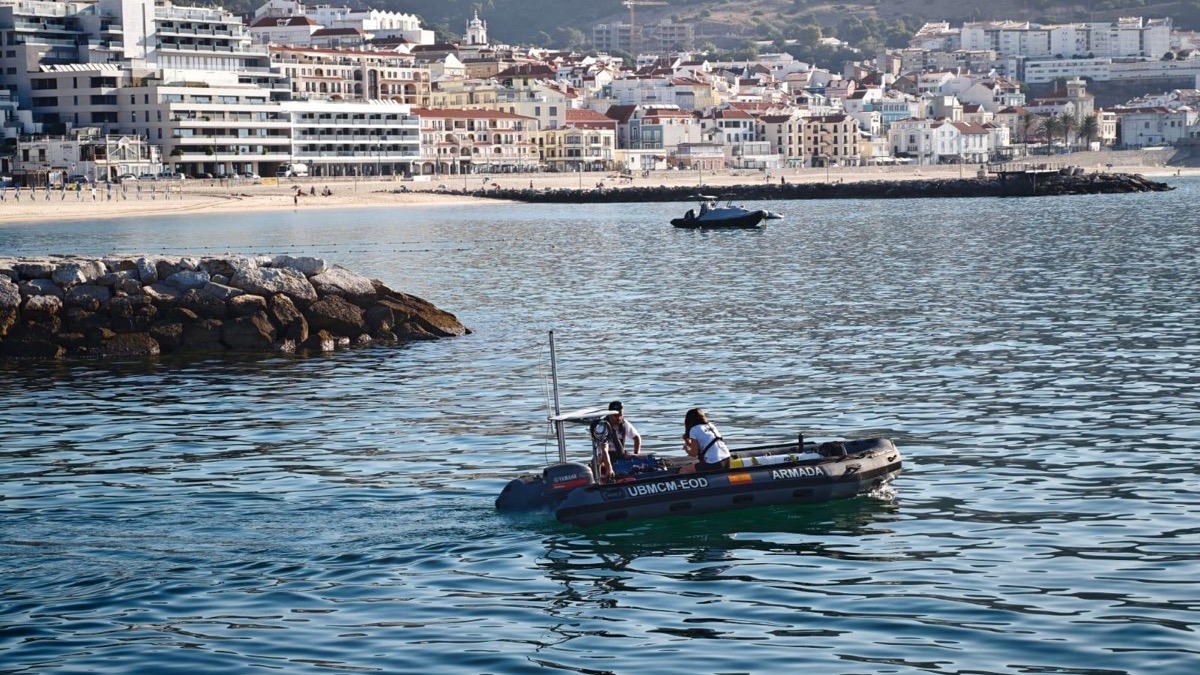
L’entreprise espagnole a opéré depuis Sesimbra du 3 au 24 septembre 2026 aux côtés du groupe de guerre des mines de la marine espagnole. Son retour d’expérience, rendu public le 26 octobre, détaille une campagne où le même robot devait chercher, détecter puis identifier des objets sans interrompre sa mission initiale.
Une chaîne de détection et d’identification autonome
SPARUS II suivait d’abord un parcours de recherche programmé. Lorsqu’un contact apparaissait sur les images du sonar frontal, le système recalculait sa trajectoire pour l’examiner avec plusieurs capteurs, puis reprenait son quadrillage. Le véhicule combinait un sonar Blueprint Subsea, un sondeur multifaisceaux Norbit et un ensemble de caméras conçu par IQUA.
La principale nouveauté concerne le traitement embarqué. Selon IQUA, un détecteur par IA appliqué aux images sonar a réduit le nombre de faux positifs par rapport à la version utilisée lors des exercices précédents. Un second classificateur analysait les images optiques et distinguait les mines des autres objets. L’entreprise affirme que toutes les mines disposées pour l’exercice ont été correctement identifiées.
Les résultats étaient transmis en temps réel par liaison acoustique. Une fois SPARUS II revenu en surface, les opérateurs pouvaient consulter les images, les vues sonar haute fréquence et les nuages de points collectés autour de chaque cible. Le système produisait aussi un rapport au format APP-11 de manière semi-automatique.
Des missions partagées avec un robot de l’US Navy
IQUA a également démontré l’interopérabilité du standard OTAN STANAG 4817 avec le groupe CTG 68.3 de l’US Navy. Un véhicule REMUS américain a inspecté deux zones avec son sonar latéral, puis envoyé des demandes d’identification à la station de contrôle de SPARUS II.
À chaque message reçu, la station créait automatiquement une mission de réacquisition. SPARUS II retrouvait ensuite le contact et envoyait une confirmation optique, pendant que le REMUS poursuivait sa propre couverture. IQUA indique que chaque cible a été retrouvée en moins de dix minutes. Cette organisation parallèle vise à éviter qu’un seul véhicule doive effectuer successivement la détection puis l’identification.
Cartographier aussi les infrastructures critiques
Le robot a enfin travaillé avec l’équipe Rapid Environmental Assessment. Il a cartographié le port de Sesimbra et une zone traversée par un câble de communication. Une même sortie permettait de produire bathymétrie, cartes acoustiques et mosaïques optiques, ensuite traitées avec QPS Qimera et les logiciels internes SoundTiles et OpticTiles.
Deux unités SPARUS II sont déjà exploitées par le groupe de guerre des mines de la marine espagnole. L’exercice ne constitue donc pas une simple démonstration de laboratoire. Il mesure la capacité d’un robot autonome existant à coopérer avec d’autres plateformes et à restituer rapidement des données utilisables. La prochaine étape sera de vérifier si cette chaîne reste aussi fiable dans des fonds plus complexes, avec davantage de véhicules et des communications dégradées.
Sources : IQUA Robotics et Ocean News & Technology.