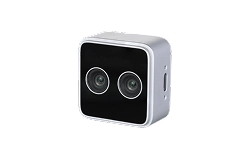
Orbbec met en avant à RobotWorld 2026 une caméra 3D compacte destinée aux poignets des bras robotiques et des humanoïdes. La Gemini 305 doit fournir une vue rapprochée des objets afin d’améliorer leur reconnaissance et la précision de la préhension.
Le fabricant chinois présente ce capteur à Goyang, en Corée du Sud, avec sa gamme Gemini 330 et une plateforme de collecte de données pour l’IA physique. L’annonce ne correspond pas au lancement d’un robot complet, mais à une brique matérielle qui conditionne directement la capacité d’une machine à saisir un objet dans un environnement réel.
Une caméra pensée pour le bout du bras
La Gemini 305 combine image couleur et profondeur dans un boîtier compact. Installée près de l’effecteur, elle observe la zone de travail avec moins d’occlusions qu’une caméra placée uniquement sur la tête ou à distance. Cette configuration sert à localiser un objet, estimer sa forme et corriger la trajectoire pendant l’approche.
Orbbec cite les bras industriels et les humanoïdes parmi les applications visées. Pour les robots mobiles, la série Gemini 330 couvre plutôt la navigation et l’évitement d’obstacles, en intérieur comme en extérieur. Le groupe affirme que plus de 1 600 entreprises de robotique utilisent ses produits, notamment UBTECH, AgiBot et X-Humanoid.
En Corée du Sud, Twinny équipe ses robots logistiques NarGo de deux caméras Gemini 335 pour la navigation. RoboCare utilise pour sa part une Gemini 335L dans son système SILBOT, qui suit les mouvements des utilisateurs pendant des exercices cognitifs. Ces références illustrent deux usages distincts de la profondeur : percevoir l’espace et interpréter un geste.
Des données collectées sans mobiliser un robot
À RobotWorld, Orbbec montre aussi son dispositif de collecte « Robot-Free ». Il associe des caméras portées en vue subjective, un capteur de poignet, des outils de calibration et un logiciel de synchronisation. L’objectif est d’enregistrer des démonstrations humaines multimodales sans immobiliser un robot pour chaque session.
Ces données peuvent ensuite alimenter l’apprentissage par imitation. Le procédé réduit potentiellement le coût de collecte, mais il ne supprime pas l’étape de validation sur la machine réelle. La géométrie d’un bras, ses limites articulaires, la force de sa pince et sa latence restent différentes de celles d’un opérateur humain.
Notre analyse
La caméra de poignet devient un composant stratégique à mesure que les robots quittent les démonstrations très préparées. Une perception générale indique où se trouve la cible ; une vue rapprochée doit permettre de terminer le geste malgré une position imparfaite ou un objet partiellement masqué. La valeur de la Gemini 305 se mesurera donc moins à sa résolution seule qu’à la stabilité de sa profondeur, à sa calibration et à son intégration dans les boucles de contrôle.
Source : communiqué officiel Orbbec.