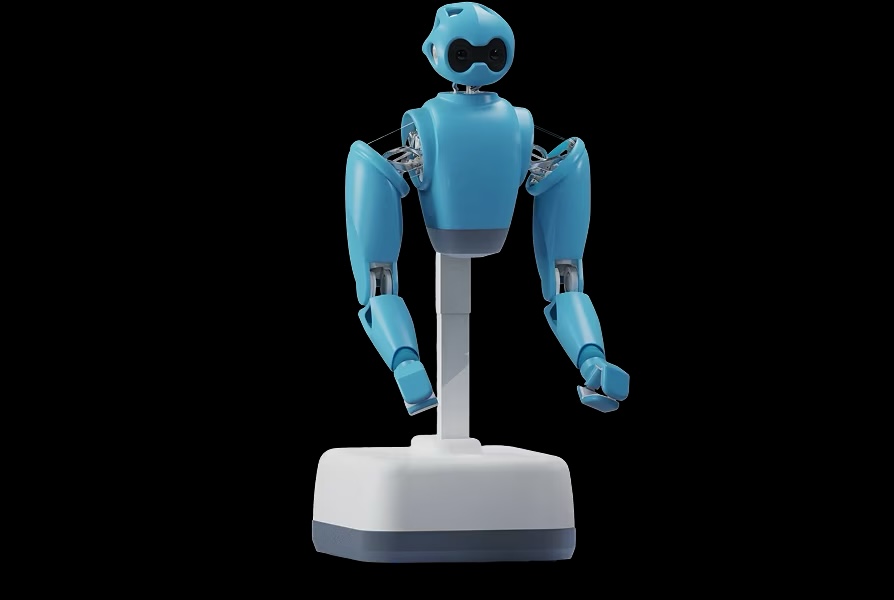
La société suisse Embodied AI a présenté AIR, un robot humanoïde sur roues destiné aux ateliers de production. Sa méthode de déploiement repose sur la téléopération : un opérateur commence par piloter chaque nouvelle tâche, les démonstrations sont enregistrées, puis le système apprend à les reproduire de façon autonome.
Dévoilé le 6 novembre à Humanoid Europe 2026, AIR vise les opérations répétitives de manipulation, d’assemblage et de conditionnement. Embodied AI indique qu’un apprentissage complet peut généralement prendre jusqu’à un mois. Un humain reste disponible pour superviser le robot et reprendre la main lorsqu’une situation inconnue apparaît.
Des bras légers pour limiter les risques
La principale différence revendiquée par l’entreprise se trouve dans la mécanique. Les moteurs, les réducteurs et l’électronique sont regroupés dans le torse. Les bras, actionnés par des tendons, restent ainsi plus légers et peuvent céder en cas de contact.
Ce choix cherche à réduire le risque à la source, au lieu de dépendre uniquement de limites logicielles. La plateforme roule également sur une base mobile plutôt que de marcher. Pour les sols plats des usines, cette architecture simplifie les déplacements et évite la complexité énergétique et mécanique de jambes articulées.
Le constructeur affirme avoir conçu AIR selon les principes de la spécification ISO/TS 15066:2016, consacrée aux systèmes robotiques collaboratifs. Il prévoit toutefois le marquage CE en 2027. À ce stade, AIR est donc une nouvelle plateforme en phase d’introduction, et non un produit dont la conformité et les performances auraient déjà été validées à grande échelle.
La téléopération comme point de départ
Embodied AI veut éviter une longue phase d’intégration avant la première utilisation. Le robot commence par travailler sous contrôle humain dès son arrivée sur le site. Les mouvements enregistrés alimentent ensuite les modèles d’imitation de l’entreprise. Une compétence acquise sur une machine doit pouvoir être transférée à d’autres exemplaires.
Cette approche répond à une difficulté classique de la robotique industrielle flexible. Une politique entraînée en simulation peut échouer lorsque l’éclairage, la position d’une pièce ou l’organisation du poste changent. L’apprentissage directement dans l’usine permet de collecter les écarts réels, mais il impose aussi de conserver une supervision et des procédures de reprise sûres.
Un résultat de 98 % à ne pas attribuer à AIR
Embodied AI cite un taux de fiabilité de 98 % sur une tâche de manipulation de câbles pour un fabricant d’électronique, au-dessus d’un objectif fixé à 90 %. Ce résultat concerne toutefois une cellule industrielle à deux bras déjà déployée par l’entreprise, pas AIR. Il montre le fonctionnement de la pile logicielle, mais ne constitue pas encore une mesure des performances du nouvel humanoïde.
Le site officiel présente aussi des usages de kitting, de support aux lignes de montage électronique, d’emballage et de manipulation de câbles. AIR devra désormais démontrer qu’il peut reproduire ces résultats avec sa base mobile et ses bras à faible inertie, tout en maintenant la disponibilité attendue dans une usine.
Notre analyse
Le choix d’un humanoïde sur roues est pragmatique. Dans une usine, la mobilité compte, mais l’équilibre bipède apporte souvent peu face à son coût et à sa consommation. L’intérêt d’AIR dépendra surtout de trois éléments encore à mesurer : le temps d’apprentissage par tâche, la fréquence des reprises humaines et la fiabilité obtenue après transfert d’une compétence entre plusieurs robots.
Sources : Embodied AI, communiqué relayé par Business Wire et EME Outlook.