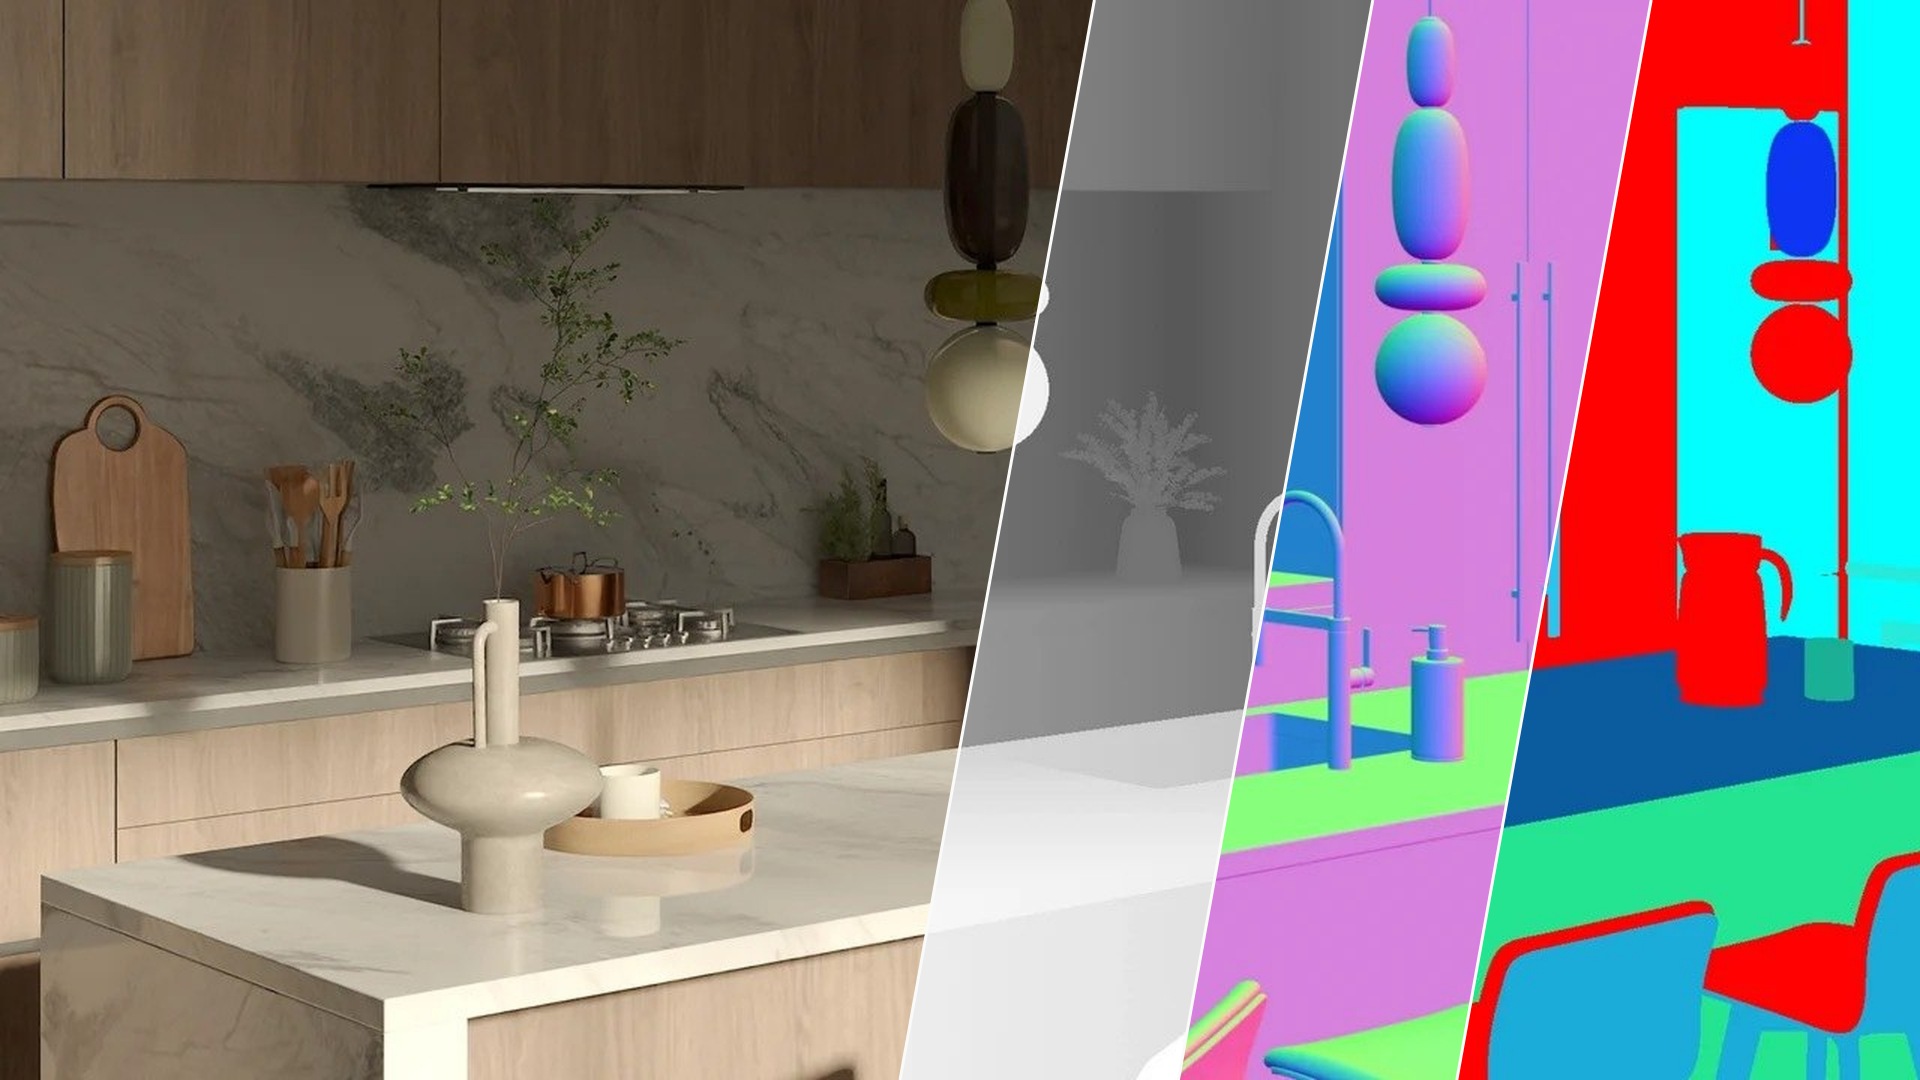
La jeune pousse Physicl lève 10 millions de dollars pour produire des environnements 3D destinés à l’entraînement des robots. Son premier outil, Studio, veut aider les équipes à travailler les cas rares qui restent difficiles à collecter dans le monde réel.
Le tour d’amorçage annoncé le 6 novembre est mené par Inovia Capital, avec la participation d’US Venture Partners. Physicl est fondée par Alex de Vigan, également à l’origine de nfinite, une plateforme qui transformait des données de produits en scènes 3D pour le commerce en ligne.
Réutiliser une chaîne 3D pour la robotique
Physicl part d’un constat connu : les vidéos apportent beaucoup d’images, mais peu d’informations directement exploitables sur la géométrie, les matériaux et la physique. La téléopération fournit des données plus proches du terrain, mais elle reste coûteuse et lente à étendre.
La société veut convertir des informations réelles incomplètes en représentations physiques cohérentes. L’objectif est de générer de nombreuses variantes d’une scène tout en conservant des dimensions, des surfaces et des interactions suffisamment crédibles pour entraîner un modèle d’action.
Cette approche cible notamment l’après-entraînement. Une équipe pourrait demander davantage d’exemples d’une tasse placée dans l’ombre ou perdue au milieu d’un plan de travail encombré, puis vérifier si ces scènes synthétiques corrigent une faiblesse précise du robot.
Studio rassemble 10 000 environnements
Le premier produit de Physicl comprend 10 000 environnements 3D et 100 000 objets numériques. Les utilisateurs peuvent composer des scènes et produire des données synthétiques adaptées à un problème de perception ou de manipulation.
SpAItial, qui développe des modèles capables de produire des mondes 3D à partir d’images 2D, figure parmi les premiers utilisateurs. Son équipe explique avoir besoin de données synthétiques de haute fidélité pour entraîner et contrôler les représentations créées par son modèle Echo-3.
Physicl ne veut donc pas seulement vendre un catalogue statique. La société présente sa plateforme comme un outil de génération continue, capable à terme de recevoir des volumes massifs d’images ou de données lidar et d’en tirer des variantes d’entraînement.
Un marché encore difficile à départager
La simulation robotique attire déjà de nombreux fournisseurs de moteurs physiques, de données synthétiques et de modèles du monde. La qualité visuelle ne suffit pas : un environnement utile doit aussi reproduire les contacts, les frictions et les échecs rares qui comptent pour la sécurité.
Physicl devra donc démontrer que ses scènes améliorent réellement des politiques déployées sur du matériel. Les premiers éléments décrivent la taille du catalogue et le financement, mais ne fournissent pas encore de benchmark indépendant sur plusieurs robots.
Réduire le coût des cas limites
Si la méthode tient ses promesses, son intérêt économique sera de réduire le nombre d’essais physiques nécessaires avant un déploiement. Les robots auront toujours besoin de données réelles pour être validés, mais les équipes pourraient consacrer davantage de temps aux situations rares.
Le test décisif viendra du passage entre les mondes 3D et les machines : une scène réaliste à l’écran n’a de valeur que si elle produit un comportement plus fiable dans l’usine, l’entrepôt ou le domicile.
Sources : TechCrunch, Physicl et Unite.AI.