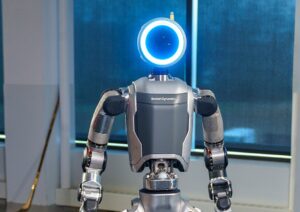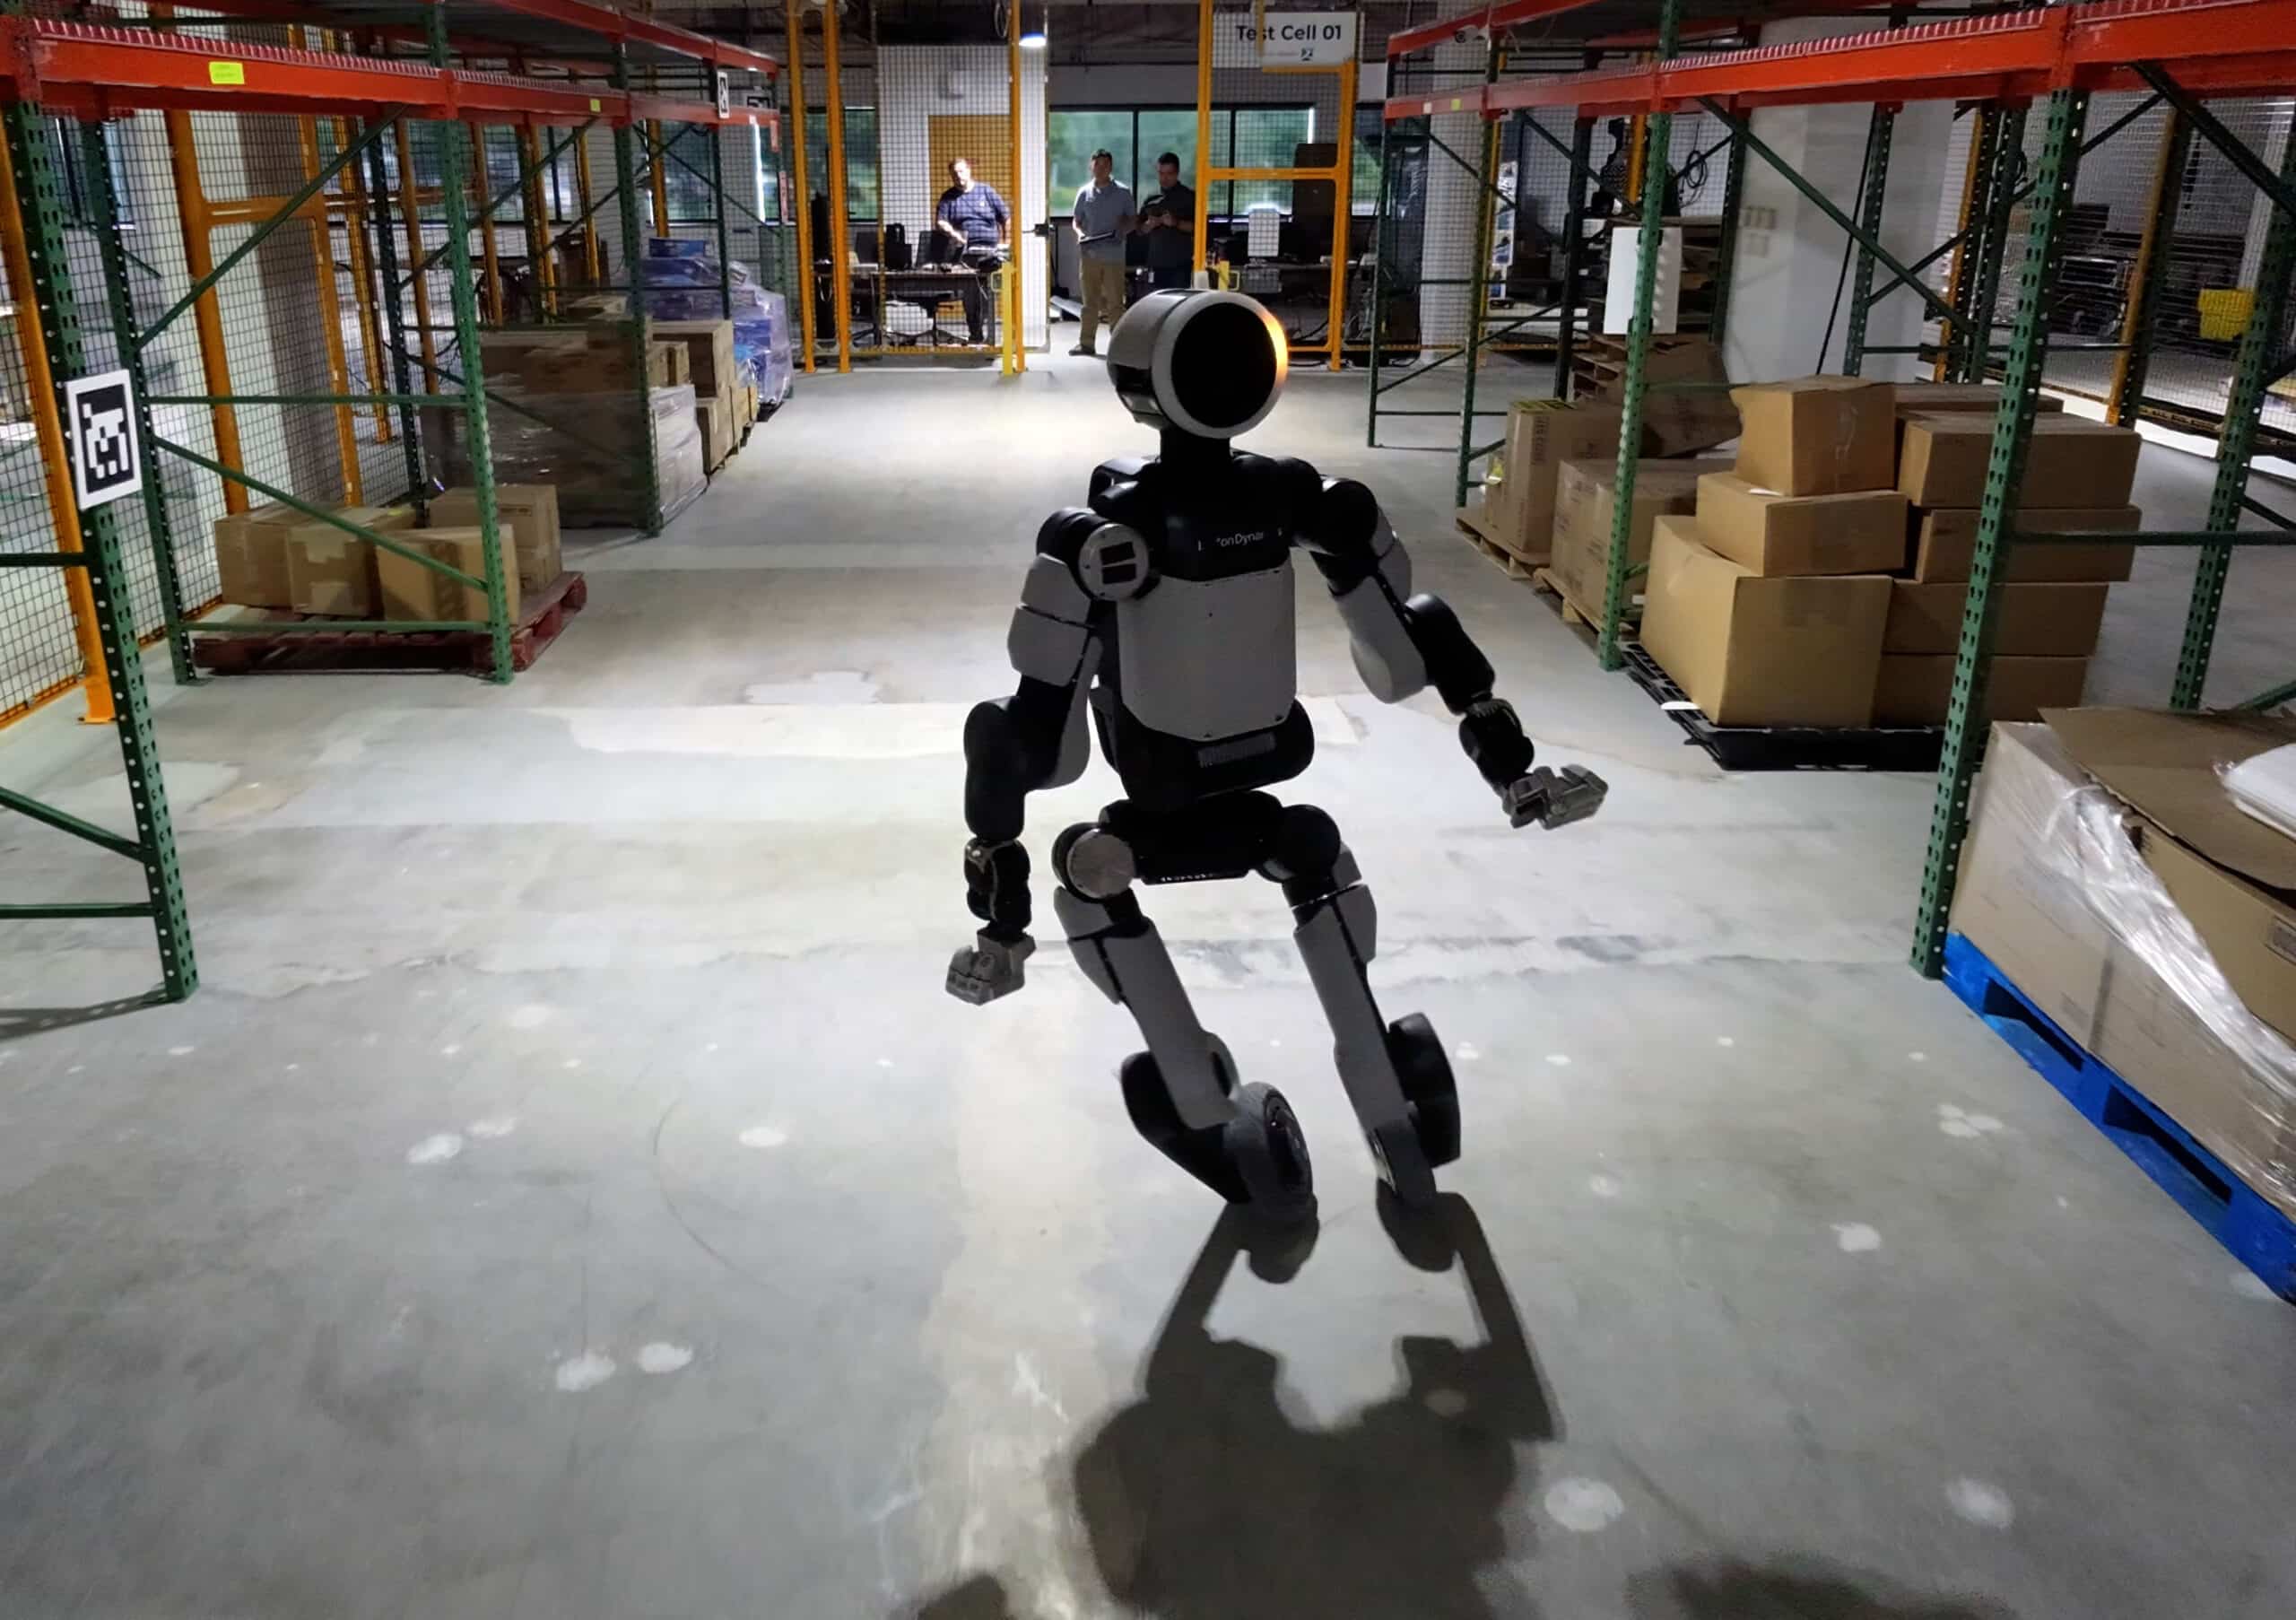
Boston Dynamics a remplacé les pieds de son humanoïde Atlas par des roues afin de pousser ses moteurs et son contrôleur du corps entier à leurs limites. L’entreprise insiste : cette configuration n’est pas un produit, mais un banc d’essai pour améliorer la fiabilité de la version bipède.
L’expérience, présentée le 9 novembre par l’ingénieur Xiaoyu « Andy » Wu, repose sur une modification matérielle volontairement réduite. Un adaptateur sur mesure fixe une jante de trottinette à chacun des actionneurs de cheville. Le moteur existant entraîne directement la roue et aucune autre pièce du robot n’a été changée.
Des roues pour charger les actionneurs en continu
Le choix des roues ne vise pas à transformer Atlas en robot roulant commercial. Boston Dynamics cherchait un scénario capable d’imposer simultanément un couple élevé, une vitesse importante et une charge continue aux moteurs. Chaque démarrage, virage et arrêt sollicite les actionneurs sur une large partie de leur plage de fonctionnement, plus longtemps que lors d’une marche classique.
Dans le modèle utilisé pour l’apprentissage, chaque roue devient simplement une cheville autorisée à tourner sans limite. L’équipe a repris son cadre de contrôle habituel et ajusté la pondération des récompenses, les commandes proposées pendant l’entraînement et la manière dont le robot maintient sa posture. Le roulement est ensuite apparu dans la politique sans nécessiter l’écriture d’un contrôleur séparé.
Cette simplicité apparente repose sur un travail précis de correspondance entre simulation et machine réelle. Les paramètres de contrôle de bas niveau ont été alignés, les moteurs caractérisés sur le robot et leur modèle numérique ajusté aux mesures. Une simulation trop idéale aurait permis à la politique d’apprendre des mouvements impossibles à reproduire sur le matériel.
Le même apprentissage pour rouler, dériver et sauter
Atlas réutilise aussi des trajectoires issues de la capture de mouvements humains. Les séquences comportant des glissements de pieds se prêtent particulièrement bien aux roues. Dans une course latérale, le contrôleur oriente les roues pour accompagner le déplacement. Pour un saut avec rotation à 360 degrés, la partie basse roule pendant la préparation avant l’impulsion.
Boston Dynamics indique que ce saut a fonctionné dès le premier essai sur le matériel. Le résultat ne prouve pas qu’Atlas est prêt pour une nouvelle application, mais il renseigne l’équipe sur la qualité du transfert entre les millions de simulations et les actionneurs réels.
Des enseignements réinjectés dans l’Atlas bipède
L’entreprise applique déjà les enseignements de ce banc d’essai à la configuration standard sur pieds. L’objectif est de rendre les politiques plus robustes aux conditions extrêmes et aux défaillances. Le prochain chantier évoqué porte notamment sur la réaction du contrôleur lorsqu’un actionneur cesse de fonctionner.
Cette démonstration illustre une étape moins visible du développement des humanoïdes : vérifier que l’apprentissage par renforcement respecte les limites électriques, thermiques et mécaniques du robot. Les roues rendent l’essai spectaculaire, mais l’enjeu industriel reste la fiabilité d’Atlas lorsqu’il devra répéter des mouvements dans les usines.