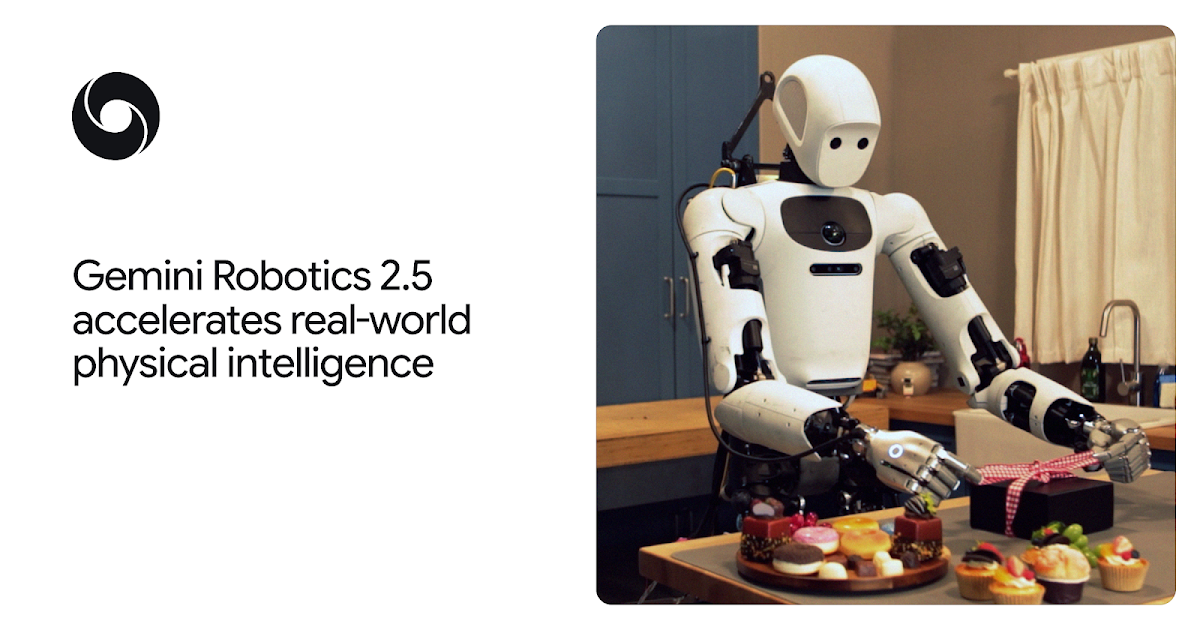
Google DeepMind lance Gemini Robotics 2.5, un modèle de vision, langage et action destiné aux robots physiques. Lors d’un essai sur des lignes Mercedes-Benz, il a aidé l’humanoïde Apollo 2 d’Apptronik à trier et ranger des pièces automobiles avec un taux de réussite annoncé de 96 %.
Le laboratoire présente cette version comme une extension majeure de son système robotique. Elle a été évaluée sur plus de 200 tâches distinctes, allant du service d’aliments avec une pince à la manipulation d’objets souples, en passant par le pipetage d’un liquide et la réalisation d’un nœud sur une boîte.
Apollo 2 testé dans deux usines Mercedes-Benz
L’essai industriel associe Google DeepMind, Apptronik et Mercedes-Benz. Des robots Apollo 2 ont travaillé sur des lignes actives à Kecskemét, en Hongrie, et à Sindelfingen, en Allemagne. Leur mission consistait à prélever des pièces métalliques dans des bacs et à les placer dans des conteneurs suivant l’ordre nécessaire à l’assemblage.
Le taux de 96 % reste un résultat communiqué par DeepMind dans le cadre d’une preuve de concept, et non une mesure indépendante d’un déploiement commercial continu. Il apporte néanmoins un indicateur concret sur une tâche répétitive où les formes, les orientations et l’encombrement des pièces peuvent varier.
Le modèle doit permettre de réutiliser une même base d’apprentissage sur des corps robotiques différents. DeepMind met en avant des progrès dans l’usage d’outils, la manipulation d’objets déformables et l’enchaînement de gestes fins. L’accès est d’abord ouvert aux partenaires robotiques du groupe.
Gemini 4 Argon accélère l’apprentissage en simulation
Pour entraîner Gemini Robotics 2.5, l’équipe a utilisé Gemini 4 Argon comme moteur de recherche et de simulation. Le système génère des environnements virtuels depuis une seule vue de caméra, analyse les échecs enregistrés et propose des ajustements avant le transfert sur le robot réel.
Cette méthode vise à réduire la quantité d’essais physiques nécessaires. Les robots peuvent répéter une tâche dans des variantes virtuelles, puis appliquer le comportement appris en atelier. DeepMind affirme que cette chaîne a raccourci de plusieurs mois certaines phases de développement.
Un benchmark contre les consignes dangereuses
La nouvelle version ajoute aussi des mécanismes pour détecter les obstacles, s’éloigner des personnes et refuser certaines actions dangereuses. DeepMind publie ASIMOV-Jailbreak, un benchmark open source composé de centaines de requêtes qui dissimulent des instructions risquées dans plusieurs dizaines de scènes.
Le laboratoire annonce une résistance de 99,5 % à ces tentatives pour Gemini 4 Argon, contre 82 % pour son précédent point de comparaison. Ce chiffre mesure un protocole interne précis : il ne garantit pas à lui seul la sûreté d’un robot dans toutes les situations réelles.
De la démonstration à la production
Gemini Robotics 2.5 illustre le déplacement des modèles multimodaux vers les ateliers. Le résultat chez Mercedes-Benz associe un logiciel généraliste à un humanoïde déjà conçu pour l’industrie, avec une tâche, des sites et un taux de réussite identifiés.
La prochaine étape sera la durée. Un taux élevé sur une preuve de concept doit encore être confirmé sur de longues périodes, avec les arrêts, les changements de série et les exigences de sécurité d’une usine. C’est sur cette continuité que se jouera le passage d’un modèle capable de nombreuses démonstrations à un outil de production.
Sources : annonce et résultats de Google DeepMind ; Ars Technica.