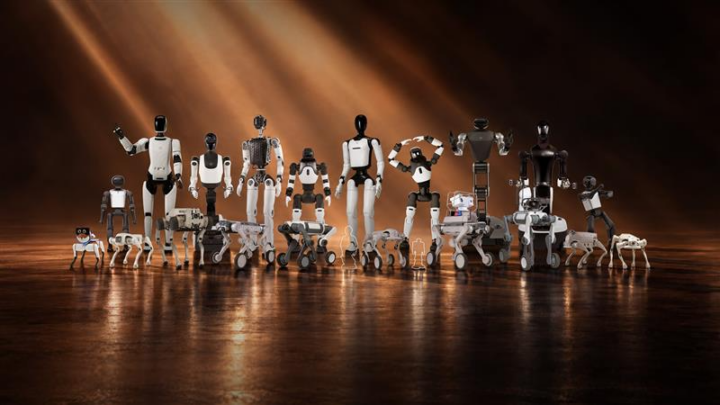
Archon Robotics a diffusé une première démonstration de Whole-Body Intelligence, son système destiné à coordonner la compréhension d’une tâche et les mouvements complets d’un robot humanoïde. La vidéo montre trois plateformes différentes manipulant des objets et se déplaçant dans une cuisine, mais l’entreprise ne publie pas encore de taux de réussite.
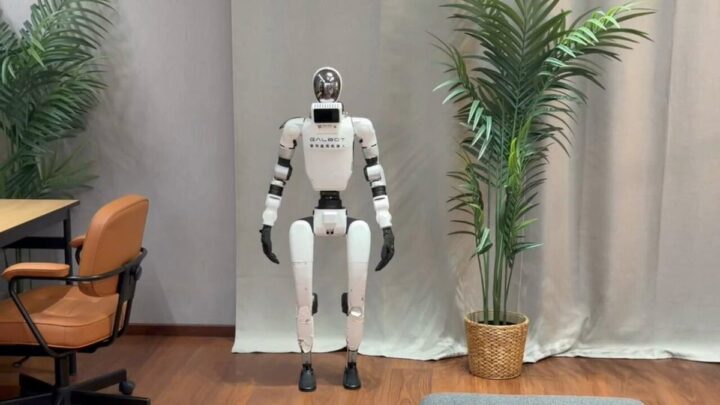
La société de Shanghai présente son approche sur un AGIBOT A3, un Booster T2 et un Unitree G1 modifié. Les séquences montrent notamment des robots qui ramassent des objets, franchissent une marche, débarrassent une table, utilisent un lave-vaisselle et rangent un réfrigérateur. Archon affirme que les démonstrations complètes sont exécutées de manière autonome et à vitesse normale.
Relier décision et contrôle du corps
Whole-Body Intelligence sépare plusieurs niveaux de commande. Le composant S1 traite les informations liées à la tâche et choisit le comportement à suivre. Le composant S0 transforme ensuite cet objectif en mouvements exécutables, tout en maintenant la coordination et l’équilibre. Archon compare cette seconde couche au cervelet humain.
L’enjeu est d’éviter qu’un humanoïde traite la marche, l’équilibre et la manipulation comme des problèmes indépendants. Ouvrir un lave-vaisselle exige par exemple de déplacer le centre de gravité, stabiliser les jambes, positionner le torse et contrôler les mains dans une même séquence. Une erreur sur un seul de ces éléments peut interrompre toute l’action.
Pour entraîner ses modèles, Archon dit combiner des données de mouvements humains à grande échelle avec des démonstrations enregistrées sur des robots réels. La société utilise aussi des corrections de type DAgger, qui ajoutent aux données les situations où une machine dévie de la trajectoire attendue puis apprend à reprendre la tâche.
Trois humanoïdes, mais peu de mesures
La présence de trois plateformes est intéressante car leurs proportions, leurs articulations et leurs contrôleurs diffèrent. Elle suggère que l’architecture vise un transfert entre plusieurs matériels. La démonstration ne précise cependant pas si les robots partagent exactement les mêmes poids de modèle, ni la quantité d’adaptation nécessaire pour chaque machine.
Archon ne communique pas non plus la taille de son jeu de données, la fréquence des interventions humaines ou le nombre d’échecs avant une séquence réussie. Les passages montrant la téléopération servent à expliquer la collecte de données et ne doivent pas être confondus avec les tâches autonomes présentées ailleurs dans la vidéo.
Une étape de démonstration, pas encore un produit
Le travail illustre la direction prise par les logiciels pour humanoïdes: remplacer des scénarios rigides par des modèles capables de lier perception, décision et contrôle de tout le corps. La diversité du matériel montré renforce l’intérêt technique, mais des évaluations reproductibles seront nécessaires pour juger la robustesse hors du décor de démonstration.