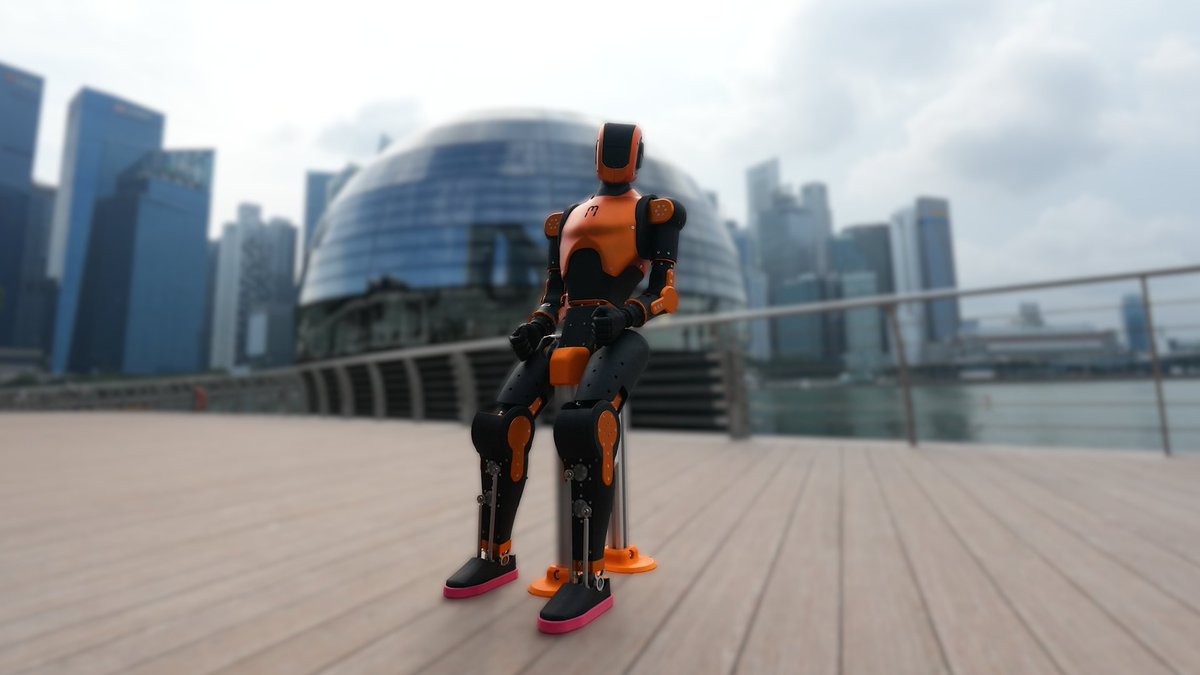
L’équipe d’Asimov a montré son humanoïde open source Asimov 1 marchant tout en mobilisant ses bras. Cette coordination, encore présentée dans une courte démonstration, vise à préparer le transport et la manipulation d’objets pendant le déplacement.
La séquence publiée le 12 octobre correspond au 352e jour de développement annoncé par l’entreprise. Elle montre le robot avancer sur un sol plat avec un mouvement alterné des bras. Asimov décrit cette étape comme un préalable à des tâches où l’humanoïde devra conserver son équilibre tout en portant ou en manipulant une charge.
Day 352 of building Asimov 1, an open-source humanoid robot. Asimov can now move its arms while walking. A step toward carrying and handling objects on the move.
— Asimov (@asimovinc) October 12, 2026
Coordonner la marche et le haut du corps
Faire bouger les bras pendant la marche ne constitue pas seulement un choix d’apparence. Sur un humanoïde, le mouvement du haut du corps modifie la répartition des masses et les efforts que la commande doit compenser à chaque pas. La difficulté augmente lorsque le robot tient un objet, car la charge déplace son centre de gravité et peut varier au cours du mouvement.
La vidéo ne démontre pas encore le transport d’une charge ni une manipulation en déplacement. Elle établit plus modestement que la locomotion peut fonctionner avec des articulations supplémentaires en mouvement. Les résultats devront encore être évalués avec différents poids, trajectoires, vitesses et perturbations avant de conclure à une capacité opérationnelle.
Une plateforme de 1,2 mètre ouverte aux développeurs
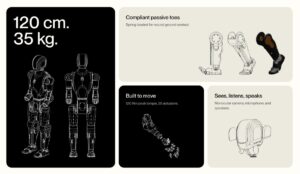
Selon la fiche officielle d’Asimov 1, le robot mesure 1,2 mètre et pèse 35 kg. Ses bras sont donnés pour une charge nominale de 5 kg chacun, avec un pic annoncé jusqu’à 15 kg. Ces valeurs restent des spécifications du constructeur et la démonstration du jour ne les vérifie pas.
Le projet met l’accent sur l’accès au matériel et au logiciel. Menlo Research publie des manuels d’assemblage, une nomenclature, une API et des guides consacrés à l’entraînement de politiques de locomotion puis à leur transfert de la simulation vers le robot. Les poignets sont également conçus pour recevoir des mains ou des outils développés par les utilisateurs.
Cette ouverture donne un intérêt particulier aux progrès intermédiaires. Les laboratoires peuvent comparer la démonstration aux modèles et procédures documentés, puis tester leurs propres politiques sur la même architecture. L’entreprise affirme aussi que les pièces peuvent être remplacées et que le robot peut être piloté par une manette, du code ou un agent logiciel.
Une étape mesurable, pas encore une tâche complète
Le prochain jalon utile sera de voir Asimov 1 marcher avec une charge réelle, puis saisir ou déposer un objet sans interrompre sa trajectoire. Il faudra notamment mesurer la stabilité, la précision des mains, la vitesse et le taux d’échec sur plusieurs essais.
La démonstration du 12 octobre reste donc une avancée de contrôle ciblée. Elle ne transforme pas encore Asimov 1 en manutentionnaire autonome, mais relie deux fonctions indispensables à cet objectif : la locomotion et l’usage simultané du haut du corps.
Sources : démonstration officielle d’Asimov, fiche produit Asimov 1 et documentation Menlo Research.