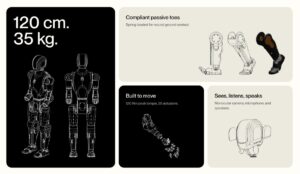
Asimov a publié Cyclotron, le cadre utilisé pour entraîner et évaluer les politiques de locomotion de son humanoïde Asimov 1. Le code ouvert permet de commencer les essais en simulation avant de disposer du robot, puis de transférer une politique entraînée vers la machine réelle.
Le dépôt officiel Cyclotron se présente comme une extension autonome d’Isaac Lab. Il combine l’apprentissage par renforcement PPO avec des priors de mouvement adversariaux, une méthode destinée à rapprocher les gestes appris de mouvements de référence. Le projet est distribué sous licence BSD à trois clauses.
Un environnement reproductible pour Asimov 1
Le dépôt fournit l’installation, le modèle du robot et les commandes nécessaires pour lancer un entraînement. La configuration de référence utilise 4 096 environnements simulés en parallèle sur une carte NVIDIA A6000, RTX Pro 6000, RTX 4090 ou RTX 3090. Un test réduit à 128 environnements doit permettre de vérifier la chaîne en une dizaine de minutes sur une RTX 4090, selon l’équipe.
Cyclotron propose deux variantes de base. La première entraîne la locomotion avec PPO. La seconde ajoute l’imitation de mouvements par AMP. Les politiques terminées peuvent être exportées au format ONNX, partagées sur Hugging Face Hub et chargées dans un visualiseur web fondé sur MuJoCo. Ce dernier fonctionne sans Isaac Sim ni GPU et sert aussi de contrôle entre deux moteurs de simulation.
Présentation officielle de Cyclotron par Asimov le 7 octobre 2026
Du simulateur à l’humanoïde réel
L’intérêt du projet tient à son lien avec un robot précis. Asimov décrit une interface de 78 observations à 50 Hz et 23 actions. Les paramètres de posture, d’échelle des commandes et de couple sont conservés avec la politique. Un développeur peut donc entraîner un contrôleur, l’examiner dans MuJoCo, puis préparer son transfert vers Asimov 1.
Cette continuité ne supprime pas l’écart entre simulation et terrain. Une politique stable dans Isaac Lab ou MuJoCo doit encore résister aux imprécisions des moteurs, aux délais, aux variations du sol et aux tolérances mécaniques. Asimov prévoit des sessions communautaires au cours desquelles des politiques proposées par des développeurs seront testées sur le robot réel. Aucun résultat quantifié de transfert n’accompagne encore l’annonce.
Une ouverture utile, à confirmer sur le matériel
La publication réduit néanmoins un obstacle concret pour les équipes qui étudient la locomotion humanoïde. Le modèle, les tâches, les scripts d’entraînement et l’export sont réunis dans la même chaîne, au lieu d’exiger la reconstruction d’un environnement propre au robot. Elle permet aussi d’évaluer le logiciel avant l’achat d’une machine.
La prochaine étape sera la publication de résultats reproductibles sur Asimov 1 : taux de chute, robustesse aux perturbations, consommation et fidélité entre simulation et monde réel. Cyclotron fournit l’outillage. La valeur du projet dépendra maintenant de la qualité des politiques que la communauté pourra réellement faire marcher hors du simulateur.