DEEP Robotics présente cinq briques de recherche réunies sous le nom DEEPRobotics-Brain. L’ensemble couvre la prédiction physique, la navigation et la manipulation, l’optimisation des politiques, la mémoire spatiale et l’évaluation à partir de données collectées par des robots réels.
L’entreprise chinoise ne lance pas un nouveau robot. Elle décrit plutôt l’architecture logicielle qu’elle veut utiliser sur plusieurs formes de machines, notamment son quadrupède à roues LYNX M20. Les travaux ont été menés avec des chercheurs du MIT, de l’UC San Diego, de l’Université de l’Illinois, de Tsinghua, de Zhejiang, de la HKUST et de l’Institut de technologie de Pékin.
Prédire la physique avant d’agir
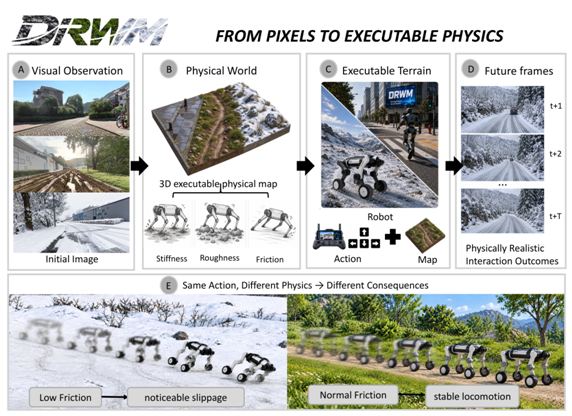
Le premier axe, DR-WM-1.0, cherche à donner aux modèles du monde une représentation plus réaliste du contact avec le terrain. Une vidéo plausible ne suffit pas à savoir si un robot va glisser sur de la neige ou perdre de l’adhérence sur une surface humide. Le système ajoute donc des estimations de friction, de rugosité et de rigidité à la géométrie reconstruite de la scène.
DEEP Robotics indique avoir utilisé 2,58 millions de couples image-masque et plus de 100 000 séquences filmées par des robots. Le modèle peut comparer plusieurs trajectoires avant leur exécution. Une application envisagée consiste à choisir, après une chute de neige, entre un raccourci glissant et un itinéraire plus long pour inspecter un poste électrique.
Navigation, manipulation et apprentissage
DR-VLA-2.0 rassemble deux volets. Pour la navigation, l’ensemble EgoLynx combine 10 000 heures de vidéos humaines en vue subjective et 2 000 séquences de téléopération. Le système apprend des comportements comme contourner un obstacle, attendre ou céder le passage. Sur le test retenu par l’entreprise, son score de navigation progresse d’environ 5 % et l’erreur finale d’orientation baisse de 14,6 % par rapport au meilleur résultat concurrent comparé.
Pour la manipulation, le cadre Atomic Motion Coordinate décompose le mouvement de chaque bras en treize actions interprétables. Il doit empêcher les informations visuelles de prendre le dessus sur une consigne verbale et intégrer les efforts mesurés lors d’une insertion ou d’un essuyage. Dans des tâches bimanuelles réelles avec des configurations inédites, DEEP Robotics annonce 87,8 % de progression normalisée.
DR-APO s’intéresse ensuite à l’optimisation des politiques, quel que soit leur mode de représentation. Sur le LYNX M20, le taux de réussite en navigation réelle passe de 25 % à 65 % après l’étape de post-entraînement décrite par l’entreprise. Ce résultat reste lié au protocole publié et devra être reproduit indépendamment.
Une mémoire qui accepte d’avoir tort
Le module DR-Agent traite un problème concret : une carte correcte peut devenir fausse quand un objet est déplacé hors du champ de vision. Sa mémoire associe donc les observations à une chronologie et recalcule la position probable d’une cible au moment où le robot doit l’inspecter. Le robot peut ensuite observer de nouveau et modifier son trajet.
Enfin, DR-Benchmark repose sur LynxScenes, un jeu de données issu du LYNX M20. Il totalise 833,6 heures et 3 294,7 kilomètres de fonctionnement, environ 100 000 séquences de navigation et trois millions d’images annotées. Quatre familles de tâches y sont évaluées, de la perception en vue aérienne à la prédiction de trajectoire.
Un programme de recherche, pas encore une garantie de déploiement
Les cinq briques forment une feuille de route cohérente pour relier perception, décision et action. Elles apportent aussi des mesures sur robot réel, ce qui donne davantage de poids aux résultats que des essais uniquement simulés. Leur portée industrielle dépendra toutefois de la publication détaillée des protocoles, de la reproductibilité et des performances obtenues sur d’autres machines.
Les prépublications sont regroupées dans le centre de recherche de DEEP Robotics. Le communiqué de présentation fournit les chiffres revendiqués et les partenaires académiques de chaque volet.