DexRobot présente à IROS 2026 une chaîne de manipulation dextre qui transforme des démonstrations humaines en politiques exécutées par une main robotique. Son système DexGEM s’appuie sur la DexHand021 Pro, une main à 22 degrés de liberté dotée de capteurs tactiles sur la paume et les doigts.
L’entreprise expose ce dispositif à Pittsburgh avec trois travaux de recherche acceptés par la conférence. Elle décrit DexGEM comme une étape vers une boucle complète réunissant matériel, perception, données et modèles. L’objectif est de transférer un geste humain vers plusieurs architectures de mains sans collecter de nouvelles données directement sur chaque robot.
Des démonstrations humaines au robot réel
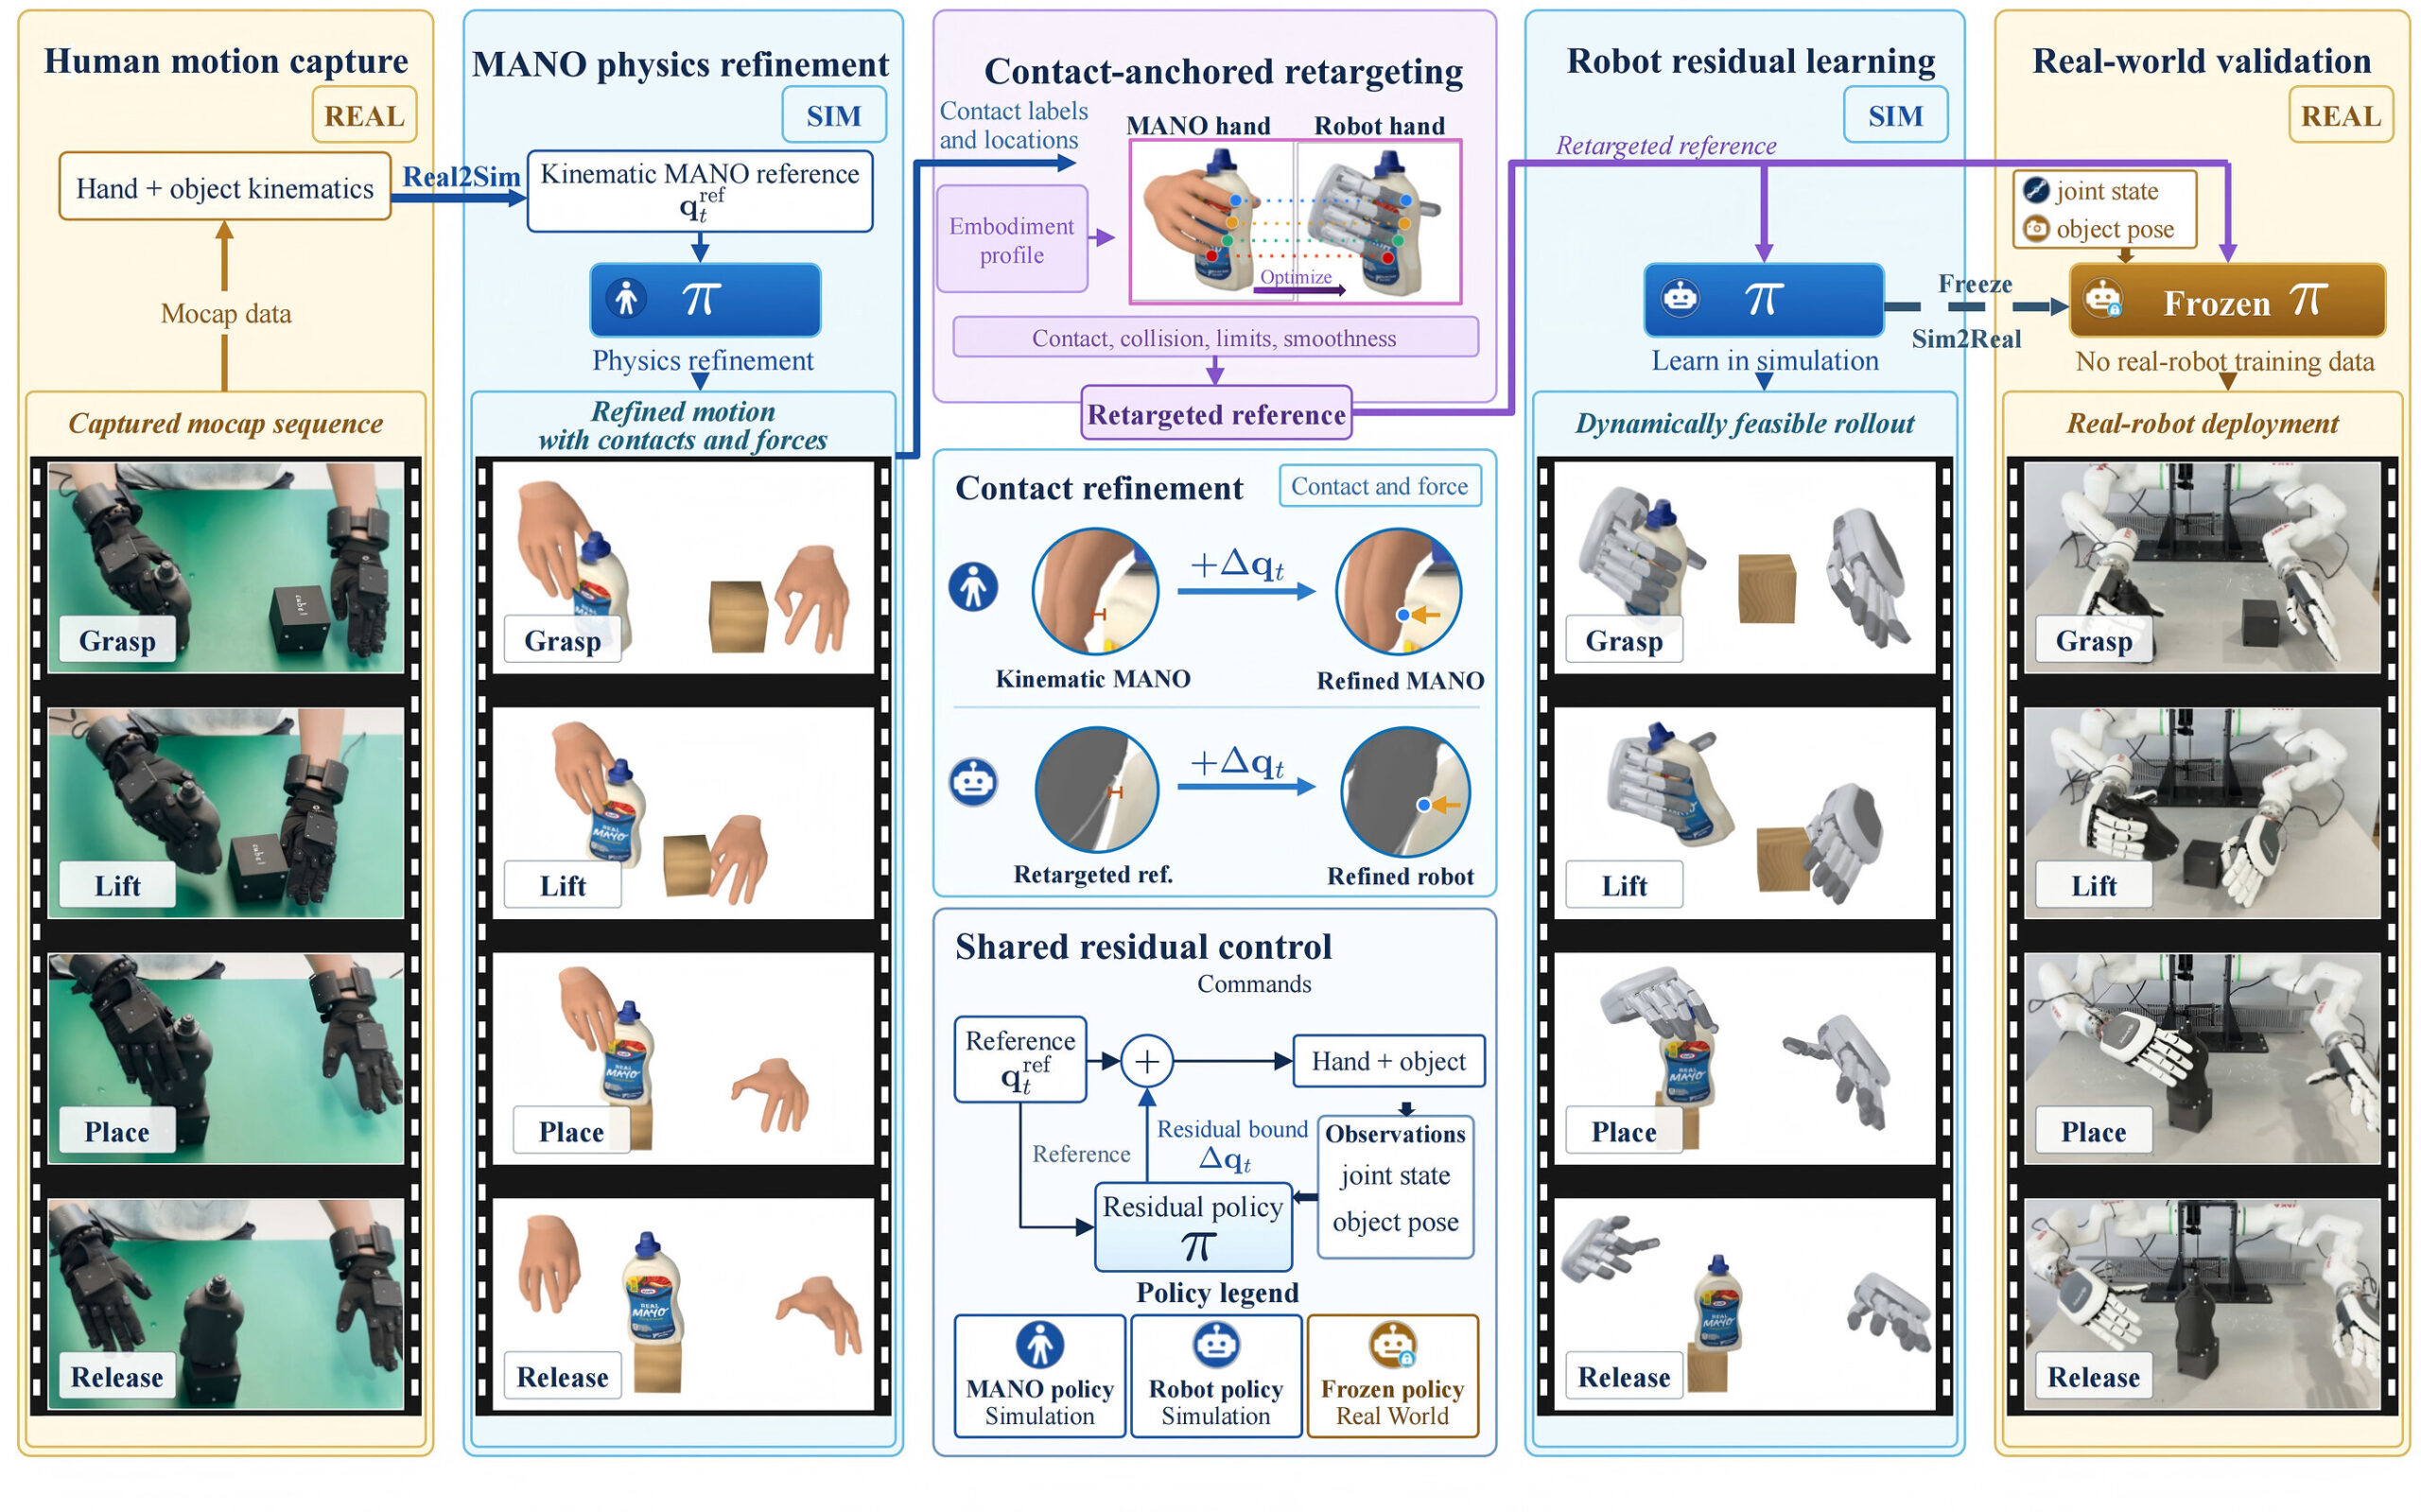
Le pipeline combine capture de mouvements et vidéos en vue subjective. Les gestes sont reconstruits dans un environnement simulé, adaptés à la cinématique d’une main robotique, puis affinés par une politique résiduelle. DexRobot affirme que les tâches présentées s’exécutent ensuite de façon autonome, sans téléopération et sans entraînement supplémentaire sur le robot réel.
Les démonstrations incluent des coordinations à deux mains, notamment le passage d’un objet d’une main à l’autre, ainsi que des manipulations où le contact doit être maintenu. Ces scénarios sont plus exigeants qu’une simple prise, car la politique doit gérer simultanément la position des doigts, les forces et les changements de contact.
L’un des trois articles associés à DexGEM porte sur le transfert de démonstrations humaines par recalage ancré sur les contacts et apprentissage d’une politique résiduelle. Le communiqué ne fournit toutefois ni taux de réussite détaillé ni comparaison indépendante avec d’autres systèmes. Les performances annoncées restent donc à confirmer sur des objets, des bras et des environnements différents.
Une main à 22 degrés de liberté
La DexHand021 Pro associe une main et un poignet actif à deux degrés de liberté. Cette architecture doit faciliter les mouvements où le poignet et les doigts travaillent ensemble, par exemple pour tourner, aligner ou retourner un objet, mais aussi pour utiliser un outil. Un entraînement bidirectionnel par tendons permet d’actionner la flexion et l’extension tout en conservant une certaine compliance.
La perception couvre la paume, le bout et les côtés des doigts. DexRobot annonce une matrice tactile 3D capable de mesurer une force normale à partir de 0,01 newton à 200 hertz. Une caméra de paume de 5 mégapixels avec un champ de 160 degrés suit également les contacts, les glissements et les variations de force. Le contrôle est traité localement par une puce dédiée, tandis que le kit comprend un SDK, des modèles URDF et des outils de développement.
Notre analyse
L’intérêt de DexGEM réside dans le lien explicite entre démonstration humaine, simulation et exécution sur du matériel tactile. Cette continuité peut réduire le coût de collecte sur robot réel et faciliter le transfert entre plusieurs mains. La présence de trois travaux acceptés à IROS apporte davantage de matière qu’une démonstration commerciale isolée.
Les limites restent importantes. La société revendique plus de 300 000 cycles d’essai pour la main, mais ne documente pas encore la durée des séquences autonomes, leur taux d’échec ou la capacité du modèle à généraliser hors des tâches préparées. La prochaine étape sera donc une validation reproductible, idéalement sur du matériel et des jeux d’objets externes.
Sources : communiqué officiel DexRobot diffusé par PR Newswire et site officiel DexRobot.