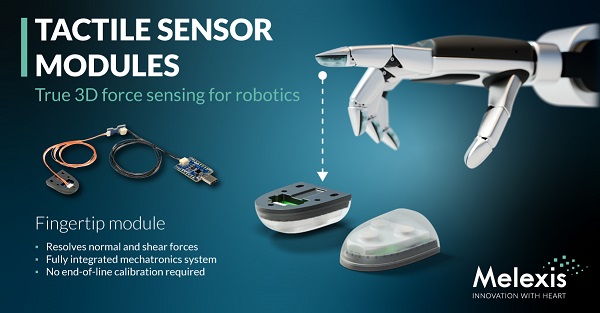
Melexis lance le MLX90901, un module tactile destiné aux bouts des doigts des mains robotiques. Le composant mesure les forces de contact sur trois axes afin d’aider un robot humanoïde à maintenir une prise, détecter un glissement et manipuler un objet sans l’endommager.
Présenté le 12 novembre 2026, le MLX90901 est le premier module mécatronique complet de l’entreprise belge. Il associe un capteur magnétique, un aimant, un élastomère, une structure mécanique et l’électronique nécessaire dans un ensemble prêt à évaluer.
Mesurer la pression et le cisaillement
De nombreuses pinces robotiques détectent uniquement la présence d’un contact ou la force perpendiculaire à leur surface. Melexis veut fournir une information plus riche. Son module mesure la force normale, mais aussi le cisaillement dans deux directions. Le contrôleur peut ainsi connaître l’intensité et l’orientation de l’effort appliqué au doigt.
Le MLX90901 couvre une force normale allant jusqu’à 15 newtons et une force de cisaillement jusqu’à 4 newtons. Melexis annonce une précision de 10 % de la pleine échelle et une résolution typique de 200 millinewtons. La communication passe par une interface I²C, courante dans les systèmes embarqués.
Ces données doivent alimenter une boucle de contrôle en temps réel. Si un objet commence à glisser, la main peut ajuster sa prise. Si la pression devient excessive, elle peut la réduire. Cette capacité est particulièrement importante pour les objets fragiles, de forme irrégulière ou inconnus du robot.
Un kit pour accélérer les prototypes
Melexis accompagne le capteur d’un kit d’évaluation DVK90901. Les fabricants de mains et les constructeurs de robots peuvent l’utiliser pour caractériser la réponse sur trois axes, comparer la technologie avec d’autres solutions et collecter des données de contact pour leurs modèles de contrôle.
L’entreprise travaille depuis quatre ans sur sa technologie Tactaxis. Les premières démonstrations portaient sur des éléments sensibles individuels. Le nouveau module intègre désormais les matériaux, la mécanique et l’électronique dans un format standardisé. Cette approche vise à éviter que chaque équipe de robotique doive concevoir son propre assemblage tactile.
Le toucher devient un enjeu industriel
Les progrès des modèles d’IA permettent aux robots d’interpréter une consigne et de planifier une action. La manipulation réelle reste toutefois limitée lorsque la machine ne ressent pas correctement ce qui se passe au point de contact. Une caméra peut montrer qu’un objet est saisi, mais elle ne mesure pas directement les efforts exercés entre le doigt et sa surface.
Le MLX90901 ne résout pas à lui seul la dextérité des humanoïdes. Il fournit cependant une brique matérielle reproductible pour entraîner et valider des contrôleurs tactiles. La disponibilité du kit d’évaluation marque le passage d’une technologie de laboratoire à un composant que les fabricants peuvent tester dans leurs propres mains robotiques.
Sources : annonce de Melexis et reprise technique de Semiconductor for You.