NVIDIA publie Isaac ROS 5.0, une mise à jour de sa collection de modules accélérés pour le développement de robots sous ROS. Présentée le 22 septembre à ROSCon, à Toronto, cette version ajoute des workflows utilisables par des agents IA, prend en charge ROS Lyrical et Ubuntu 24.04, et étend le déploiement du Jetson Orin Nano au Jetson Thor.
La nouveauté ne transforme pas un agent logiciel en automaticien autonome. Elle lui fournit plutôt des procédures documentées pour accomplir des tâches précises dans une chaîne robotique. NVIDIA cite notamment la configuration d’Isaac ROS, la manipulation et l’adaptation de FoundationStereo à une paire de caméras et à un environnement donnés.
Des « skills » pour configurer la perception
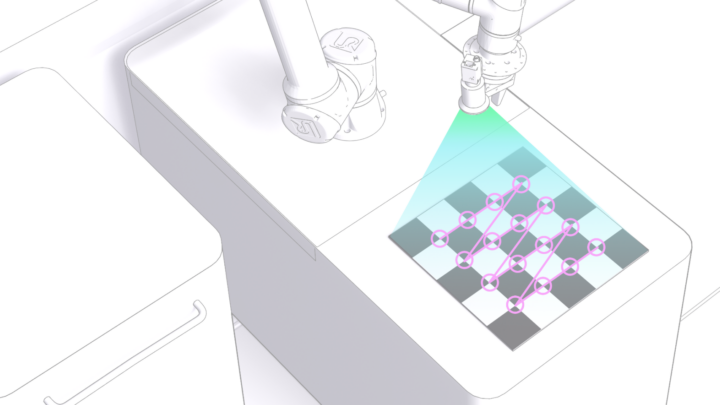
Isaac ROS 5.0 introduit des skills réutilisables destinés aux développeurs et aux agents de codage. Un agent peut ainsi être guidé pour installer les composants nécessaires, relier les étapes d’une application de prise et dépose ou affiner un modèle de vision stéréoscopique. La documentation est également structurée pour être interprétée plus facilement par ces outils.
Le paquet FoundationPose évolue en parallèle. NVIDIA annonce une bibliothèque d’inférence capable d’estimer et de suivre la pose d’un objet jusqu’à 5,5 fois plus vite. Le workflow de prise et dépose, qui enchaîne détection, profondeur, estimation de pose et mouvement, devient un composant indépendant.
La version prend aussi en charge ROS Lyrical. NVIDIA a contribué avec l’Open Source Robotics Alliance à une interface standard pour transporter plus efficacement les données entre composants, y compris lorsqu’elles restent en mémoire accélérée. CUDA sert d’implémentation de référence, mais l’interface est annoncée comme indépendante du fournisseur de matériel.
Une pile pensée pour fonctionner sur le robot
L’enjeu est d’éviter qu’un gain obtenu sur le GPU soit perdu lors des copies de données entre les nœuds ROS. Isaac ROS 5.0 vise donc toute la chaîne, de la perception à l’exécution sur un calculateur embarqué. La gamme prise en charge va du Jetson Orin Nano au Jetson Thor.
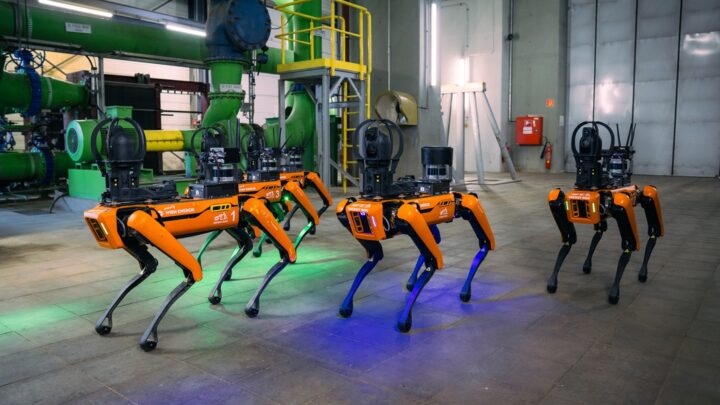
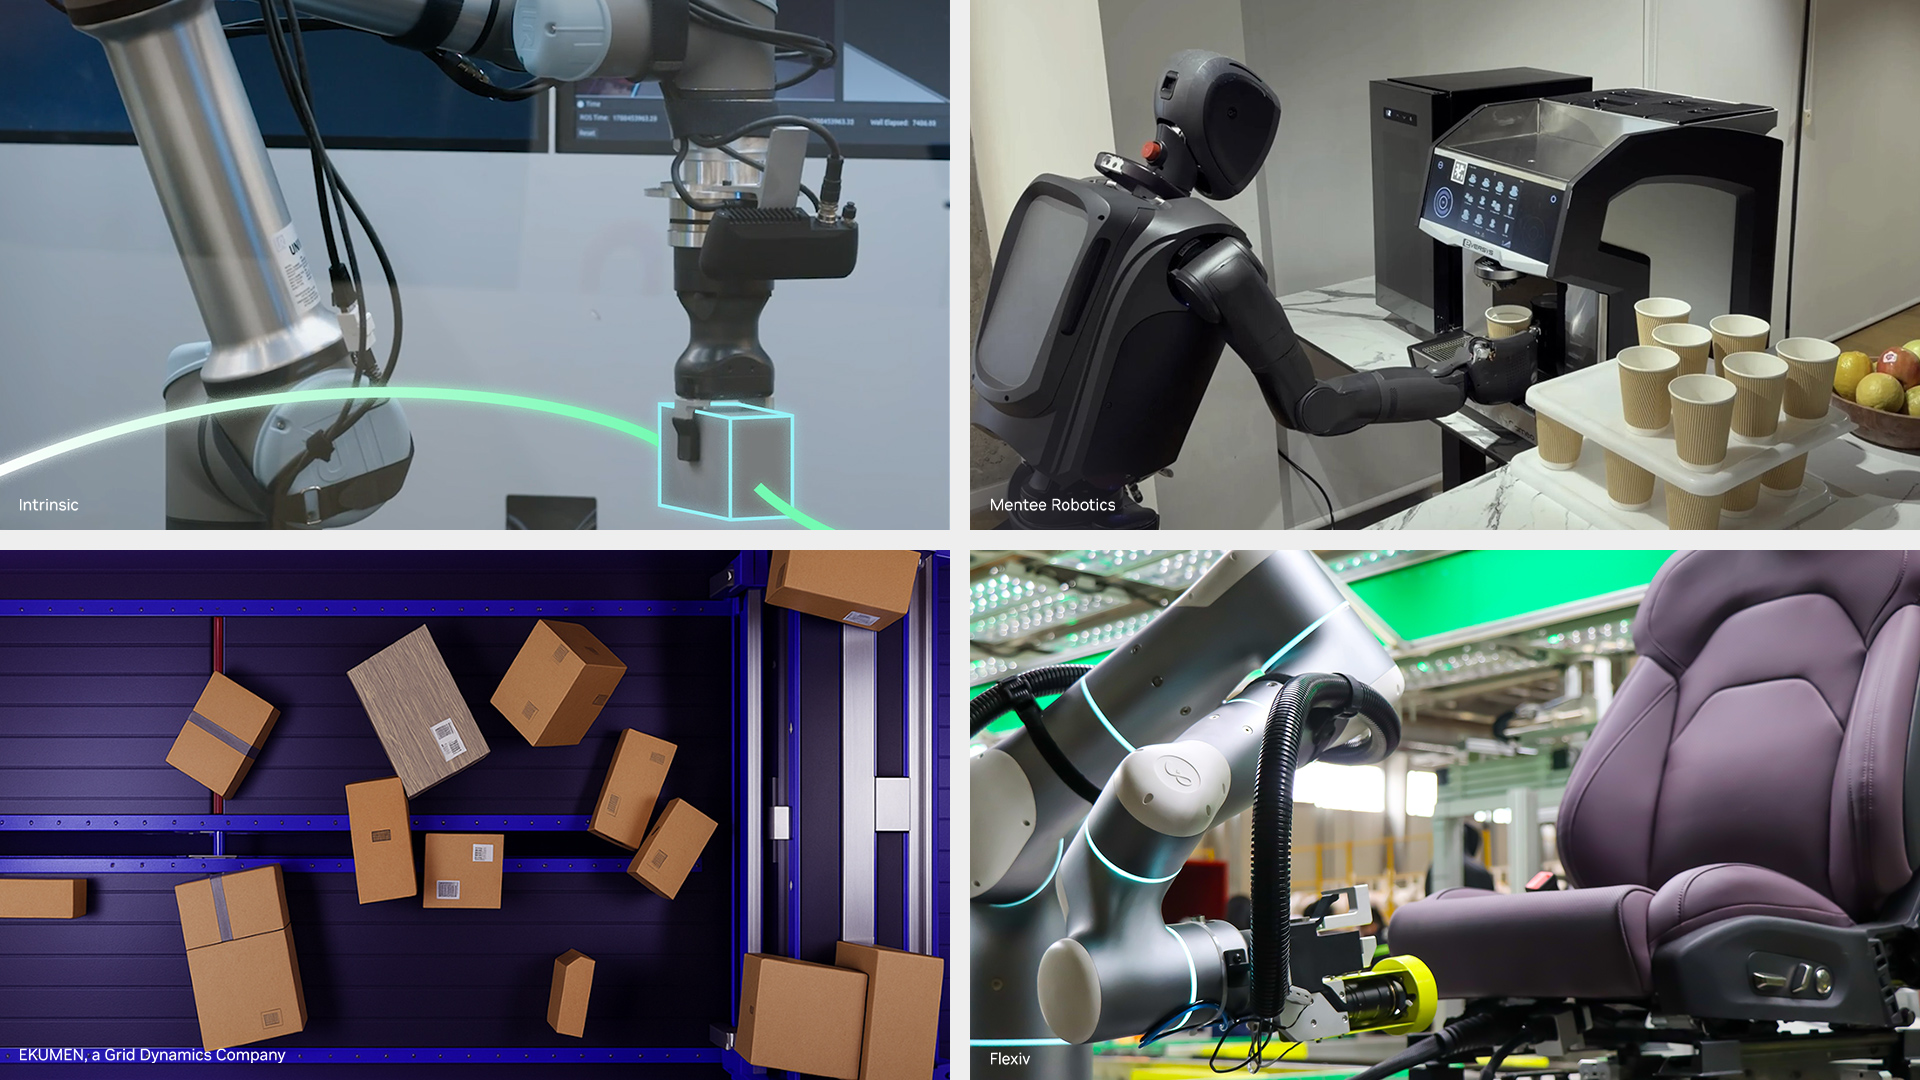
NVIDIA met en avant plusieurs intégrations industrielles. Universal Robots utilise Isaac ROS dans son kit AI Accelerator. Flexiv l’intègre à son bras adaptatif Rizon 4, tandis que Mentee Robotics s’en sert pour la perception de son humanoïde MenteeBot. FieldAI, ROBOTIS, RealSense et Magna figurent aussi parmi les utilisateurs ou partenaires cités.
Notre analyse
L’ajout d’agents IA au développement robotique est surtout un changement d’outillage. Les procédures peuvent accélérer une configuration ou aider à naviguer dans une pile complexe, mais la validation reste indispensable dès qu’un logiciel commande une machine physique. Les performances annoncées dépendent également des capteurs, du graphe ROS et du matériel embarqué.
Isaac ROS 5.0 est disponible gratuitement en open source. Sa portée se mesurera à la capacité des intégrateurs à reproduire ces gains hors des démonstrations, dans des cellules de production et des robots soumis à des contraintes de latence, de sécurité et de maintenance.