MyRobotProject présente P100R, une caméra de profondeur 3D conçue pour aider les robots mobiles et les bras industriels à percevoir des surfaces qui perturbent habituellement la vision : métal brillant, verre, carrelage poli ou zones très contrastées.
Le fabricant a détaillé le capteur le 13 novembre sur Open Robotics Discourse, avec des images de profondeur et plusieurs démonstrations. Le produit associe une caméra RGB à un module de lumière structurée polarisée. Cette architecture doit réduire les réflexions parasites et le bruit qui dégradent les nuages de points des capteurs 3D classiques.
Une caméra pensée pour les AGV et les AMR
P100R couvre une plage annoncée de 0,3 à 8 mètres. Sa définition de profondeur atteint 640 × 400 pixels à 30 images par seconde, tandis que la caméra couleur monte à 1 920 × 1 080 pixels. MyRobotProject revendique une précision de ±1 mm à 60 cm et un champ de vision de 72° par 50,5°.
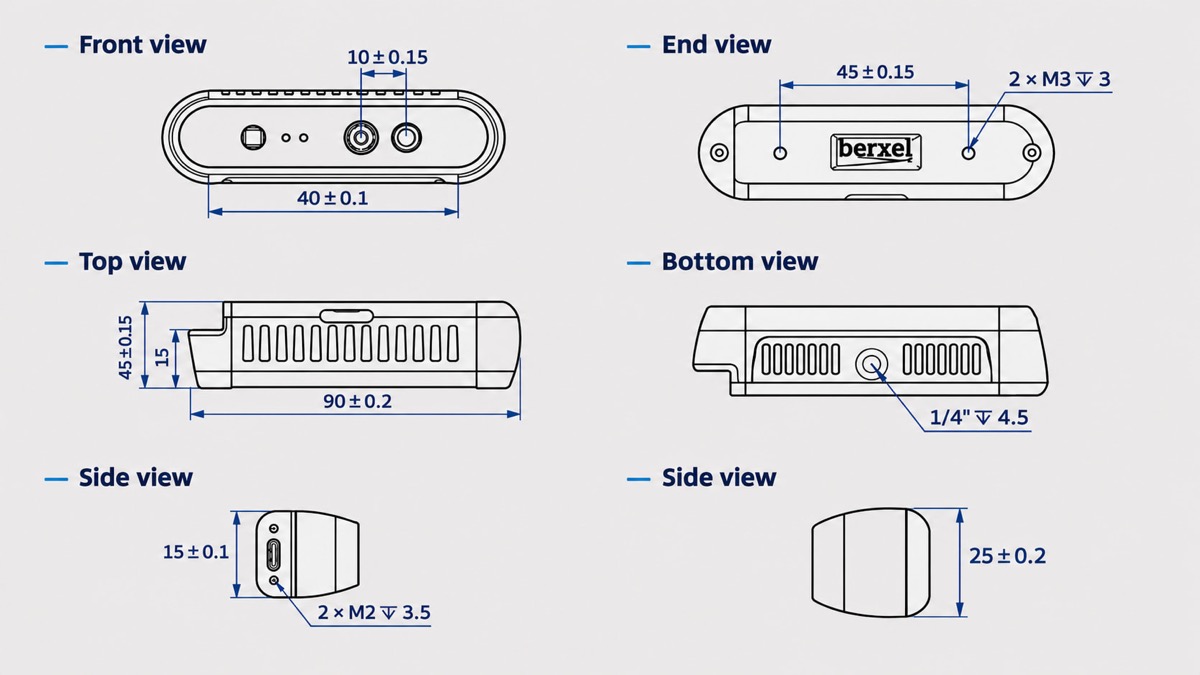
Le module mesure 90 × 25 × 25 mm et pèse 78 grammes selon la fiche produit officielle. Les calculs de profondeur sont effectués dans le capteur, ce qui doit limiter la charge imposée à l’ordinateur du robot. La connexion repose sur un port USB-C, pour une consommation inférieure à 2,5 W.
L’intérêt principal se situe dans les entrepôts et les usines. Les chariots autonomes peuvent rencontrer des sols brillants, des racks métalliques ou des parois vitrées qui renvoient la lumière du capteur. Le constructeur affirme que ses filtres polarisants, avec un taux d’extinction annoncé de 1 000:1, suppriment une partie de ces réflexions multiples. Ces performances devront toutefois être confirmées dans des essais indépendants et dans des environnements industriels réels.
ROS, Jetson et Raspberry Pi dans la cible
Le capteur prend en charge Windows, Linux et Android. MyRobotProject annonce aussi des exemples pour ROS 1, ROS 2 et OpenCV, ainsi qu’une intégration avec les cartes NVIDIA Jetson et Raspberry Pi. Cette ouverture vise les intégrateurs qui veulent ajouter rapidement une perception 3D à un AMR, un AGV ou un bras robotisé sans développer toute la chaîne de traitement.
Le prix affiché est de 259 dollars. La société publie également une série de vidéos de test, dont une mesure de portée en intérieur :
La démonstration officielle montre l’évolution de la carte de profondeur à différentes distances. Elle complète les captures mises en ligne avec l’annonce, mais ne remplace pas un benchmark comparatif face à des caméras stéréo ou d’autres systèmes à lumière structurée.
Un problème concret de perception robotique
La proposition de P100R répond à une difficulté très pratique : un robot peut disposer d’un logiciel de navigation performant tout en restant aveugle devant certaines matières. Une caméra compacte capable de conserver un nuage de points exploitable sur du métal ou du verre peut réduire les arrêts de sécurité et les erreurs de localisation à courte distance.
Le produit reste néanmoins une annonce de fabricant. Les chiffres de précision, de résistance à la lumière et de suppression des reflets devront être évalués selon l’angle d’incidence, la couleur des surfaces, la poussière et les vibrations. La disponibilité d’outils ROS et de vidéos techniques permettra au moins aux équipes de prototyper et de mesurer le capteur sur leurs propres plateformes.