Le laboratoire IOES de l’Université maritime et océanique de Corée publie POSIM 1.0, une bibliothèque ouverte destinée à simuler des robots de surface et sous-marins avec ROS 2 et Gazebo.
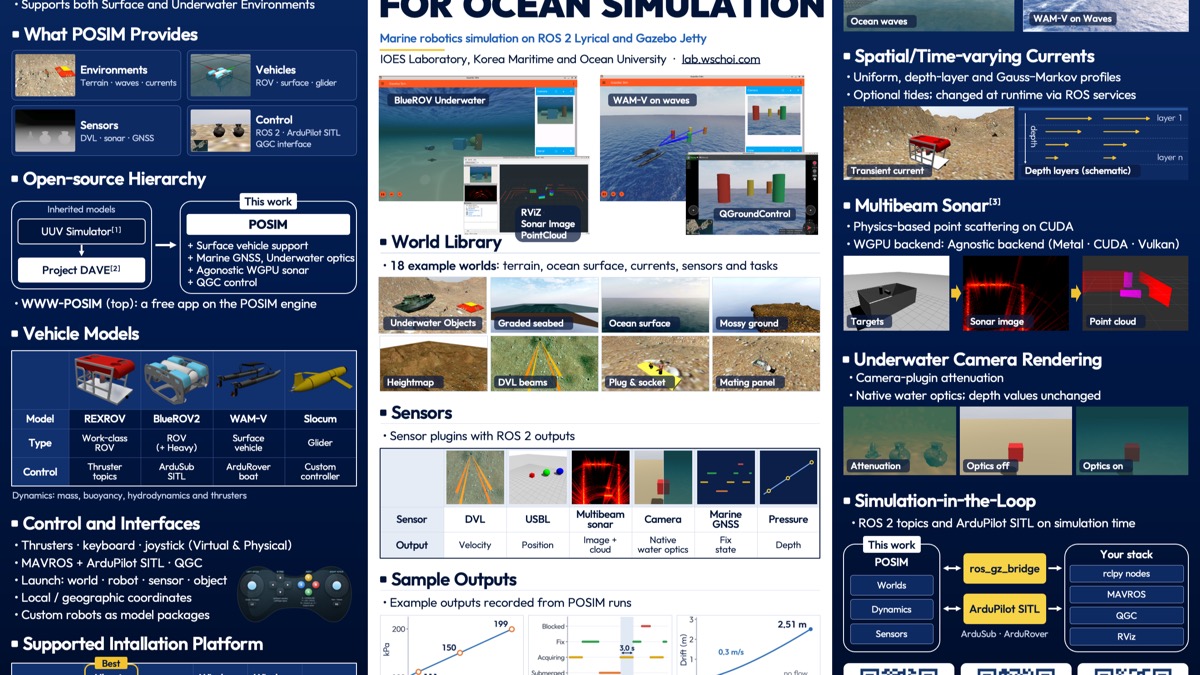
Annoncé le 13 novembre sur Open Robotics Discourse, le projet reprend l’héritage de Project DAVE. Il rassemble des environnements océaniques, des véhicules, des capteurs virtuels et des interfaces de commande dans une base adaptée à ROS 2 Lyrical et Gazebo Jetty.
Des robots maritimes sans mise à l’eau
POSIM permet de travailler sur des ROV comme BlueROV2 et REXROV, des planeurs sous-marins et des véhicules de surface. Les scénarios peuvent intégrer des courants, des coordonnées géographiques, la flottabilité, l’hydrodynamique et plusieurs effets visuels sous-marins. Les capteurs simulés comprennent notamment les caméras, le GNSS marin, la pression, le DVL, l’USBL et le sonar.
L’objectif est de tester un contrôleur ou une chaîne de perception avant de mobiliser un bassin, un bateau et un robot réel. Les développeurs peuvent envoyer des commandes depuis ROS 2, enregistrer les mesures et observer le comportement du véhicule dans Gazebo. Le catalogue officiel fournit des exemples pour créer un monde, ajouter un robot, configurer ses capteurs et écrire un contrôleur en Python.
La version 1.0 cible Ubuntu 26.04 en installation native. Des parcours sont également documentés pour Docker, Windows avec WSL et macOS. Les images Docker existent pour les architectures AMD64 et ARM64, ce qui peut faciliter la reproduction d’un environnement de test sur plusieurs machines.
WWW-POSIM ajoute une interface graphique
Le laboratoire développe en parallèle WWW-POSIM, une interface web et desktop pour Windows, Linux et macOS. Elle peut générer un terrain côtier à partir de données géographiques, préparer des routes, configurer la masse, les propulseurs et les capteurs d’un véhicule, puis afficher les cartes et les flux de télémétrie.
Les scénarios actuels prennent en charge WAM-V et BlueROV2. Ils peuvent exécuter des missions ArduPilot SITL, se connecter à QGroundControl et exposer les données dans RViz ou Foxglove. Six exercices pédagogiques d’autonomie sont aussi proposés, avec exemples téléchargeables, notation automatique et relecture des résultats.
Une vidéo officielle présente le sonar, le SLAM et plusieurs robots maritimes dans l’interface :
Une base ambitieuse encore en validation
Le projet distingue clairement les fonctions disponibles de celles qui restent expérimentales. Les mondes multi-robots, la coopération entre véhicules de surface, sous-marins et drones, ainsi que certains parcours SLAM sont encore en développement. L’équipe précise aussi qu’elle n’a pas validé les configurations matérielles avec Raspberry Pi, Jetson ou contrôleur de vol réel.
Autre limite importante : POSIM ne démontre pas encore la fidélité de ses modèles face à des jeux de données sonar et véhicule collectés en mer. Le simulateur est donc un outil de développement et d’enseignement, pas une garantie de comportement sur le terrain.
Cette transparence renforce toutefois l’intérêt de la version 1.0. Le code POSIM propre au laboratoire est publié sous licence Apache 2.0, avec conservation des licences des composants tiers. Pour la robotique maritime, où les essais physiques coûtent cher et dépendent de la météo, disposer d’un environnement ROS 2 maintenu et documenté peut accélérer les premières étapes sans masquer le besoin de validations en conditions réelles.