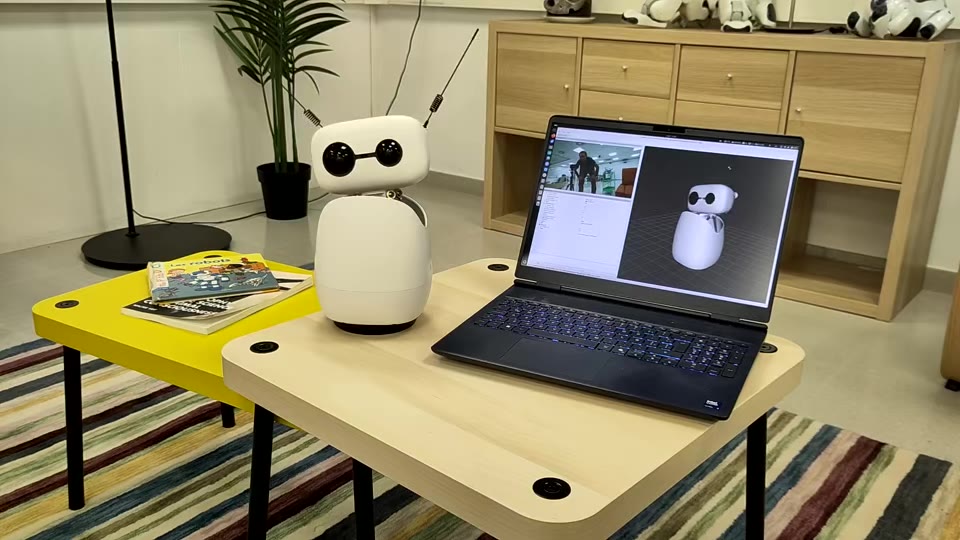
Le laboratoire SocialMinds de l’Institut de recherche en intelligence artificielle de Barcelone a publié le 19 novembre une pile ROS 2 complète pour Reachy Mini. Le petit robot de bureau de Pollen Robotics peut désormais fonctionner sous ROS 2 Lyrical avec Zenoh, diffuser sa caméra en 720p à 30 images par seconde et exécuter localement reconnaissance et synthèse vocales sur son Raspberry Pi 4.
Une installation réversible à côté du logiciel Pollen
La pile ne remplace pas définitivement le logiciel fourni avec Reachy Mini. SocialMinds a conçu une installation côte à côte : un service système permet de choisir au démarrage entre le démon de Pollen Robotics et le pilote ROS. Les applications, l’API HTTP et la diffusion WebRTC d’origine restent donc disponibles.
Le robot fonctionne sous Debian, alors que ROS 2 Lyrical ne fournit pas de paquets binaires pour cette distribution. Le laboratoire contourne cette contrainte avec un conteneur Docker maintenu à jour par un paquet Debian. L’installation annoncée prend environ dix minutes et télécharge une image d’environ 1,5 Go.
Pour les communications, la pile utilise rmw_zenoh. Ce choix évite de dépendre du multicast et facilite les échanges entre le robot, des conteneurs et des machines placées derrière des réseaux différents. Les servomoteurs et la caméra ne peuvent toutefois avoir qu’un seul propriétaire à la fois : les deux piles logicielles se relaient au lieu de fonctionner simultanément.
Caméra, mouvement et voix exposés dans ROS 2
Le pilote publie les neuf angles d’articulation à 50 Hz, calcule la pose de la tête et diffuse le modèle du robot dans l’arbre de transformations de ROS. Il implémente aussi des skills ROS4HRI pour rejouer les mouvements et danses fournis par Pollen, orienter la tête vers un point ou suivre une cible mobile.
La caméra grand-angle est encodée en H.264 par l’accélérateur matériel du Raspberry Pi. Selon SocialMinds, un flux 720p à 30 images par seconde sur le champ de vision complet de 102 degrés consomme environ 14 % d’un cœur de processeur. Le laboratoire fournit également les paramètres de calibration mesurés sur le robot.
La chaîne audio reste elle aussi locale. Le réseau de microphones publie un flux à 16 kHz avec détection d’activité vocale. Le modèle Whistle de Cactus transcrit la parole en mobilisant environ 0,2 seconde de calcul par seconde d’audio, tandis que Pocket TTS de Kyutai assure la synthèse en anglais. La reconnaissance se met en pause lorsque Reachy Mini parle afin d’éviter qu’il ne transcrive sa propre voix.
Un socle ouvert pour la recherche en interaction
SocialMinds destine cette intégration aux travaux sur l’interaction humain-robot. Reachy Mini peut être réveillé par trois tapotements sur la tête, suivre une personne, reproduire 85 mouvements expressifs et 19 danses, écouter puis répondre à une conversation. Ces fonctions sont accessibles par des actions et topics ROS documentés.
Le code du pilote est publié sous licence Apache 2.0, avec une documentation de l’installation, des interfaces et des tests. Le laboratoire précise néanmoins plusieurs limites : la reconnaissance vocale commet encore des erreurs, certaines opérations supposent un accès SSH et la synchronisation des horloges doit rester précise pour Zenoh.
Notre analyse
Cette publication ne modifie pas le matériel de Reachy Mini, mais elle élargit nettement son utilité comme plateforme de recherche reproductible. La possibilité de revenir au logiciel de Pollen réduit le risque pour les utilisateurs, tandis que ROS 2 facilite l’intégration de capteurs, d’algorithmes et d’outils déjà utilisés dans les laboratoires.
Le choix de tout faire tenir sur le Raspberry Pi 4 est particulièrement concret : le robot conserve caméra, écoute et parole sans serveur distant obligatoire. La prochaine mesure décisive sera l’adoption de cette pile par d’autres équipes et sa stabilité sur des expériences prolongées.
Sources : présentation technique de SocialMinds et dépôt du pilote.