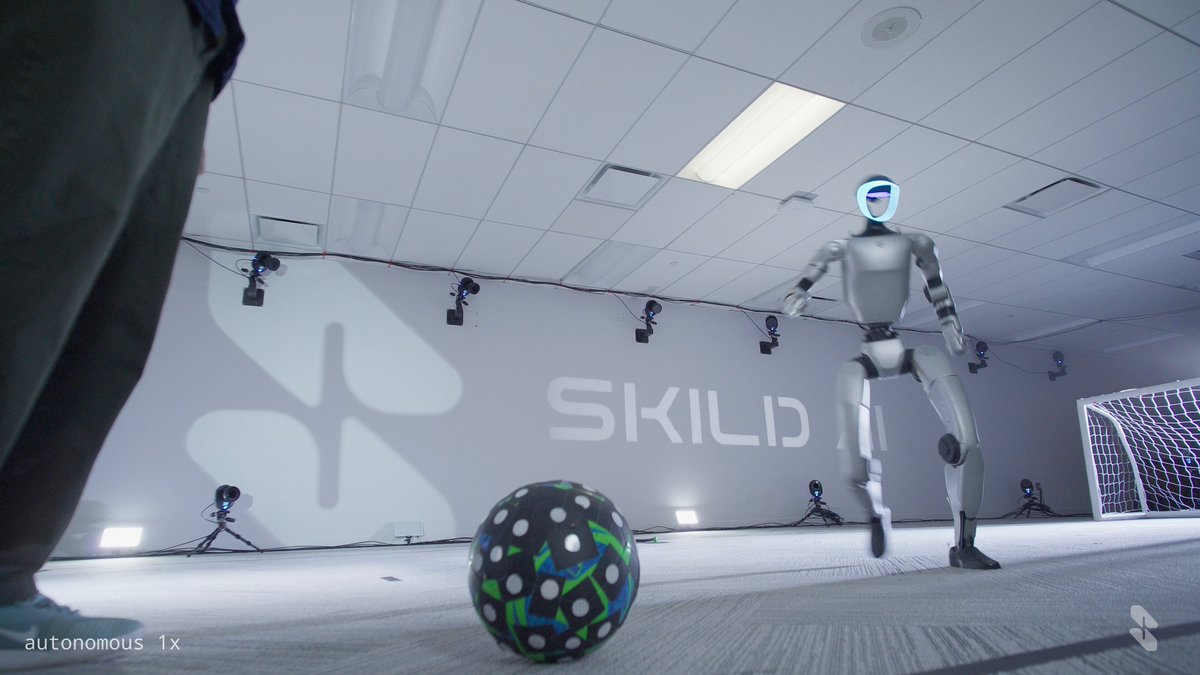
Skild AI a entraîné un robot humanoïde à jouer au football grâce à l’auto-jeu, une méthode où le système affronte des versions antérieures de lui-même. Après l’équivalent de 140 années de matchs simulés dans NVIDIA Isaac Sim, la politique a été transférée sur une machine réelle capable de dribbler, protéger le ballon et tacler.
La démonstration publiée le 23 septembre montre un petit humanoïde se déplacer autour du ballon, résister au contact puis reprendre sa course après une perte d’équilibre. Skild présente cette expérience comme un test de sa politique robotique S1, conçue pour apprendre des compétences physiques sans écrire à la main chaque mouvement.
We trained a robot to play football. How? Self-play for 140 years in a virtual World Cup.
— Skild AI (@SkildAI) September 23, 2026
Des adversaires qui progressent avec le robot
L’auto-jeu consiste à faire évoluer simultanément l’agent et ses adversaires. À mesure que la politique apprend à dribbler ou à défendre, elle rencontre une copie plus récente et plus difficile à battre. Cette pression continue évite de figer l’entraînement autour d’un scénario unique.
La méthode est connue pour avoir accéléré les progrès d’AlphaGo et de plusieurs agents de jeu. Son application à un robot impose toutefois une contrainte supplémentaire : les mouvements appris en simulation doivent fonctionner sur un corps réel. Les moteurs ont du jeu, le sol n’offre pas toujours la même adhérence et chaque contact peut déséquilibrer la machine.
Skild s’appuie sur Isaac Sim pour multiplier les situations et accélérer le temps d’apprentissage. Les 140 années annoncées correspondent au cumul des matchs virtuels, pas à une durée réelle. L’entreprise ne publie pas encore de mesure standardisée permettant de comparer cette politique à d’autres systèmes de locomotion humanoïde.
Le transfert vers le monde réel reste le test décisif
Dans la vidéo officielle, le robot reproduit plusieurs comportements appris : il garde son corps entre l’adversaire et le ballon, change de direction et cherche à récupérer la balle. Cette combinaison est plus exigeante qu’une marche préparée, car la cible, l’opposant et les contacts évoluent en permanence.
Le football sert ici de laboratoire. Un robot destiné à la manutention ou au service doit lui aussi s’adapter à une personne qui coupe sa trajectoire, à un objet déplacé ou à un geste interrompu. L’enjeu n’est donc pas de créer un joueur professionnel, mais de vérifier si une politique peut construire des stratégies robustes à partir d’interactions répétées.
Skild défend une approche « omni-bodied », avec un même socle logiciel adaptable à différents robots et différentes tâches. La démonstration ne prouve pas encore cette généralisation. Elle montre néanmoins qu’une compétence dynamique élaborée en simulation peut être exécutée sur du matériel réel sans rejouer 140 ans d’essais physiques.
Une étape pour l’apprentissage robotique par compétition
La prochaine question concerne la robustesse hors démonstration : autres terrains, adversaires inconnus, vitesses différentes et fatigue des actionneurs. Des résultats chiffrés sur plusieurs robots seraient nécessaires pour mesurer le taux de transfert et les échecs.
À court terme, l’expérience illustre une voie complémentaire aux démonstrations humaines. Lorsque les règles sont claires et la simulation suffisamment fidèle, le robot peut générer lui-même une partie de son programme d’entraînement. Cela pourrait réduire le coût de collecte des données pour des tâches où les interactions entre plusieurs machines comptent autant que le geste individuel.