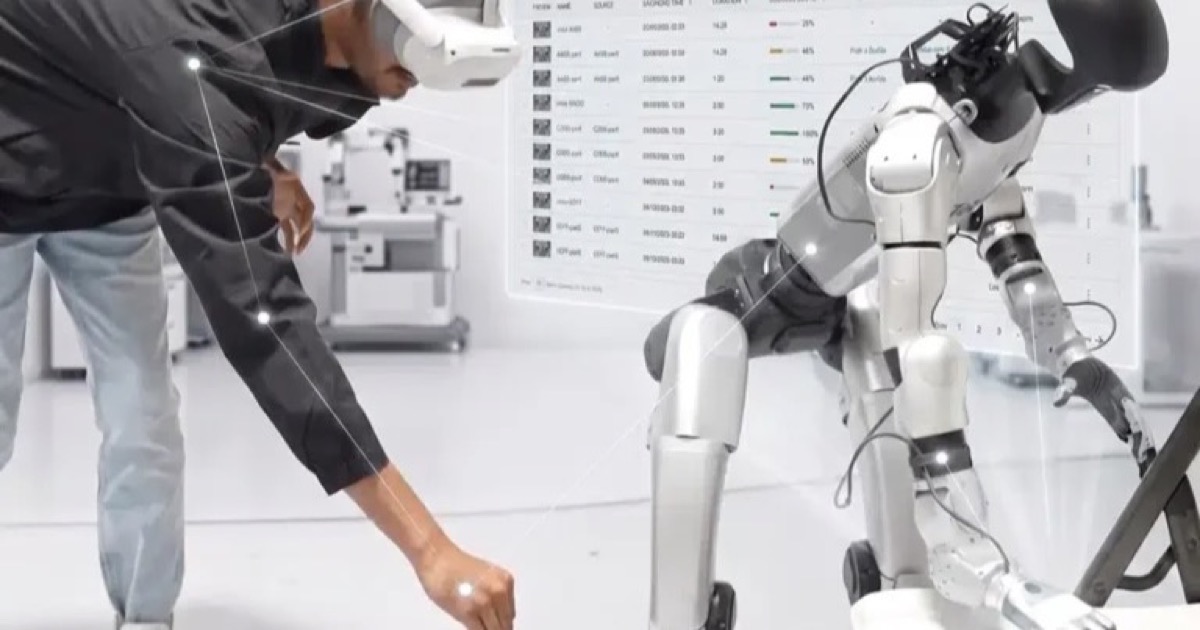
Toborlife AI commercialise une solution de téléopération corporelle complète pour le robot humanoïde Unitree G1 Edu. Le système s’appuie sur un casque de réalité étendue et des capteurs de mouvement pour piloter les bras, les jambes, le torse et, selon la configuration, les mains du robot. Il enregistre aussi les démonstrations afin de produire des données destinées à l’apprentissage.
L’entreprise californienne a annoncé le 18 septembre la disponibilité immédiate de son offre aux États-Unis. Elle vise les laboratoires, universités et équipes de développement qui disposent d’un G1 Edu, mais qui doivent encore assembler les briques logicielles nécessaires avant de commencer leurs expériences. Toborlife propose ici un ensemble intégré, accompagné d’une mise en service et d’un support technique local.
Du mouvement humain aux données d’entraînement
L’opérateur porte un casque PICO 4 Ultra, deux capteurs de mouvement et deux contrôleurs. Ses gestes sont transmis au robot par un contrôleur du corps entier. Le retour vidéo stéréoscopique des caméras du G1 doit lui permettre de suivre l’action depuis le point de vue de la machine.
La solution prend en charge les versions Standard, Plus, Pro et Ultimate du G1 Edu. Elle peut fonctionner avec les mains factices du robot ou avec les mains dextres Dex3-1 Tactile et Revo 2 Touch. Dans ces deux dernières configurations, le suivi des mains en réalité étendue sert à commander les doigts pour des tâches de préhension et de manipulation fine.
La téléopération ne constitue toutefois qu’une partie du produit. Chaque session peut être enregistrée dans la plateforme Toborverse sous la forme de démonstrations synchronisées. Ces données doivent ensuite servir à entraîner des politiques par imitation, puis à tester l’autonomie sur une tâche ciblée. Selon la présentation technique de Toborlife, les données restent sur le matériel du client et ne sont pas envoyées à Unitree ni sur un serveur extérieur sans demande d’assistance.
Une couche logicielle autour d’un humanoïde existant
Cette approche illustre un marché qui se forme autour des plateformes humanoïdes disponibles dans les laboratoires. Le G1 fournit le matériel, tandis que des sociétés tierces développent des outils de contrôle, de collecte et d’entraînement adaptés à des usages précis. Toborlife met notamment en avant la recherche, l’enseignement, l’inspection à distance et la constitution de jeux de données robotiques.
Le lancement ne s’accompagne pas encore de résultats chiffrés sur la latence, la précision du suivi, le taux de réussite des manipulations ou les performances des modèles entraînés. Il ne permet donc pas d’évaluer l’autonomie obtenue après les démonstrations. La nouveauté porte surtout sur la disponibilité commerciale d’une pile intégrée et prise en charge aux États-Unis.
Pour les équipes de recherche, l’enjeu est concret : réduire le temps consacré à l’intégration avant de pouvoir enregistrer une tâche réelle. La valeur de la solution dépendra ensuite de la qualité des données collectées, de sa stabilité sur des sessions longues et de sa capacité à transférer les gestes humains vers le robot sans corrections lourdes.