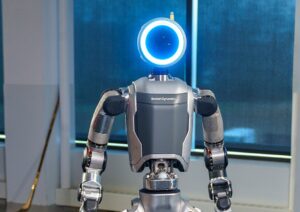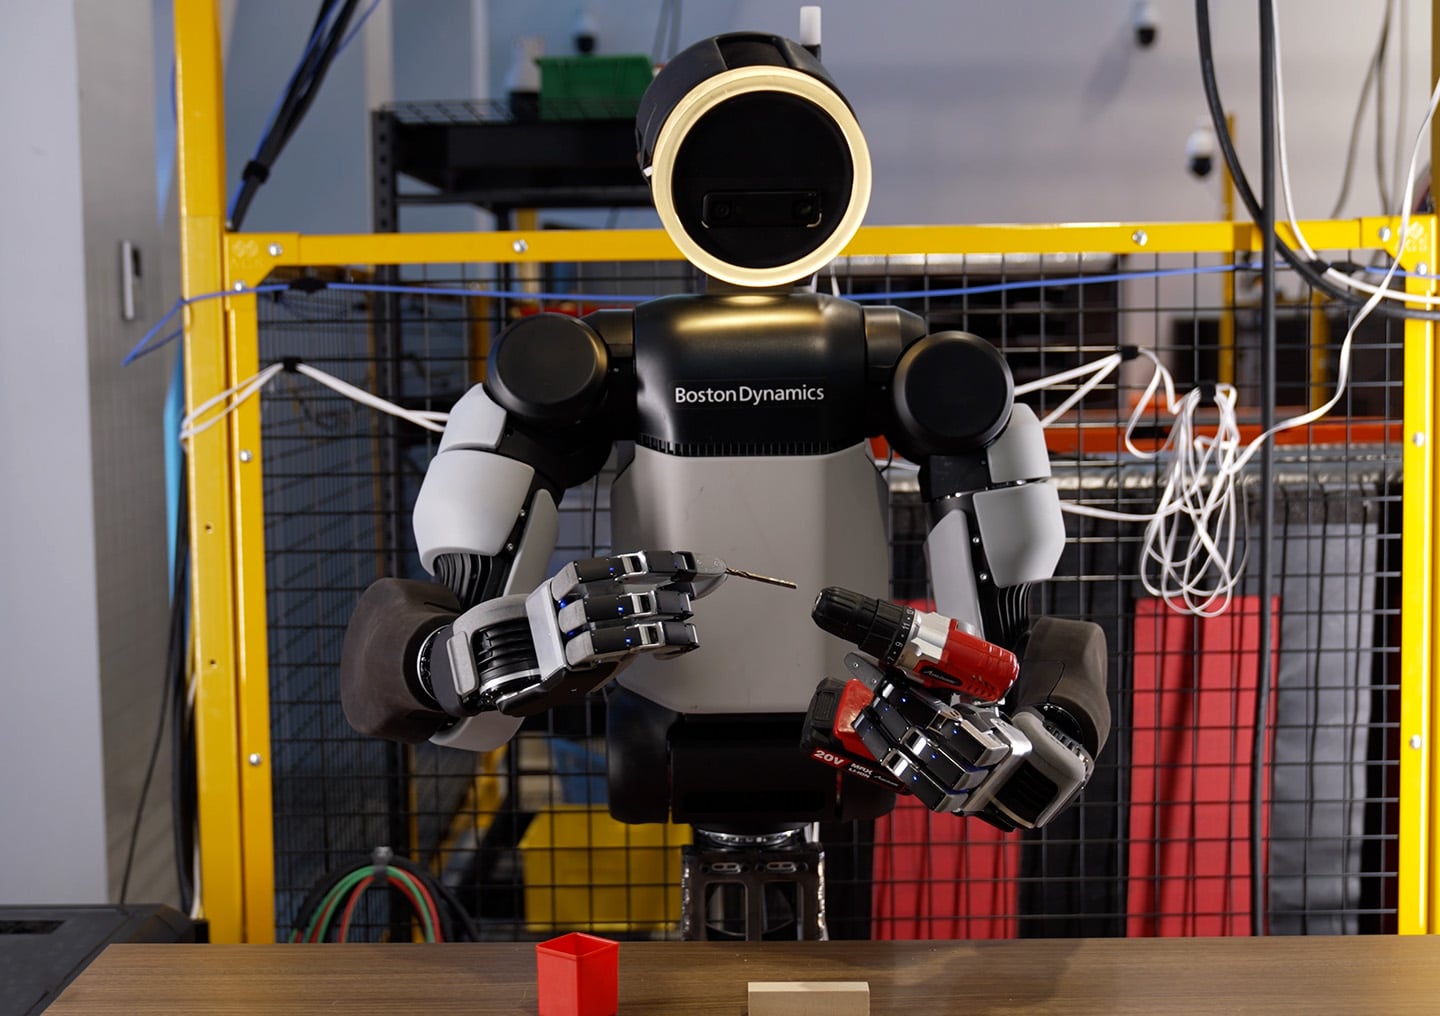
Boston Dynamics a présenté une nouvelle génération de mains pour Atlas. Le constructeur mise sur quatre doigts, 13 degrés de liberté et une architecture directement actionnée pour rapprocher son humanoïde des tâches industrielles qui exigent force, précision et usage d’outils.
Treize degrés de liberté et des capteurs tactiles
La nouvelle main d’Atlas marque un changement net par rapport au modèle précédent, limité à sept degrés de liberté. Elle conserve quatre doigts, dont un pouce opposable à quatre degrés de liberté, tandis que les trois autres doigts disposent chacun de trois degrés de liberté. Cette géométrie doit permettre au robot de pincer un objet avec différents doigts, d’effectuer des prises à trois points et de repositionner un objet dans sa main.
Boston Dynamics explique avoir volontairement écarté un cinquième doigt. Un auriculaire aurait ajouté trois actionneurs, donc du volume, du coût et des points de panne supplémentaires, sans bénéfice jugé suffisant pour les tâches visées. La main reste proche de la taille d’une grande main humaine afin d’utiliser des outils et d’accéder à des espaces conçus pour des opérateurs.
Chaque articulation est directement actionnée, sans câble fragile traversant les jointures. Le constructeur annonce une force comparable à celle de la génération précédente, déjà montrée en train de porter un petit réfrigérateur chargé de plus de 45 kg. Des capteurs tactiles de pression couvrent aussi les doigts et la paume pour détecter de faibles contacts et ajuster la prise.
Une main pensée pour la simulation
Le choix d’une transmission réversible et d’une mécanique relativement simple répond aussi à un objectif logiciel. Boston Dynamics veut reproduire précisément le comportement de la main en simulation, puis transférer sur le robot les politiques de contrôle apprises par renforcement. Les essais peuvent faire varier le couple des moteurs, la friction, la forme des objets ou les perturbations avant un déploiement sur le matériel réel.
Selon l’entreprise, les premiers résultats montrent un transfert prometteur entre simulation et robot sur des tâches dynamiques. La main s’appuie alors sur la proprioception de ses actionneurs pour corriger ses mouvements à haute fréquence. Cette approche complète les démonstrations humaines enregistrées avec des gants ou des interfaces de manipulation, utiles pour apprendre le contexte visuel mais moins adaptées au contrôle fin des forces.
L’usage d’outils comme objectif industriel
Boston Dynamics cite les perceuses, visseuses, meuleuses, cloueuses et torches de soudage parmi les outils ciblés. Le robot doit pouvoir tenir la poignée, actionner une gâchette et récupérer un objet qui commence à glisser. Cette polyvalence vise les opérations où les pièces arrivent dans des positions variables et où un préhenseur spécialisé imposerait de modifier le poste de travail.
La présentation ne constitue pas encore l’annonce d’un déploiement commercial. Elle documente toutefois un composant déterminant pour la future industrialisation d’Atlas : une main assez robuste pour le terrain, assez simple pour être produite et réparée, et assez fidèle en simulation pour accélérer l’apprentissage de nouvelles tâches.
Source : Boston Dynamics.