L’équipe HumanX vient de publier le code de son système d’apprentissage de gestes pour robots humanoïdes. Le dépôt permet de reproduire en simulation des mouvements de basket, de football et de manipulation, puis d’entraîner des politiques destinées au Unitree G1 à partir de vidéos humaines.
Deux briques pour passer de la vidéo au robot
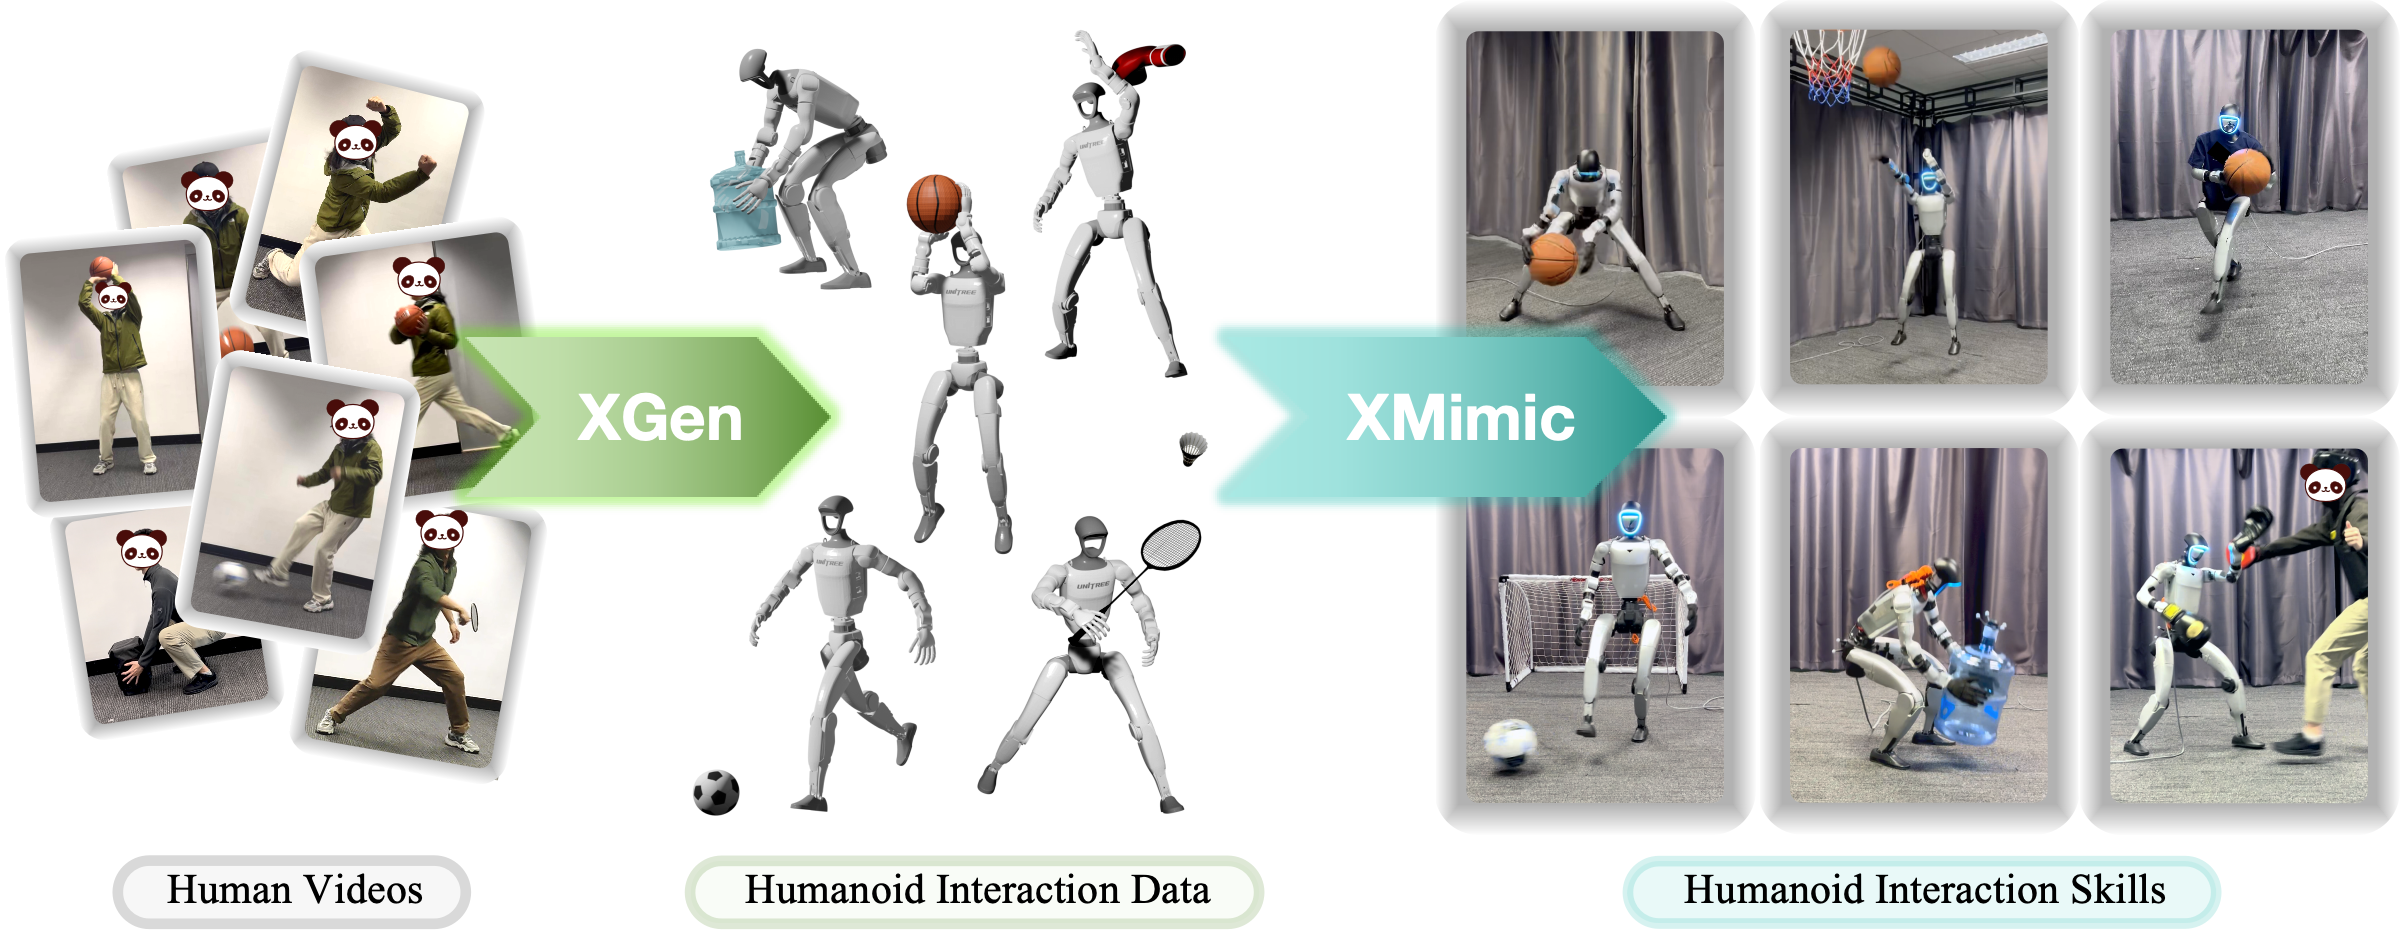
HumanX associe deux composants. XGen transforme d’abord un mouvement humain en interaction physiquement plausible entre un humanoïde et un objet. XMimic prend ensuite ces données pour entraîner et évaluer une politique d’imitation en simulation.
Le dépôt publié le 8 octobre contient le code, des exemples de données et les procédures nécessaires pour reproduire quatre familles de tâches : réception et lancer d’un ballon de basket, feinte de tir, frappe d’un ballon de football et prise puis déplacement d’un bac. Les équipes peuvent aussi préparer leurs propres interactions à partir de vidéos.
La chaîne complète n’est toutefois pas instantanée. Les auteurs recommandent GVHMR pour reconstruire le mouvement humain dans l’espace, puis UMR pour le transposer sur le squelette du Unitree G1. XGen sert à corriger l’interaction avant que XMimic n’entraîne la politique. Plusieurs formats et étapes de conversion restent donc nécessaires.
Des gestes sportifs transférés sur un Unitree G1
La page du projet présente dix compétences réparties dans cinq domaines, dont le basket, le football, le badminton, le transport de charges et des réactions de combat. Les auteurs indiquent avoir transféré les politiques sans nouvel entraînement sur un Unitree G1 physique.
Parmi les démonstrations figurent une feinte suivie d’un tir en suspension, des passes répétées avec une personne et le déplacement de boîtes. L’équipe revendique un taux de généralisation plus de huit fois supérieur aux méthodes comparées. Ce résultat vient du papier publié en février 2026 ; la nouveauté de cette semaine est l’ouverture du code et des exemples.
HumanX releases the code behind humanoid interaction skills learned from human videos, including basketball, football and box handling on Unitree G1.
— Yinhuai (@NliGjvJbycSeD6t) October 8, 2026
Une base ouverte, mais pas une recette prête à l’emploi
Cette publication intéressera surtout les laboratoires travaillant sur l’imitation et les interactions dynamiques. Elle donne accès aux deux côtés du pipeline, avec une licence Apache 2.0 assortie d’une Commons Clause.
Elle ne supprime pas les difficultés du passage au réel. La qualité des vidéos, le retargeting, la dynamique des objets et les écarts entre simulation et matériel restent déterminants. Le code documente néanmoins une méthode complète pour apprendre des gestes complexes sans concevoir une récompense spécifique pour chaque tâche.