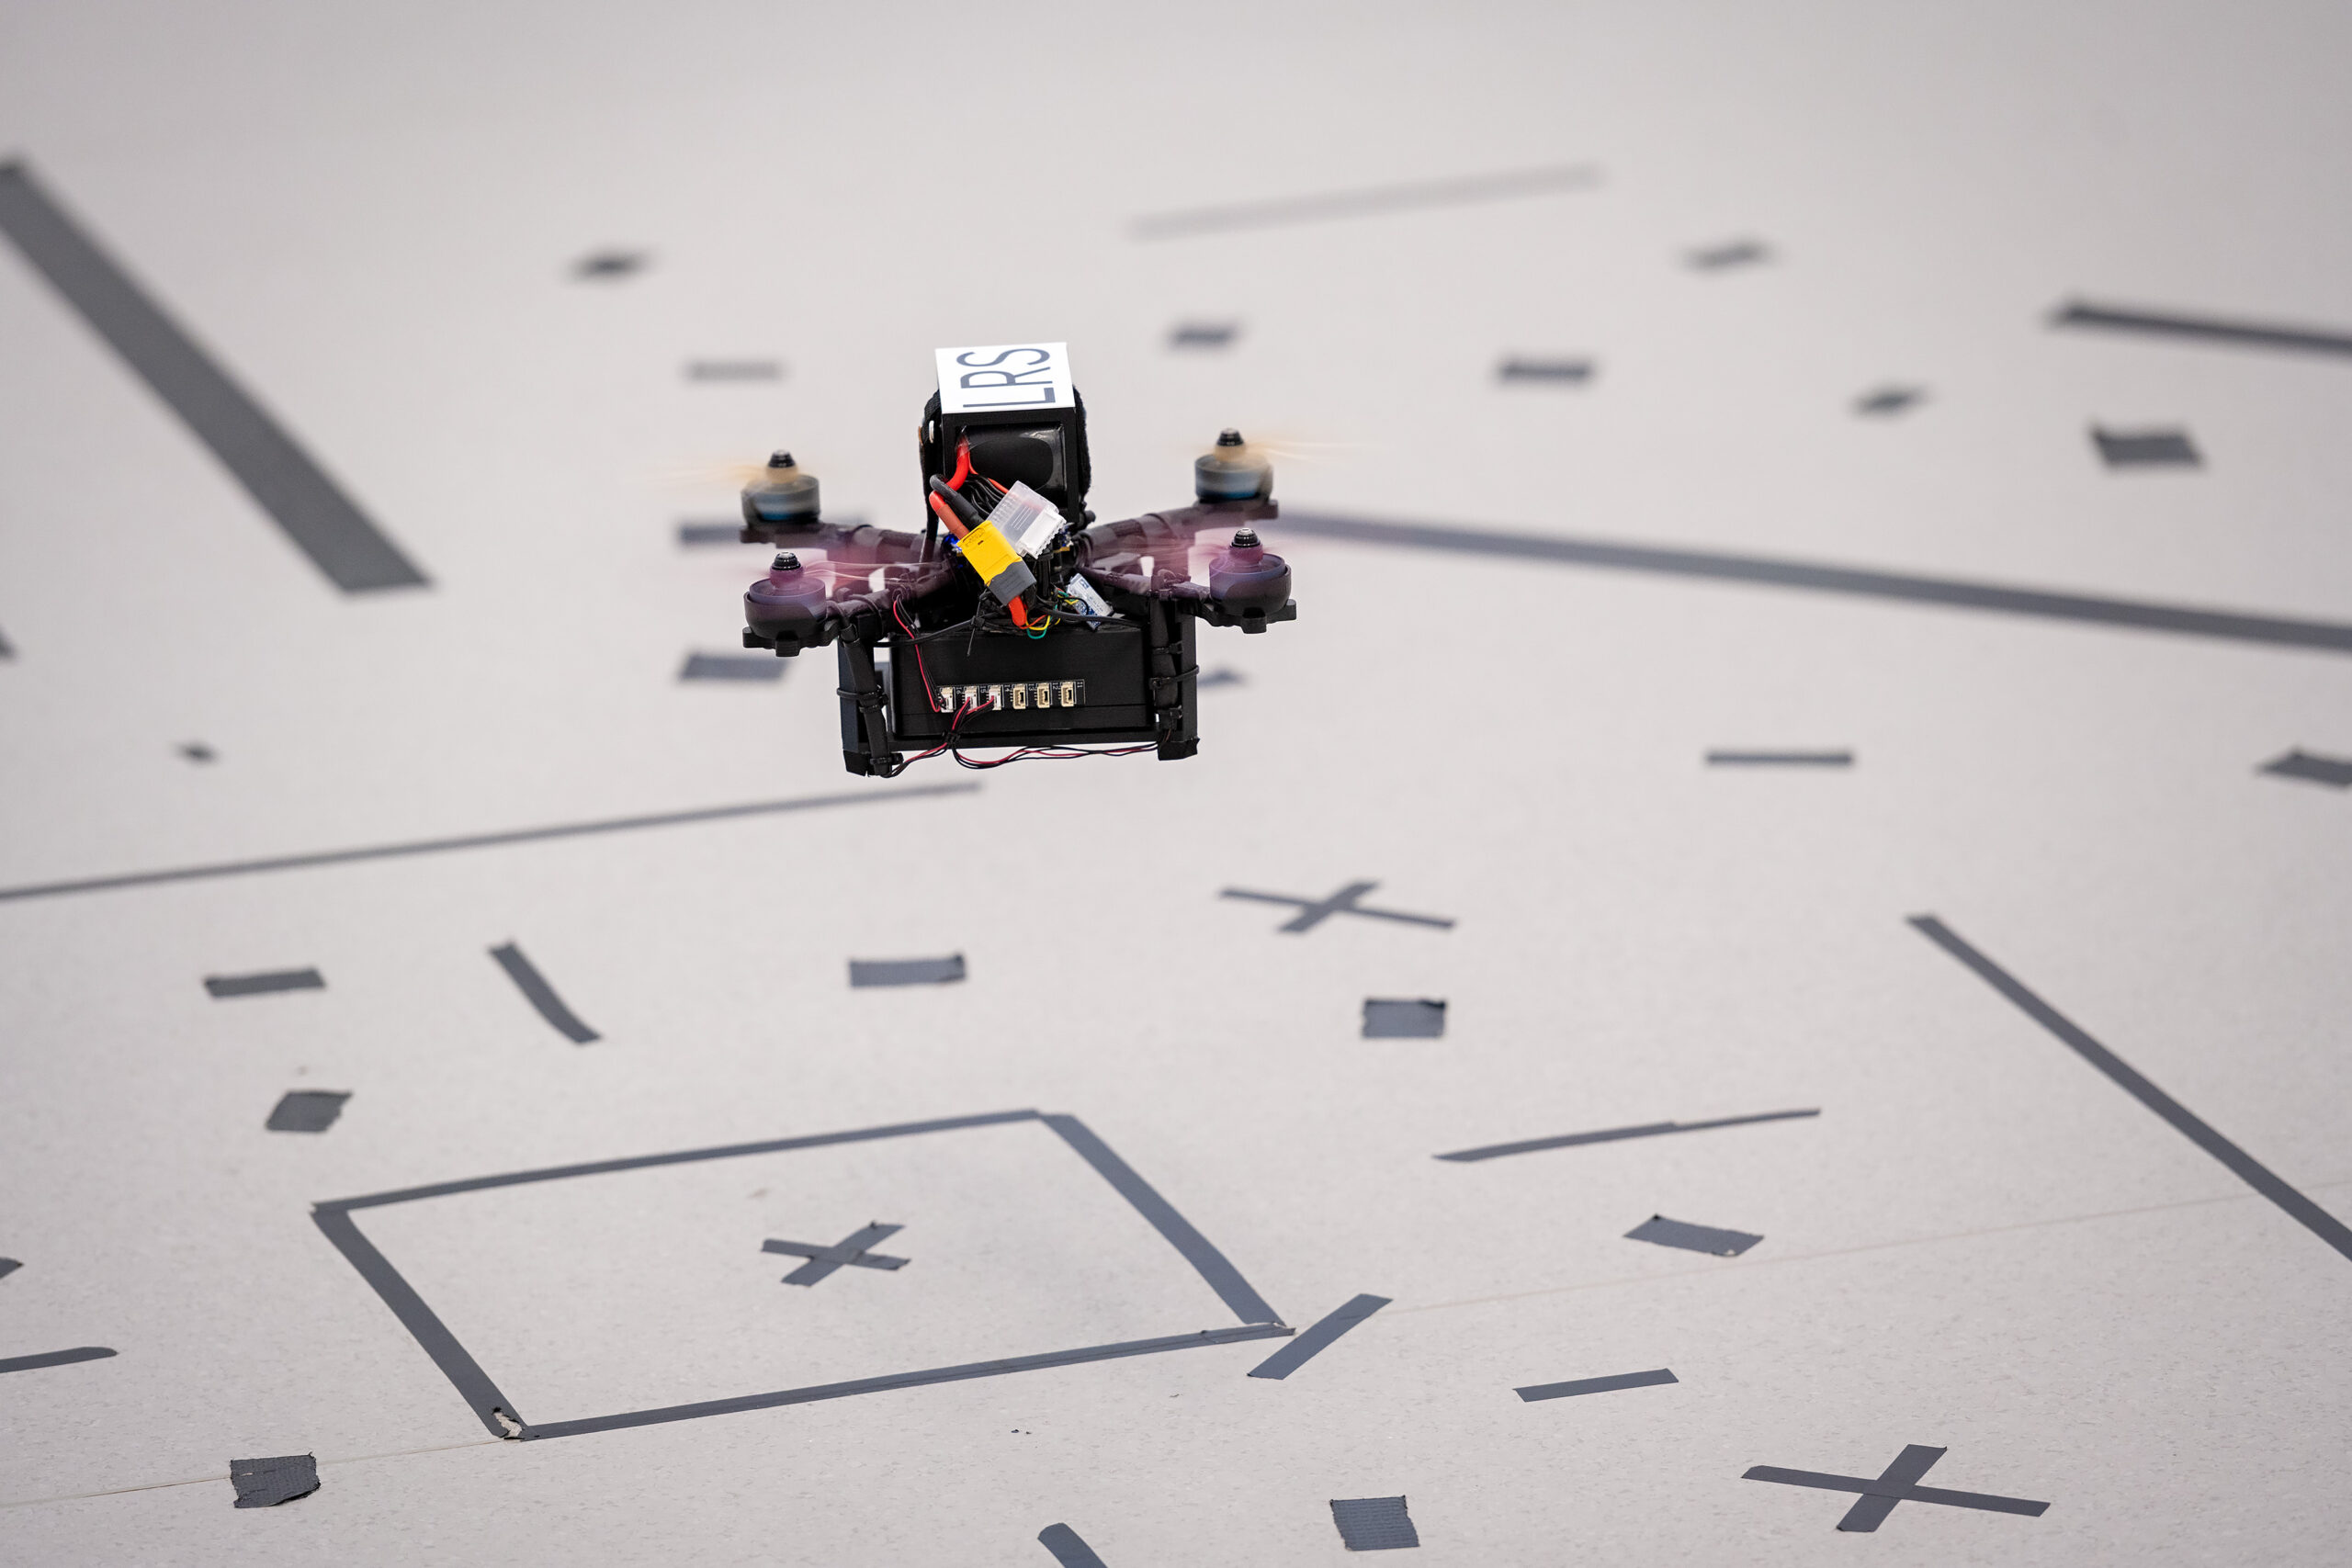
La Ruhr-Universität Bochum développe un drone autonome de 23 centimètres capable d’explorer l’intérieur sombre et étroit des ponts en béton. L’appareil cartographie son environnement, choisit sa trajectoire et utilise une intelligence artificielle embarquée pour repérer les fissures. Le prototype reste testé en laboratoire avant une démonstration sur un ouvrage réel.
Présenté le 12 novembre par l’université allemande, le système vise les caissons creux des ponts, des espaces difficiles d’accès où le GPS ne fonctionne pas. L’équipe réunit les chercheurs David Müller et Raphael Dyrska, spécialistes du contrôle automatique, Patrick Herbers en génie civil et Marcel Neuhausen en intelligence artificielle.
Un drone conçu pour voler dans les caissons
Les drones déjà employés pour observer l’extérieur des ponts sont souvent trop grands pour pénétrer dans leurs structures internes. Les chercheurs de Bochum ont donc construit leur propre appareil après avoir commencé avec un modèle du commerce. Un premier prototype ne mesurait que huit centimètres de diamètre, mais son autonomie de cinq à six minutes et sa dépendance à un ordinateur limitaient son intérêt opérationnel.
La version actuelle atteint 23 centimètres. Elle embarque ses fonctions de navigation et d’analyse, enregistre les résultats sur une carte SD et n’a pas besoin d’une liaison continue avec un ordinateur. Son système SLAM, pour localisation et cartographie simultanées, lui permet de se situer dans un environnement inconnu tout en en construisant la carte.
L’intelligence artificielle examine chaque pixel
Une autre difficulté consiste à distinguer une fissure d’une tache, d’un pore du béton ou d’une toile d’araignée. L’algorithme traite les images pixel par pixel et associe un niveau de confiance à ses détections. Si une zone reste incertaine, le drone peut décider de l’observer sous plusieurs angles.
Cette précision est importante, car certaines fissures ne dépassent pas quelques dixièmes de millimètre. Selon Patrick Herbers, elles deviennent critiques autour de 0,2 à 0,3 millimètre et peuvent être presque invisibles à distance. Le drone doit donc signaler les points suspects sans se substituer à l’expertise humaine.
Un essai sur un pont doit encore valider le concept
Les essais ont lieu dans le laboratoire de vol du centre ZESS de la Ruhr-Universität Bochum. Un système de capture de mouvement y mesure la position du drone avec une grande précision, afin de vérifier les algorithmes de navigation et de détection. La prochaine étape annoncée est une expérimentation à l’intérieur d’un véritable pont avec des inspecteurs.
L’objectif final serait de produire un jumeau numérique en trois dimensions de l’ouvrage, avec les zones endommagées et le degré d’incertitude associé. Les inspecteurs pourraient alors concentrer leurs contrôles manuels sur les secteurs signalés.
Le projet répond à un besoin concret en Allemagne, où de nombreux ponts construits entre les années 1960 et 1980 doivent être surveillés alors que le trafic et les contraintes climatiques augmentent. Il reste toutefois à mesurer précisément la largeur des fissures, adapter l’appareil aux différentes architectures et intégrer ses données aux procédures réglementaires.
Sources : Ruhr-Universität Bochum ; Interesting Engineering.