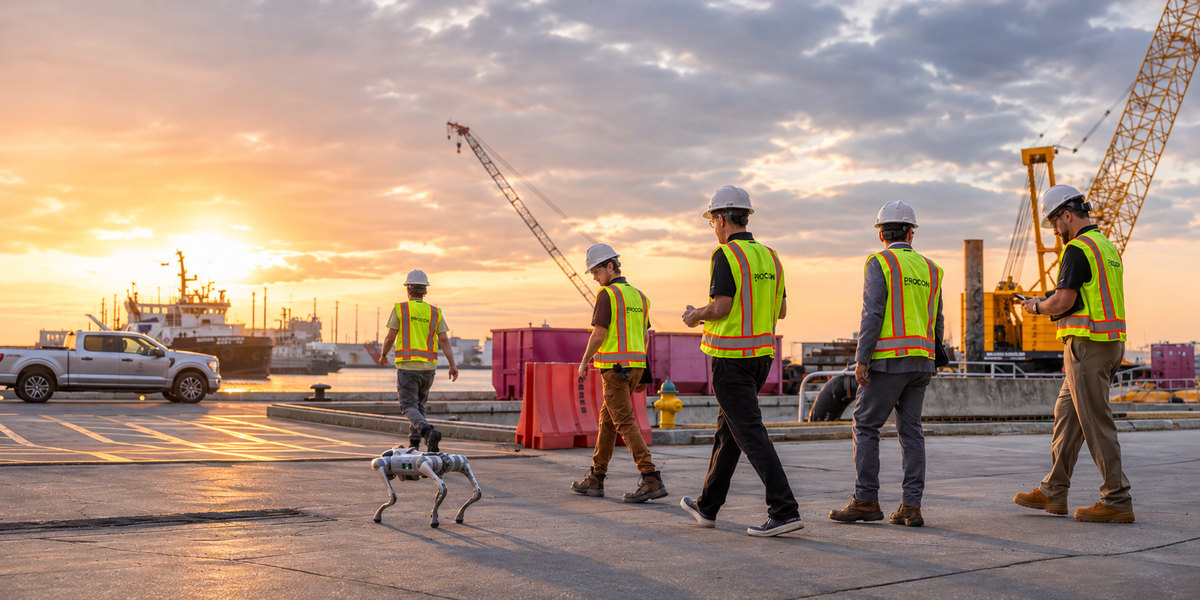
Le chantier d’agrandissement du terminal de croisière 5 de Port Canaveral, en Floride, est désormais suivi par un robot quadrupède équipé pour réaliser des captures à 360 degrés. Baptisée « Sparky », la plateforme effectue des parcours réguliers afin de documenter l’avancement des travaux et les changements sur le site.
Procon Consulting a annoncé le déploiement le 13 novembre, après un pilote mené avec l’autorité portuaire et Teleworker AI. Le robot doit fournir aux équipes une trace visuelle plus fréquente du chantier, tout en réduisant le temps consacré aux rondes de documentation.
Un chantier de 78 millions de dollars
Le projet porte sur une extension et une rénovation estimées à 78 millions de dollars. La surface du terminal doit presque doubler, de 90 000 à 170 000 pieds carrés, soit environ 8 360 à 15 790 m². L’objectif est d’accueillir des navires de croisière plus grands et d’augmenter la capacité du site.
Dans ce contexte, Sparky réalise des parcours de capture répétés avec une caméra à 360 degrés. Les images datées permettent de comparer l’état du chantier dans le temps, de vérifier des travaux terminés et de répondre plus vite aux questions liées au calendrier, aux modifications ou aux réclamations.
Procon indique évaluer la fréquence des captures, la fiabilité des parcours et l’utilité réelle des données pour les responsables du projet. Le robot ne remplace donc pas les inspections humaines. Il automatise surtout une tâche répétitive de collecte visuelle et crée un historique exploitable entre deux visites sur place.
Du pilote au déploiement actif
La plateforme est issue de travaux de Procon sur la robotique de chantier, notamment avec la Myers-Lawson School of Construction de Virginia Tech dans le cadre du programme MARIO. Teleworker AI a développé une partie de la charge utile de capture et participé à l’assemblage ainsi qu’à la configuration du système.
Selon Procon, le pilote a montré qu’un robot à quatre pattes pouvait parcourir le site de façon répétable et documenter son évolution. Port Canaveral dispose ainsi d’un relevé plus régulier, utile pour repérer plus tôt un écart, confirmer une situation et conserver des preuves lorsque plusieurs entreprises interviennent sur un chantier complexe.
La robotique de terrain gagne un cas d’usage concret
Ce déploiement illustre une évolution importante de la robotique d’inspection. La valeur ne vient pas seulement du déplacement autonome, mais de la répétabilité de la mission et de l’intégration des données dans le suivi du projet. Une même trajectoire, exécutée régulièrement, produit une base de comparaison que des visites manuelles ponctuelles offrent difficilement.
Les résultats recueillis à Port Canaveral doivent aider Procon à déterminer sur quels futurs projets cette méthode apporte un avantage mesurable. Sparky sera également présenté lors de l’événement « State of the Port » prévu le 19 novembre 2026.
Sources : Procon Consulting et communiqué diffusé par PR Newswire.