NVIDIA publie la version 0.2 de SOMA Retargeter, un outil open source qui transforme un mouvement humain en trajectoires adaptées aux articulations d’un robot humanoïde. Cinq plateformes disposent déjà de configurations de référence.
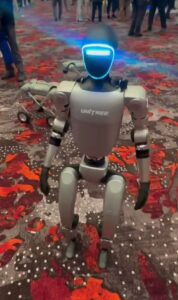
Les exemples fournis couvrent les Unitree G1 et H2, le Booster T1, ainsi que les AgiBot X2 Ultra et A3T3. L’objectif est de réduire le travail nécessaire pour transférer une marche, un geste ou une séquence complète vers des robots dont les proportions et les limites mécaniques diffèrent de celles du corps humain.
Du mouvement humain aux angles articulaires du robot
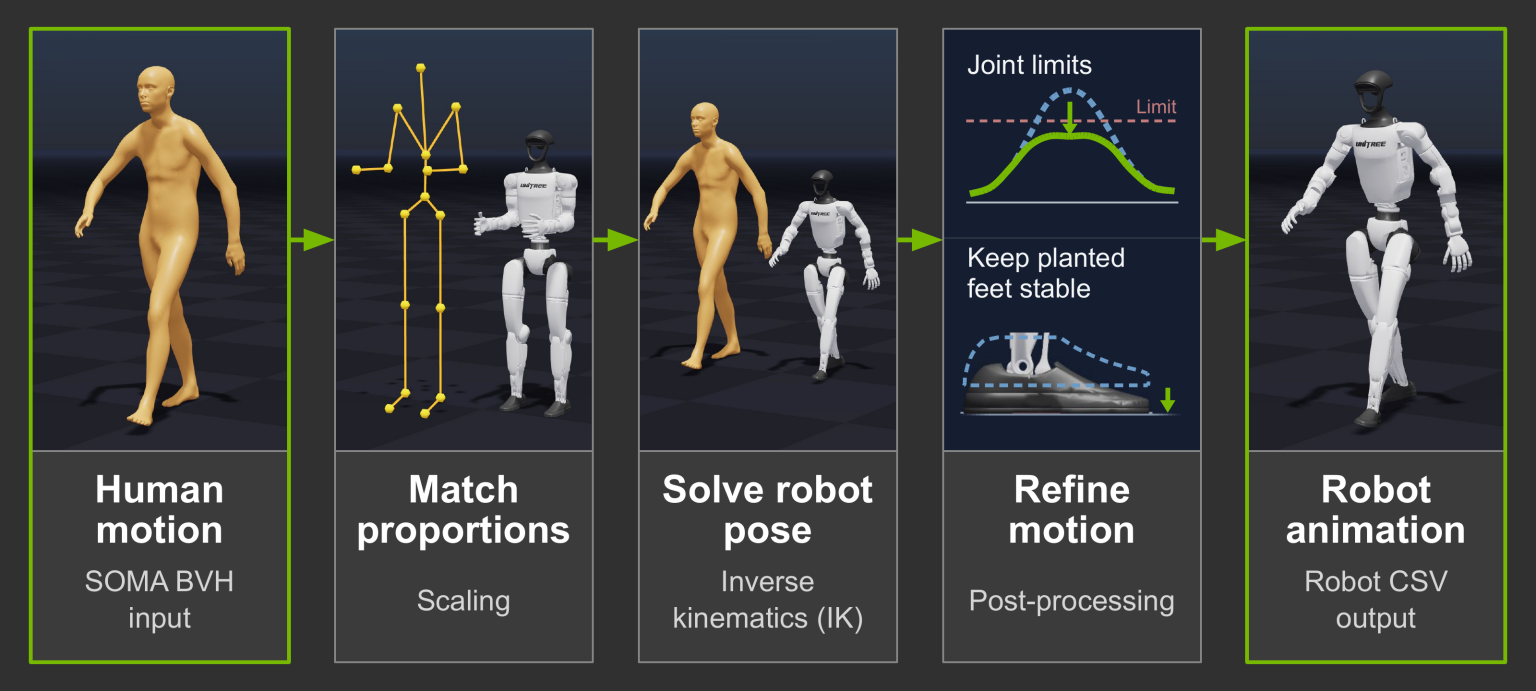
SOMA Retargeter utilise comme entrée une animation au format BVH représentée sur le squelette commun SOMA. Le logiciel met les cibles de mouvement à l’échelle du robot choisi, résout les poses par cinématique inverse avec Newton et NVIDIA Warp, puis applique des corrections. Un réglage de l’appui des pieds vise notamment à éviter qu’ils glissent ou traversent le sol dans la simulation.
La sortie prend la forme d’un fichier CSV contenant, pour chaque image, la position et l’orientation de la base du robot ainsi que les angles de ses articulations. Ces trajectoires peuvent être réunies en bibliothèque de mouvements, puis converties vers les formats utilisés par des chaînes d’entraînement de politiques comme SONIC et ProtoMotions.
Plusieurs sources possibles pour les démonstrations
Les mouvements humains peuvent provenir d’une séance de capture, d’une vidéo ou d’un modèle génératif. NVIDIA cite le jeu de données BONES-SEED pour la capture de mouvement, GEM-X pour reconstruire un corps en 3D à partir d’une seule vidéo, ainsi que Kimodo et ARDY pour produire des séquences à partir de texte ou de contraintes de pose.
La version 0.2 ajoute des exemples appariés entre ces mouvements humains et les cinq humanoïdes pris en charge. Un configurateur aide aussi à aligner la pose de référence et à associer les articulations. Un optimiseur de poids permet ensuite de choisir quelles contraintes de cinématique inverse doivent être prioritaires, par exemple les pieds, les mains ou le bassin.
Cette diversité est importante, car les cinq robots ne partagent ni la même taille ni exactement la même architecture. Une trajectoire valide pour le G1 ne peut pas être copiée telle quelle sur le H2 ou l’AgiBot X2 Ultra. Le retargeting doit préserver l’intention du geste tout en tenant compte des amplitudes disponibles. L’outil permet de visualiser le résultat, de modifier les correspondances entre squelettes et de relancer le calcul sur une collection complète. Les équipes conservent ainsi une trace reproductible des paramètres utilisés.