Wendy Labs ouvre WendyOS, une distribution Linux conçue pour construire, déployer et diagnostiquer des applications sur des robots et des machines embarquées. Le projet, publié sous licence Apache 2.0, cible notamment les cartes NVIDIA Jetson, les Raspberry Pi, les ordinateurs Linux et plusieurs plateformes robotiques. Sa promesse est de raccourcir le trajet entre une modification du code et son exécution sur le matériel.
La version publiée le 14 novembre s’appuie sur deux éléments. La ligne de commande Wendy fonctionne sur le poste du développeur, tandis que Wendy Agent tourne sur la machine cible. Une commande peut construire l’application pour l’architecture concernée, transférer le conteneur, démarrer les services et renvoyer les journaux dans le terminal.
Des conteneurs jusqu’au matériel du robot
WendyOS accepte un Dockerfile ou un projet Docker Compose existant. Les développeurs peuvent déclarer l’accès à une caméra, à un GPU ou à d’autres périphériques dans le fichier de configuration de l’application. La documentation prévoit également l’inspection à distance des nœuds et des topics ROS 2, ainsi qu’une passerelle vers Foxglove.
Le système peut être installé sur des Jetson Orin, sur des cartes Qualcomm Dragonwing et sur des Raspberry Pi. Selon le matériel, la préparation passe par le mode de récupération USB, l’USB-C ou une carte microSD. Un robot ou un ordinateur Linux déjà configuré peut aussi conserver son système d’exploitation et recevoir uniquement Wendy Agent.
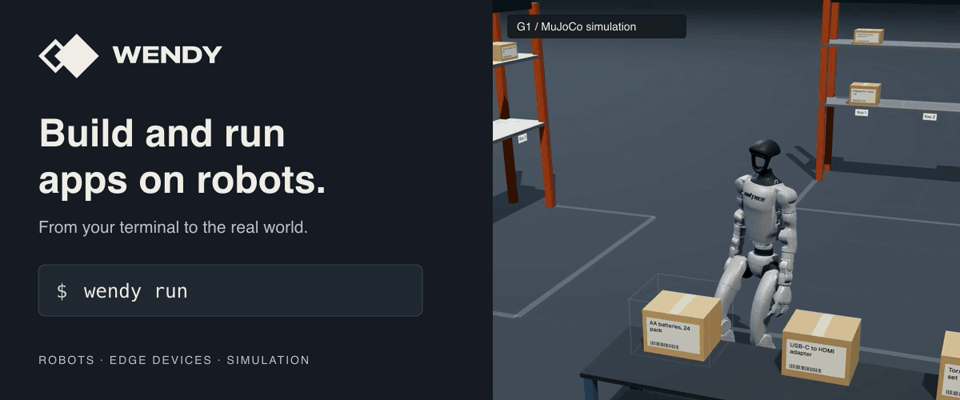
Pour tester le flux sans matériel, Wendy propose une machine virtuelle et une simulation d’un quadrupède Unitree Go2. Le projet fournit aussi des guides pour le PC secondaire du robot humanoïde Unitree G1. Ces exemples ne transforment pas WendyOS en système de contrôle du robot : la plateforme organise surtout la construction, le transfert et l’observation des applications.
Mises à jour A/B et retour arrière
Sur les cartes prises en charge, WendyOS utilise deux partitions racine séparées pour les mises à jour du système. Cette architecture A/B doit permettre de revenir à la version précédente si une nouvelle image ne démarre pas correctement. L’équipe précise toutefois que ce retour arrière ne restaure ni les bases de données des applications ni les états conservés dans des services externes.
La gestion locale ne nécessite pas de compte cloud. Wendy Cloud ajoute l’accès distant et l’administration d’un parc de machines. Le dépôt mentionne aussi un serveur MCP capable de laisser un agent de développement déployer une modification et inspecter un appareil, après configuration explicite.
Notre analyse
WendyOS s’attaque à une difficulté concrète de la robotique : reproduire un déploiement sur des matériels hétérogènes sans reconstruire manuellement toute la chaîne à chaque essai. Le choix des conteneurs, la visibilité sur ROS 2 et les journaux ramenés au poste de travail peuvent rendre les itérations plus régulières.
Le projet reste néanmoins jeune. Sa valeur dépendra de la stabilité des images pour chaque carte, de la qualité des intégrations avec les pilotes des constructeurs et de la gestion des mises à jour en conditions réelles. À ce stade, WendyOS constitue surtout une nouvelle couche d’outillage open source pour les équipes qui veulent rapprocher développement logiciel, simulation et exploitation des robots.
Sources : version officielle de WendyOS, guide de premier déploiement et comparaison des modes d’installation.