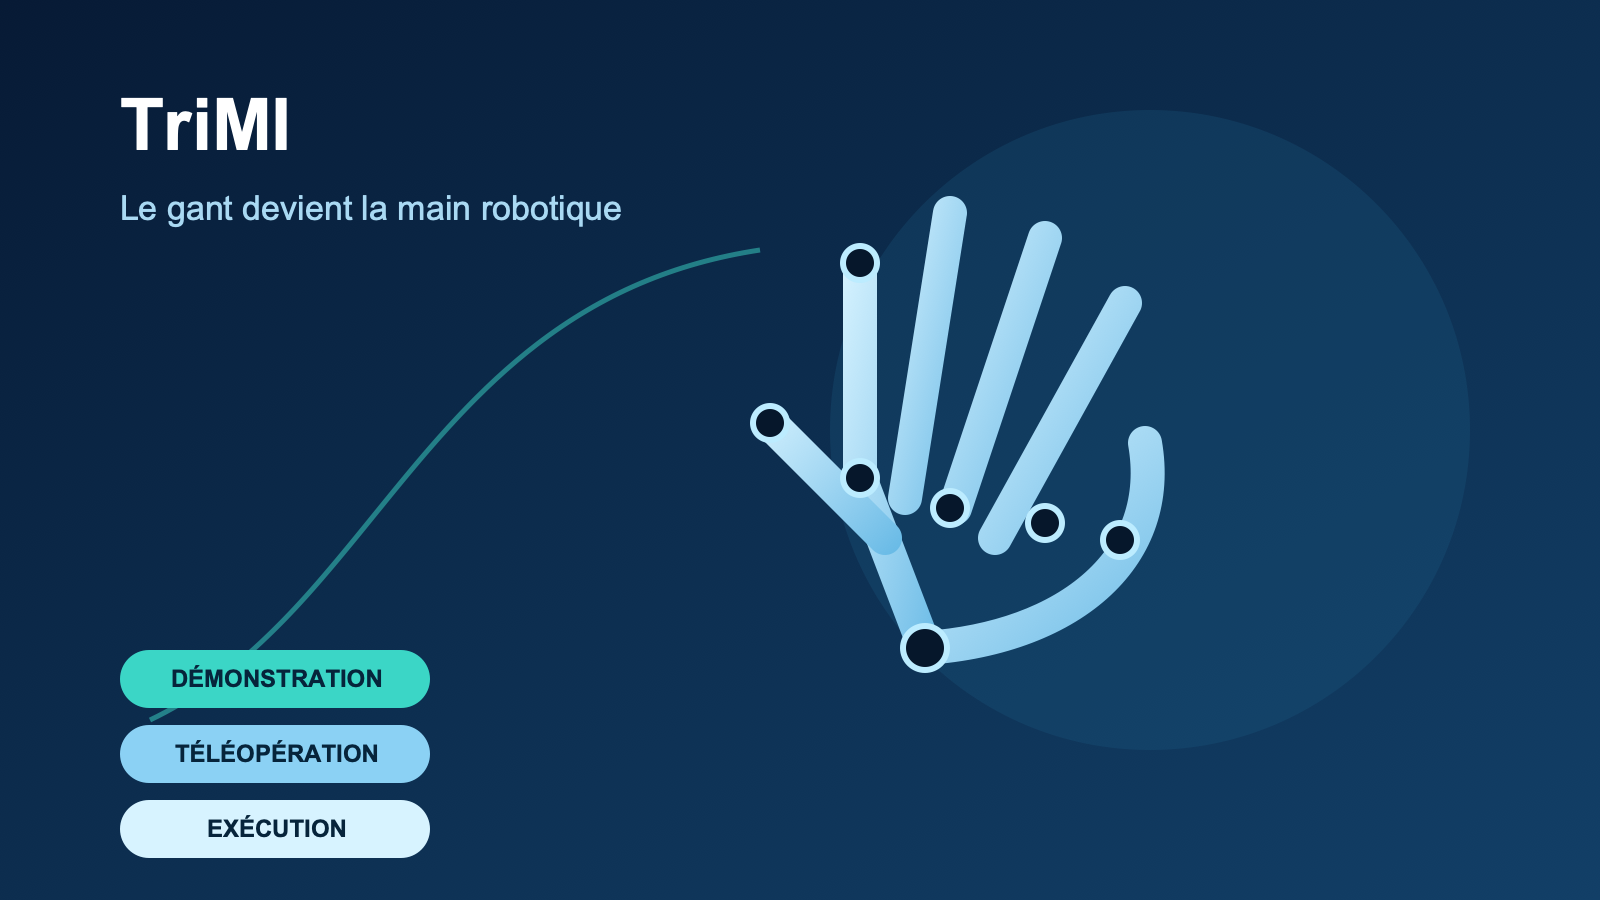
TriMI réunit dans un même dispositif une main robotique et un gant portable destiné à montrer des gestes au robot. Développé au laboratoire RoMeLa de l’Université de Californie à Los Angeles, le système a terminé dans le top 3 de l’UMI Arena organisée pendant la CoRL 2026. Son intérêt tient à une idée simple : utiliser le même mécanisme pour la démonstration humaine, la téléopération haptique et l’exécution robotique.
Les outils de collecte classiques enregistrent souvent la main humaine avec un gant, puis traduisent ses mouvements vers une main robotique différente. Cette étape de conversion peut perdre des informations lorsque les articulations, les amplitudes ou la géométrie des deux mains ne correspondent pas. TriMI cherche à réduire cet écart en plaçant directement la main robotique sur celle de l’opérateur.
Un seul matériel pour montrer et reproduire le geste
Dans la démonstration présentée à CoRL, l’utilisateur porte le mécanisme et guide ses doigts au niveau des articulations. Le dispositif peut ensuite reproduire le mouvement comme une main robotique autonome. L’équipe décrit trois fonctions réunies dans le même matériel : la démonstration directe, la téléopération avec retour haptique au niveau des articulations et l’exécution de la tâche par le robot.
Une vidéo partagée pendant la conférence montre notamment TriMI retirer une carte d’un portefeuille. Ce geste associe une prise fine, un effort de pincement et un mouvement contraint par un objet souple. Il illustre pourquoi les mains restent un sujet difficile en robotique : un mouvement visuellement court exige une coordination précise de plusieurs doigts et un contrôle des contacts.
Démonstration officielle de TriMI à l’UMI Arena de la CoRL 2026
Réduire le décalage entre données humaines et robot
Le principal avantage potentiel concerne la qualité des données d’apprentissage. Lorsque l’appareil porté et l’effecteur final partagent la même cinématique, le robot n’a plus besoin de transposer entièrement un geste humain vers une autre morphologie. Les trajectoires articulaires, les contacts et les efforts peuvent être recueillis dans un espace plus proche de celui utilisé lors de l’exécution.
Cette approche pourrait simplifier la constitution de démonstrations pour des tâches de manipulation fine. Elle ne résout toutefois pas à elle seule les écarts entre le bras humain et le bras robotique, la perception de la scène ou la robustesse face à des objets différents. L’équipe n’a pas encore publié, dans les sources consultées, de taux de réussite, de vitesse d’exécution ou de comparaison quantitative avec un gant de collecte traditionnel.
Une démonstration prometteuse qui doit encore être mesurée
Le classement obtenu à l’UMI Arena valide surtout l’intérêt expérimental et l’ergonomie de la proposition auprès de la communauté robotique. Pour juger sa portée industrielle, il faudra connaître le nombre de degrés de liberté, la précision du retour d’effort, la résistance mécanique et la capacité à répéter des gestes sur de longues séries.
TriMI montre néanmoins une direction concrète pour l’apprentissage par démonstration : rapprocher l’outil de collecte du robot qui exécutera réellement la tâche. En supprimant une partie du changement de morphologie, le laboratoire espère rendre les données plus directement exploitables pour les futures mains robotiques.