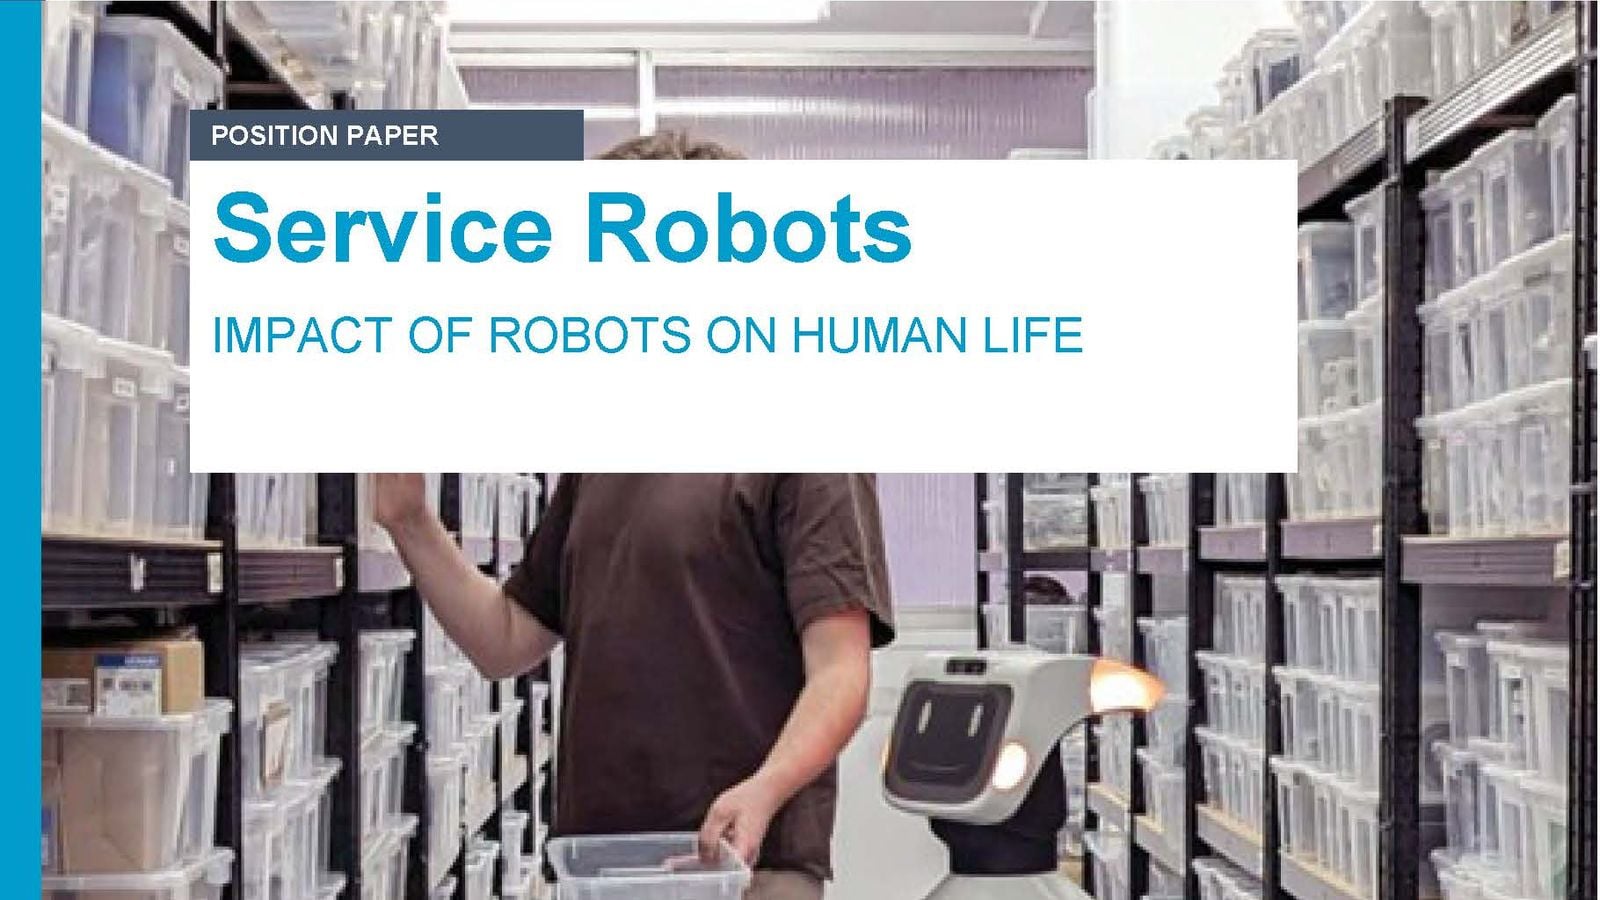
Les pénuries de main-d’œuvre sont devenues le principal moteur de l’adoption des robots de service, selon une note publiée le 24 septembre par la Fédération internationale de robotique. L’IFR décrit un marché qui sort progressivement des applications de niche, tout en avertissant que sécurité, cybersécurité et confiance conditionneront son développement.
Le document couvre les robots utilisés dans les hôpitaux, les hôtels, les aéroports, le commerce, l’agriculture, le nettoyage et la sécurité. Il ne désigne pas une machine universelle : robots mobiles, systèmes fixes, drones, quadrupèdes et humanoïdes répondent à des besoins différents.
Automatiser les tâches difficiles à pourvoir
L’IFR relie la demande à deux tendances démographiques. Le vieillissement de la population augmente les besoins dans la santé et les services, tandis que la baisse de la population active rend certains postes plus difficiles à pourvoir. Les robots sont alors employés pour les tâches répétitives, physiques, dangereuses ou longues.
La fédération insiste sur un rôle d’assistance plutôt que sur un remplacement intégral des salariés. Dans un établissement de santé, par exemple, une plateforme mobile peut transporter du matériel sans assurer les soins. Dans l’hôtellerie ou le commerce, elle peut prendre en charge une livraison interne ou une mission d’information limitée.
Cette spécialisation reste importante. Un robot efficace dans un couloir structuré ne possède pas automatiquement les capacités nécessaires pour manipuler des objets variés dans une chambre ou travailler dehors. L’IFR estime que les solutions les plus solides seront celles qui ciblent précisément un besoin tout en respectant les contraintes économiques et de sécurité.
L’IA élargit les usages, mais aussi les risques
Les progrès de la vision, de la fusion de capteurs, de la navigation autonome et du langage naturel réduisent l’effort de programmation. Ils permettent à une même plateforme de s’adapter à davantage de situations et facilitent son utilisation par des personnes qui ne sont pas roboticiennes.
Cette autonomie accrue augmente en parallèle les exigences. Dans les espaces partagés avec le public, une erreur de perception ou de navigation peut provoquer un incident physique. Les microphones, caméras et journaux de mission posent aussi des questions de confidentialité et de cybersécurité.
La note appelle donc à clarifier les responsabilités, protéger les données et maintenir des règles sûres d’interaction avec les humains. La confiance du public dépendra moins d’une démonstration spectaculaire que de la répétabilité du service et de la capacité à expliquer ce que la machine peut ou ne peut pas faire.
Notre analyse
Le message de l’IFR marque un déplacement utile du débat. La robotique de service n’est pas présentée comme une course unique vers l’humanoïde généraliste, mais comme un ensemble de marchés où plusieurs formes de robots peuvent coexister.
La pénurie de personnel peut justifier un projet, mais elle ne garantit pas sa rentabilité. Les coûts de maintenance, l’intégration aux bâtiments et la disponibilité d’un support local restent déterminants. Une machine qui nécessite une surveillance permanente peut déplacer le travail au lieu de le réduire.
Le prochain enjeu sera de mesurer les résultats par application : heures réellement économisées, taux de disponibilité, incidents évités et durée de retour sur investissement. Ces indicateurs permettront de distinguer une adoption durable d’une simple expérimentation.
Sources : note de position officielle de l’IFR et infographie officielle sur les robots de service.