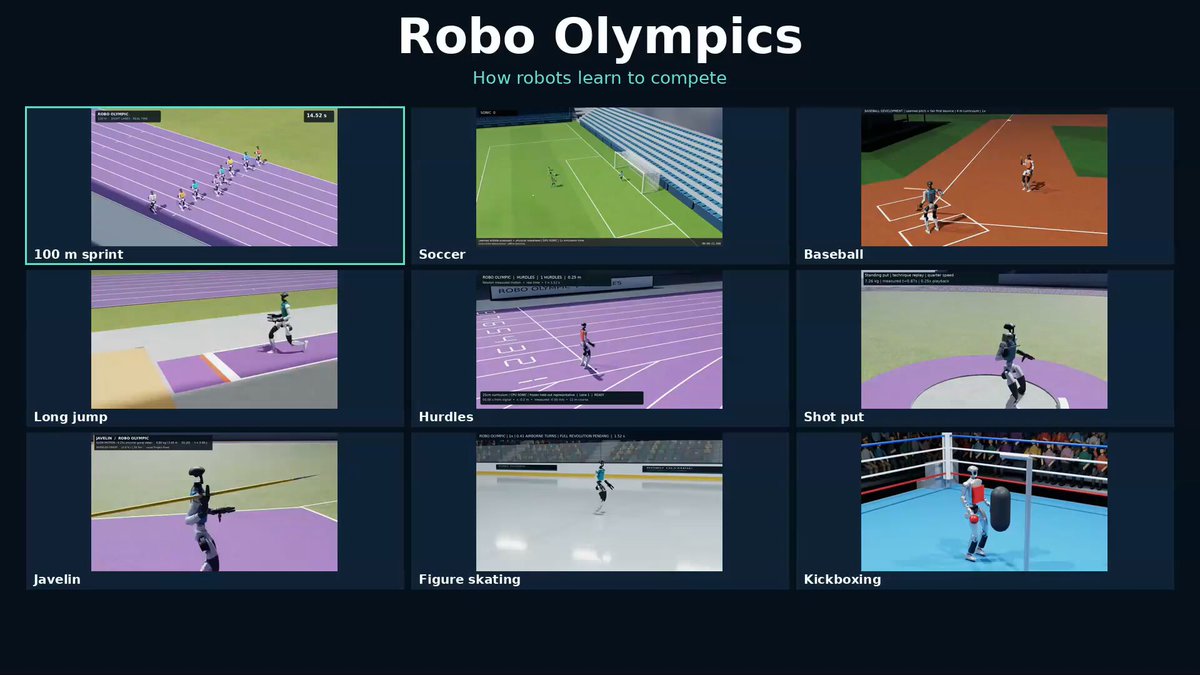
NVIDIA Robotics présente Robo Olympics, un projet exploratoire dans lequel des humanoïdes apprennent des gestes sportifs en simulation physique. L’expérience, portée par Tae Kim, vice-président de l’ingénierie pour NVIDIA Omniverse, cherche à montrer comment des systèmes d’IA peuvent acquérir des mouvements qui restent cohérents avec les contraintes du monde réel.
La démonstration publiée le 23 septembre montre plusieurs disciplines et insiste sur un point : enseigner un sport à un robot ne consiste pas à lui faire imiter une vidéo. Chaque appui, accélération et contact doit rester possible dans le simulateur, faute de quoi le mouvement ne pourra pas être transféré à une machine physique.
Apprendre sous contrainte de la physique
Robo Olympics s’inscrit dans les travaux de « physical AI » de NVIDIA. Le principe consiste à entraîner des politiques de mouvement dans un environnement virtuel où la gravité, les collisions, les articulations et les limites de couple sont modélisées. Le robot peut alors répéter rapidement un grand nombre de tentatives sans risquer de chute matérielle ni immobiliser une plateforme coûteuse.
Cette méthode permet aussi de faire varier les conditions : position initiale, vitesse, masse ou perturbations. Un mouvement qui ne fonctionne que dans une scène parfaitement réglée a peu de chances d’être robuste. La simulation sert donc autant à apprendre qu’à repérer les fragilités d’une politique de contrôle.
Le projet reste présenté comme une exploration ludique. NVIDIA ne communique ni taux de réussite, ni protocole de transfert sur un humanoïde réel, ni calendrier de produit. La vidéo officielle documente une direction de recherche, pas un robot sportif prêt au déploiement.
Un banc d’essai pour les mouvements complexes
Les sports concentrent plusieurs difficultés de la robotique dynamique : coordination de tout le corps, équilibre sur un temps court, perception d’un objet mobile et contacts rapides avec le sol. Ils offrent ainsi des scénarios faciles à comprendre pour le public, mais exigeants pour les systèmes de contrôle.
L’intérêt industriel est indirect. Les mêmes briques peuvent servir à stabiliser un humanoïde qui transporte une charge, se remet d’un déséquilibre ou adapte ses appuis à une surface imprévue. La valeur ne réside pas dans la discipline sportive elle-même, mais dans la capacité à produire des gestes variés sans écrire une séquence séparée pour chaque situation.
Notre analyse
Robo Olympics illustre le rôle croissant de la simulation dans l’entraînement des robots généralistes. Elle offre un volume d’essais impossible à reproduire sur une petite flotte et rend les erreurs moins coûteuses. Elle ne supprime toutefois pas l’étape la plus difficile : vérifier que le mouvement appris résiste aux écarts entre le modèle numérique et le robot réel.
Sans résultats physiques ni comparaison chiffrée, il faut lire cette annonce comme une vitrine de recherche. Le prochain indicateur utile sera une exécution sur matériel avec des mesures de stabilité, d’énergie et de réussite. C’est à cette condition que les gestes spectaculaires de la simulation deviendront des compétences robotiques réutilisables.
Teaching a robot a sport takes more than showing it a highlight reel.
— NVIDIA Robotics (@NVIDIARobotics) September 23, 2026
Sources : NVIDIA Robotics et page officielle Robo Olympics.