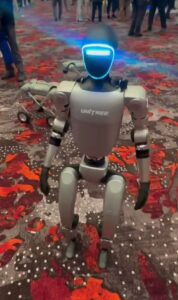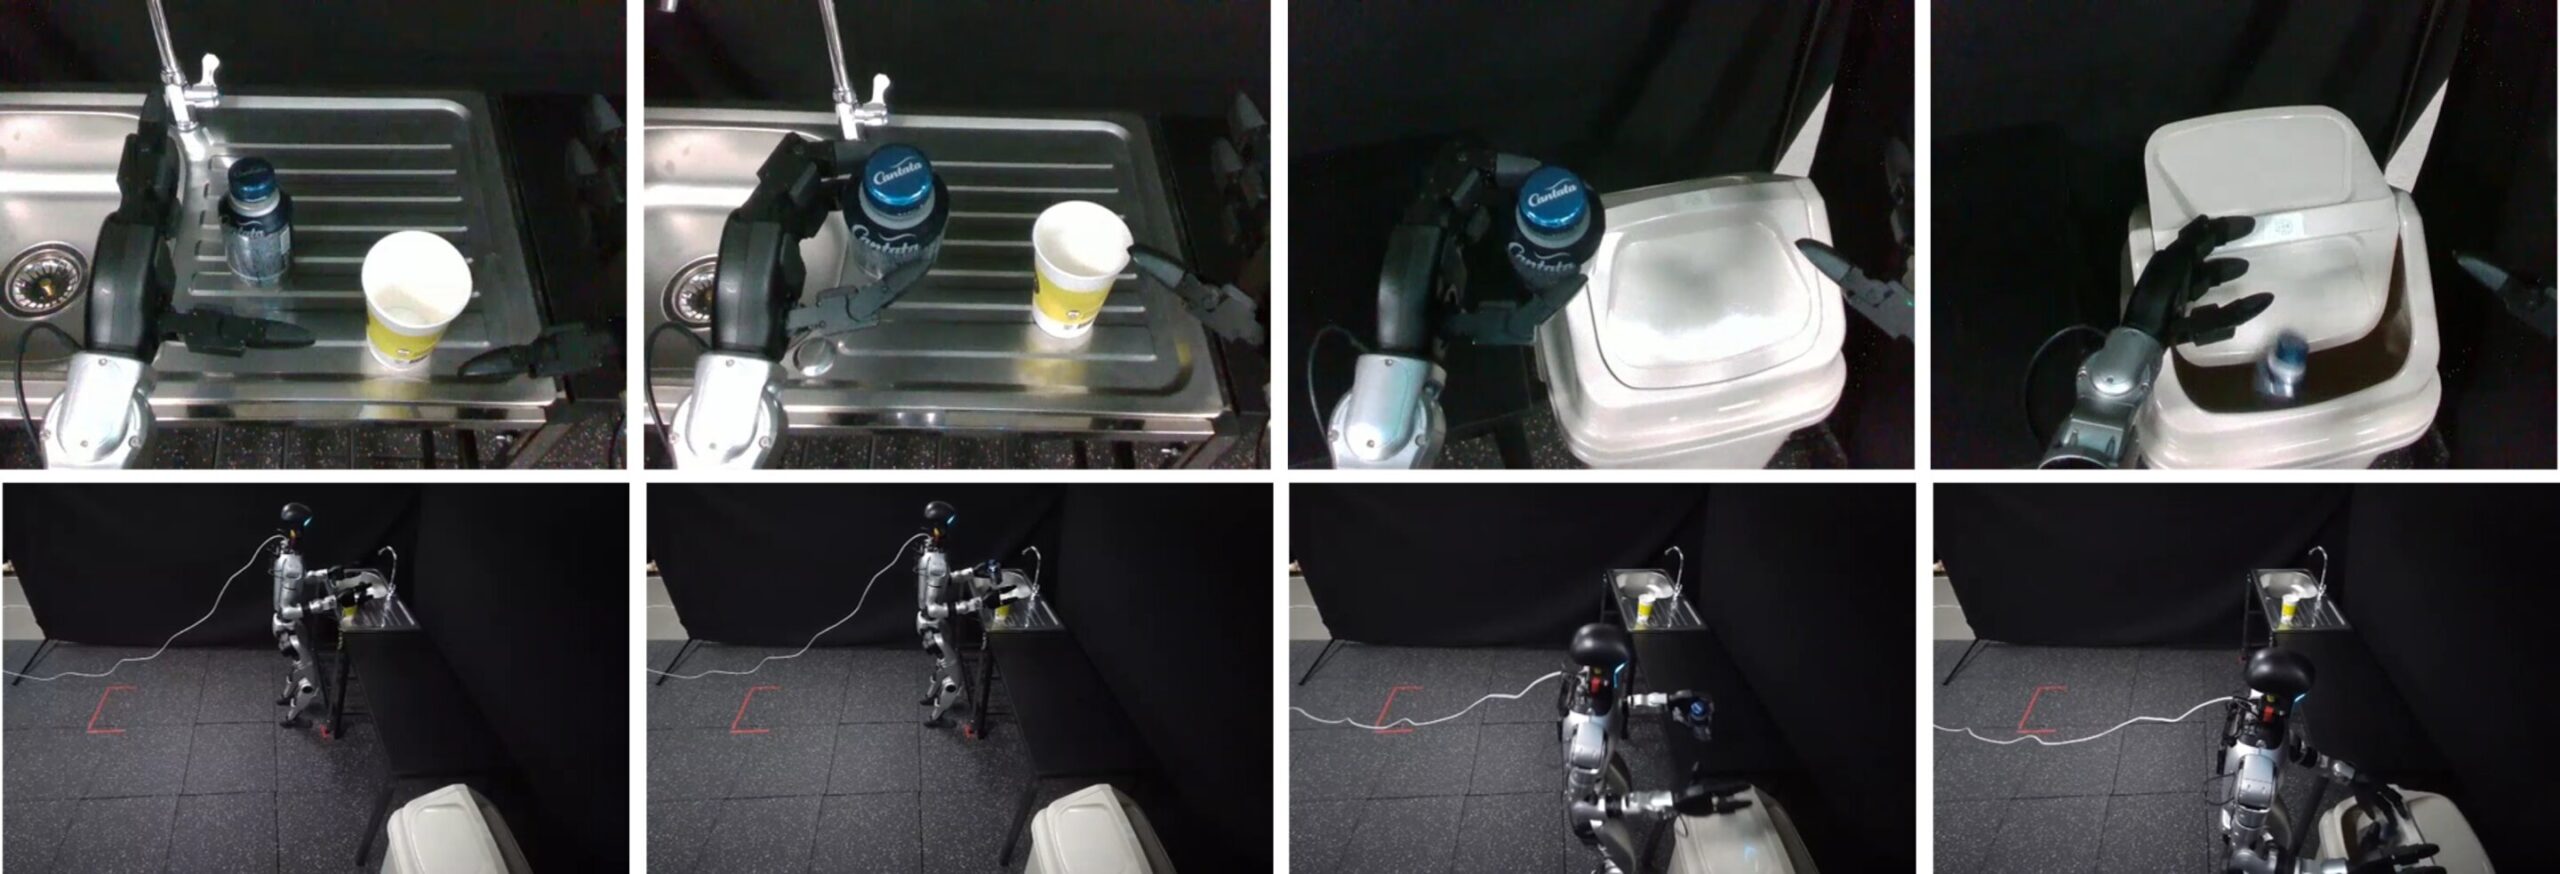
Des chercheurs de l’Université nationale de Séoul ont présenté RISE, un système qui permet à un robot humanoïde Unitree G1 d’enchaîner marche et manipulation sans avoir appris chaque séquence complète. Le cadre a été accepté à IROS 2026 et testé sur un robot réel.
Le problème visé est concret. Un humanoïde peut apprendre à marcher vers une table ou à saisir un objet, mais relier ces comportements exige souvent des démonstrations longues et fragiles. Une erreur au milieu d’une séquence peut rendre tout l’exemple inutilisable. RISE, pour Responsibility-Induced Specialized Experts, cherche à réduire ce coût de collecte.
Des experts spécialisés sous un même contrôleur
Le système combine un modèle de perception visuelle et linguistique partagé, plusieurs experts d’action et un méta-contrôleur. Pendant l’entraînement, chaque expert reçoit un poids de « responsabilité » selon sa capacité à prédire l’action observée. Certains se spécialisent ainsi dans la locomotion, d’autres dans la manipulation, sans que ces rôles soient imposés à l’avance.
Le méta-contrôleur exploite ensuite l’évolution de ces poids pour décider quand terminer une étape et passer à la suivante. Les chercheurs peuvent donc collecter séparément des démonstrations de marche, de prise et de dépose, puis les réunir dans un seul modèle. L’objectif est d’éviter d’enregistrer à répétition des scénarios complets qui alternent déplacement et manipulation.
Un gain mesuré, mais des taux encore modestes sur le robot réel
En simulation, RISE a atteint un taux de réussite moyen de 87,3 % sur des tâches comportant de deux à quatre étapes. La référence fondée sur une architecture à expert unique dérivée de GR00T obtenait 73,6 %. Les scénarios portaient sur des objets comme des pommes, des bouteilles ou des tasses.
Les essais physiques ont été réalisés avec un Unitree G1 équipé de deux mains Dex3-1, soit 43 degrés de liberté contrôlables. Le robot devait marcher, prendre un objet, se déplacer de nouveau et le déposer, avec des séquences allant jusqu’à cinq étapes. RISE a réussi en moyenne 50 % des tâches, contre 30 % pour la référence.
Ces résultats montrent un progrès de 20 points, mais aussi la distance qui sépare encore une démonstration de laboratoire d’un déploiement fiable. Une réussite sur deux reste insuffisante pour une ligne de production, un entrepôt ou un environnement de soin où les erreurs interrompent le travail et peuvent créer des risques.
Pourquoi cette approche intéresse l’industrie
La collecte de données demeure l’un des principaux coûts de l’apprentissage robotique. Séparer les gestes élémentaires puis apprendre à les composer peut accélérer l’ajout de nouvelles capacités. Le même principe pourrait s’étendre à la manipulation à deux mains, à l’usage d’outils ou à des mouvements réalisés tout en marchant.
L’équipe veut précisément dépasser l’alternance séquentielle actuelle pour coordonner déplacement et manipulation en même temps. Avant cela, elle devra améliorer la robustesse sur le terrain, la sécurité des transitions et l’adaptation à des objets ou des espaces absents de l’entraînement.
Sources : Tech Xplore ; IROS 2026.