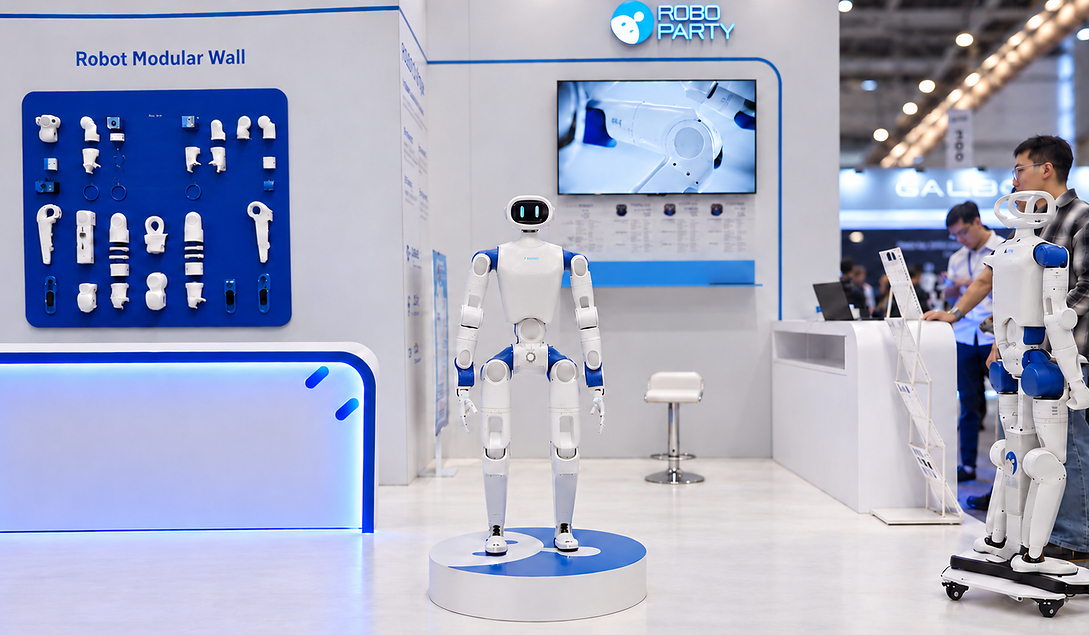
RoboParty a détaillé le 3 octobre RP1, un robot humanoïde bipède destiné aux chercheurs et aux développeurs. Le constructeur promet d’ouvrir progressivement le matériel, le contrôle du mouvement, les outils d’entraînement et son environnement logiciel PartyOS.
Présenté au public le 28 septembre pendant IROS 2026 à Pittsburgh, RP1 doit servir de plateforme pour la locomotion, la manipulation, la collecte de données et l’entraînement de modèles d’IA incarnée. RoboParty annonce un couple maximal de 160 Nm au niveau des articulations. La société prévoit de préciser sa feuille de route open source en octobre, avant un programme de production de masse au quatrième trimestre.
Un humanoïde pensé comme une plateforme modifiable
RoboParty ne veut pas limiter l’ouverture de RP1 à quelques fichiers mécaniques. Selon son annonce officielle, le projet doit couvrir le corps du robot, les modules d’actionnement Romomo, le contrôle bas niveau, les environnements de simulation, les SDK et les outils d’entraînement. Le calendrier précis et les licences restent toutefois à publier.
Cette approche prolonge RPO, ou ROBOTO ORIGIN, un premier humanoïde dont les plans ont été publiés en janvier. Son dépôt GitHub dépasse 2 500 étoiles selon l’entreprise. RP1 ajoute une architecture plus intégrée, avec une main robotique, des actionneurs développés en interne et PartyOS comme socle commun.
Une démonstration centrée sur la stabilité
À IROS, les visiteurs pouvaient pousser ou frapper le robot lors d’une démonstration baptisée « Kick Me ». RP1 devait alors corriger sa posture et retrouver son équilibre. RoboParty attribue cette récupération à UFO, un cadre d’apprentissage par renforcement non supervisé intégré à PartyOS. Il entraîne des politiques motrices couvrant notamment les transitions entre mouvements, la résistance aux perturbations et le relevage après une chute.
La démonstration reste celle du constructeur et ne fournit pas encore de mesure indépendante sur l’autonomie, l’endurance ou la répétabilité. Elle donne néanmoins un aperçu concret du lien recherché entre mécanique, actionneurs et logiciels de contrôle. C’est précisément cette chaîne complète que RoboParty souhaite rendre accessible aux laboratoires et aux équipes d’IA incarnée.
L’ouverture réelle se jugera sur les livrables
Le marché des humanoïdes compte déjà plusieurs plateformes de recherche, mais les composants matériels et logiciels restent souvent difficiles à modifier ensemble. Une pile ouverte pourrait réduire le coût d’entrée pour tester des algorithmes de locomotion ou de manipulation sur un corps réel. Elle faciliterait aussi la reproduction des expériences entre laboratoires.
La portée du projet dépendra donc des éléments effectivement publiés en octobre : plans, nomenclatures, firmware, simulateur, modèles entraînés, documentation et conditions de réutilisation. Le passage annoncé à la production de masse devra également être confirmé par un prix, une capacité industrielle et des délais de livraison. RP1 est pour l’instant une promesse structurée, soutenue par une démonstration publique et par l’expérience acquise avec RPO.
RoboParty revendique déjà une communauté de plus de 5 000 développeurs. Ce réseau peut accélérer les retours techniques, à condition que les prochaines publications permettent réellement de reproduire les essais et de modifier le robot sans dépendre d’éléments propriétaires.