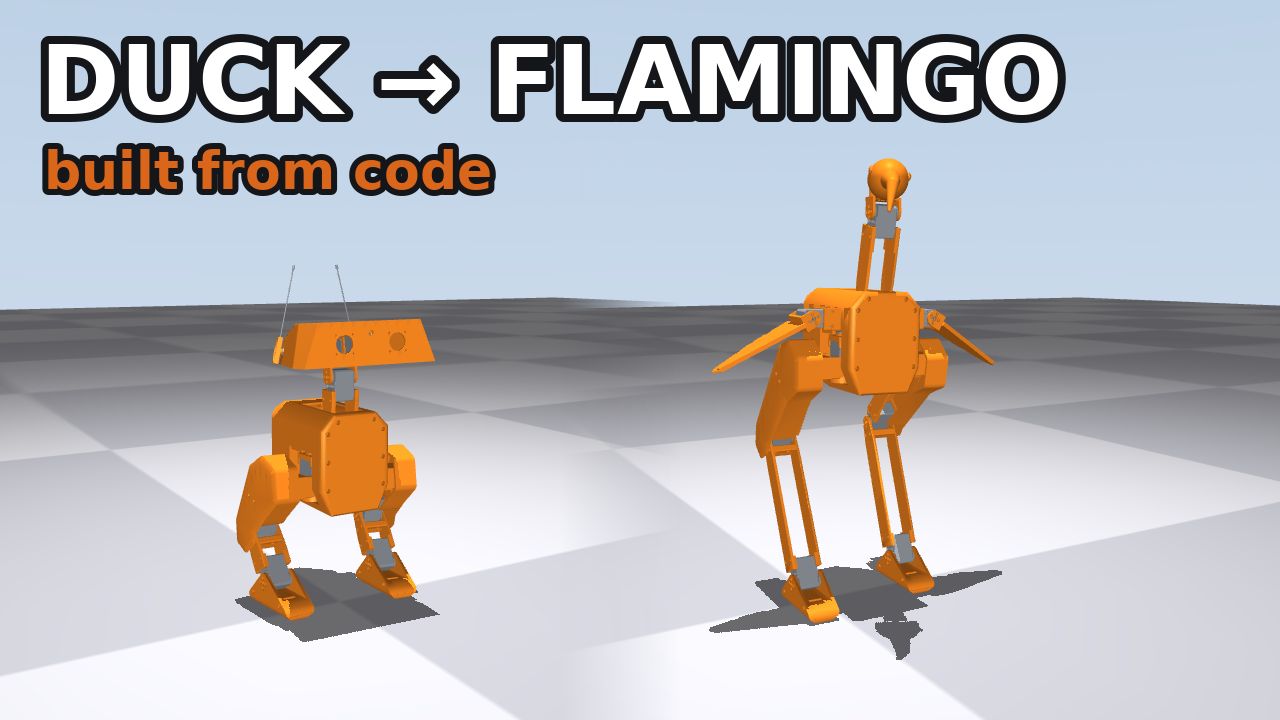
Yo.Town 3D a publié Gym 0.3.0, un outil open source qui décrit les pièces imprimables de robots directement en Python. Cette version ajoute Flamingo, une transformation d’Open Duck Mini v2 dotée de longues jambes, d’un long cou, d’ailes et d’une tête d’oiseau. Le projet fournit aussi son modèle MuJoCo et une politique de marche.
La version 0.3.0 a été mise en ligne le 11 octobre sur PyPI et dans le dépôt GitHub du projet. Son idée centrale consiste à utiliser les mêmes programmes CadQuery pour produire les fichiers STEP ou STL destinés à l’impression 3D et les maillages employés en simulation. Une modification de dimension peut ainsi être propagée dans les pièces concernées sans reprendre manuellement chaque modèle.
Trois paramètres pour passer du canard au flamant
Flamingo part de la base mécanique d’Open Duck Mini v2. Yo.Town indique avoir changé trois valeurs partagées : la longueur de cuisse passe de 78,65 à 150 mm, celle du tibia de 78,65 à 220 mm, et le cou de 66 à 130 mm. Les logements de servomoteurs, perçages et interfaces de fixation restent alignés sur les composants d’origine.
Le nouveau robot ajoute 15 pièces créées ou modifiées. Les ailes utilisent chacune un servomoteur Feetech STS3215, tandis que la petite tête est actionnée par un SG90. Le boîtier central accueille les fixations des ailes et le Raspberry Pi. Les autres éléments sont réutilisés depuis Open Duck Mini v2, mais leurs programmes sont exécutés avec les dimensions propres à Flamingo.
Cette approche rapproche la conception mécanique de pratiques déjà courantes en logiciel. Le dépôt traite une interface physique, comme un cercle de boulons ou un siège de servomoteur, comme une API. La commande gym check vérifie que chaque pièce produit un solide valide, gym build génère les fichiers de fabrication et gym diff mesure la matière ajoutée ou retirée après une modification.
Une marche simulée, avec une limite clairement mesurée
La publication ne se limite pas aux formes imprimables. Le dossier tasks/flamingo_march contient un modèle MuJoCo, une politique ONNX et une séquence de marche de 16 secondes exécutée à 50 pas par seconde. La politique commande 16 articulations à partir notamment des angles, des vitesses, de l’IMU du tronc et de son action précédente.
Yo.Town documente toutefois une contrainte importante avant tout passage au matériel. Dans la simulation, chaque genou fournit 1,9 N·m en valeur efficace et atteint le plafond de 3,2 N·m défini dans le modèle. La valeur efficace est environ quatre fois supérieure au couple nominal de 0,49 N·m du STS3215. Un robot physique demanderait donc des servomoteurs de genou plus puissants ou une démarche moins fléchie.
Un atelier commun pour plusieurs robots ouverts
Gym couvre aussi le bras SO-101, Open Duck Mini v2 et le robot humanoïde de LeRobot. Leurs pièces imprimées ont été réécrites sous forme de programmes CadQuery, avec les dimensions communes regroupées et les composants achetés représentés par des classes documentées. Le paquet et les images du projet sont publiés sous licence Apache 2.0, tandis que chaque dossier de robot conserve la licence de sa conception d’origine.
Cette version reste un outil de conception destiné aux développeurs et aux fabricants, pas la preuve d’un Flamingo déjà assemblé. Elle apporte néanmoins un exemple vérifiable de co-conception : un même changement géométrique traverse la pièce imprimée, le modèle simulé et la politique testée, tout en laissant visibles les limites mécaniques à résoudre.
Sources : dépôt GitHub et version PyPI de Yo.Town Gym 0.3.0.