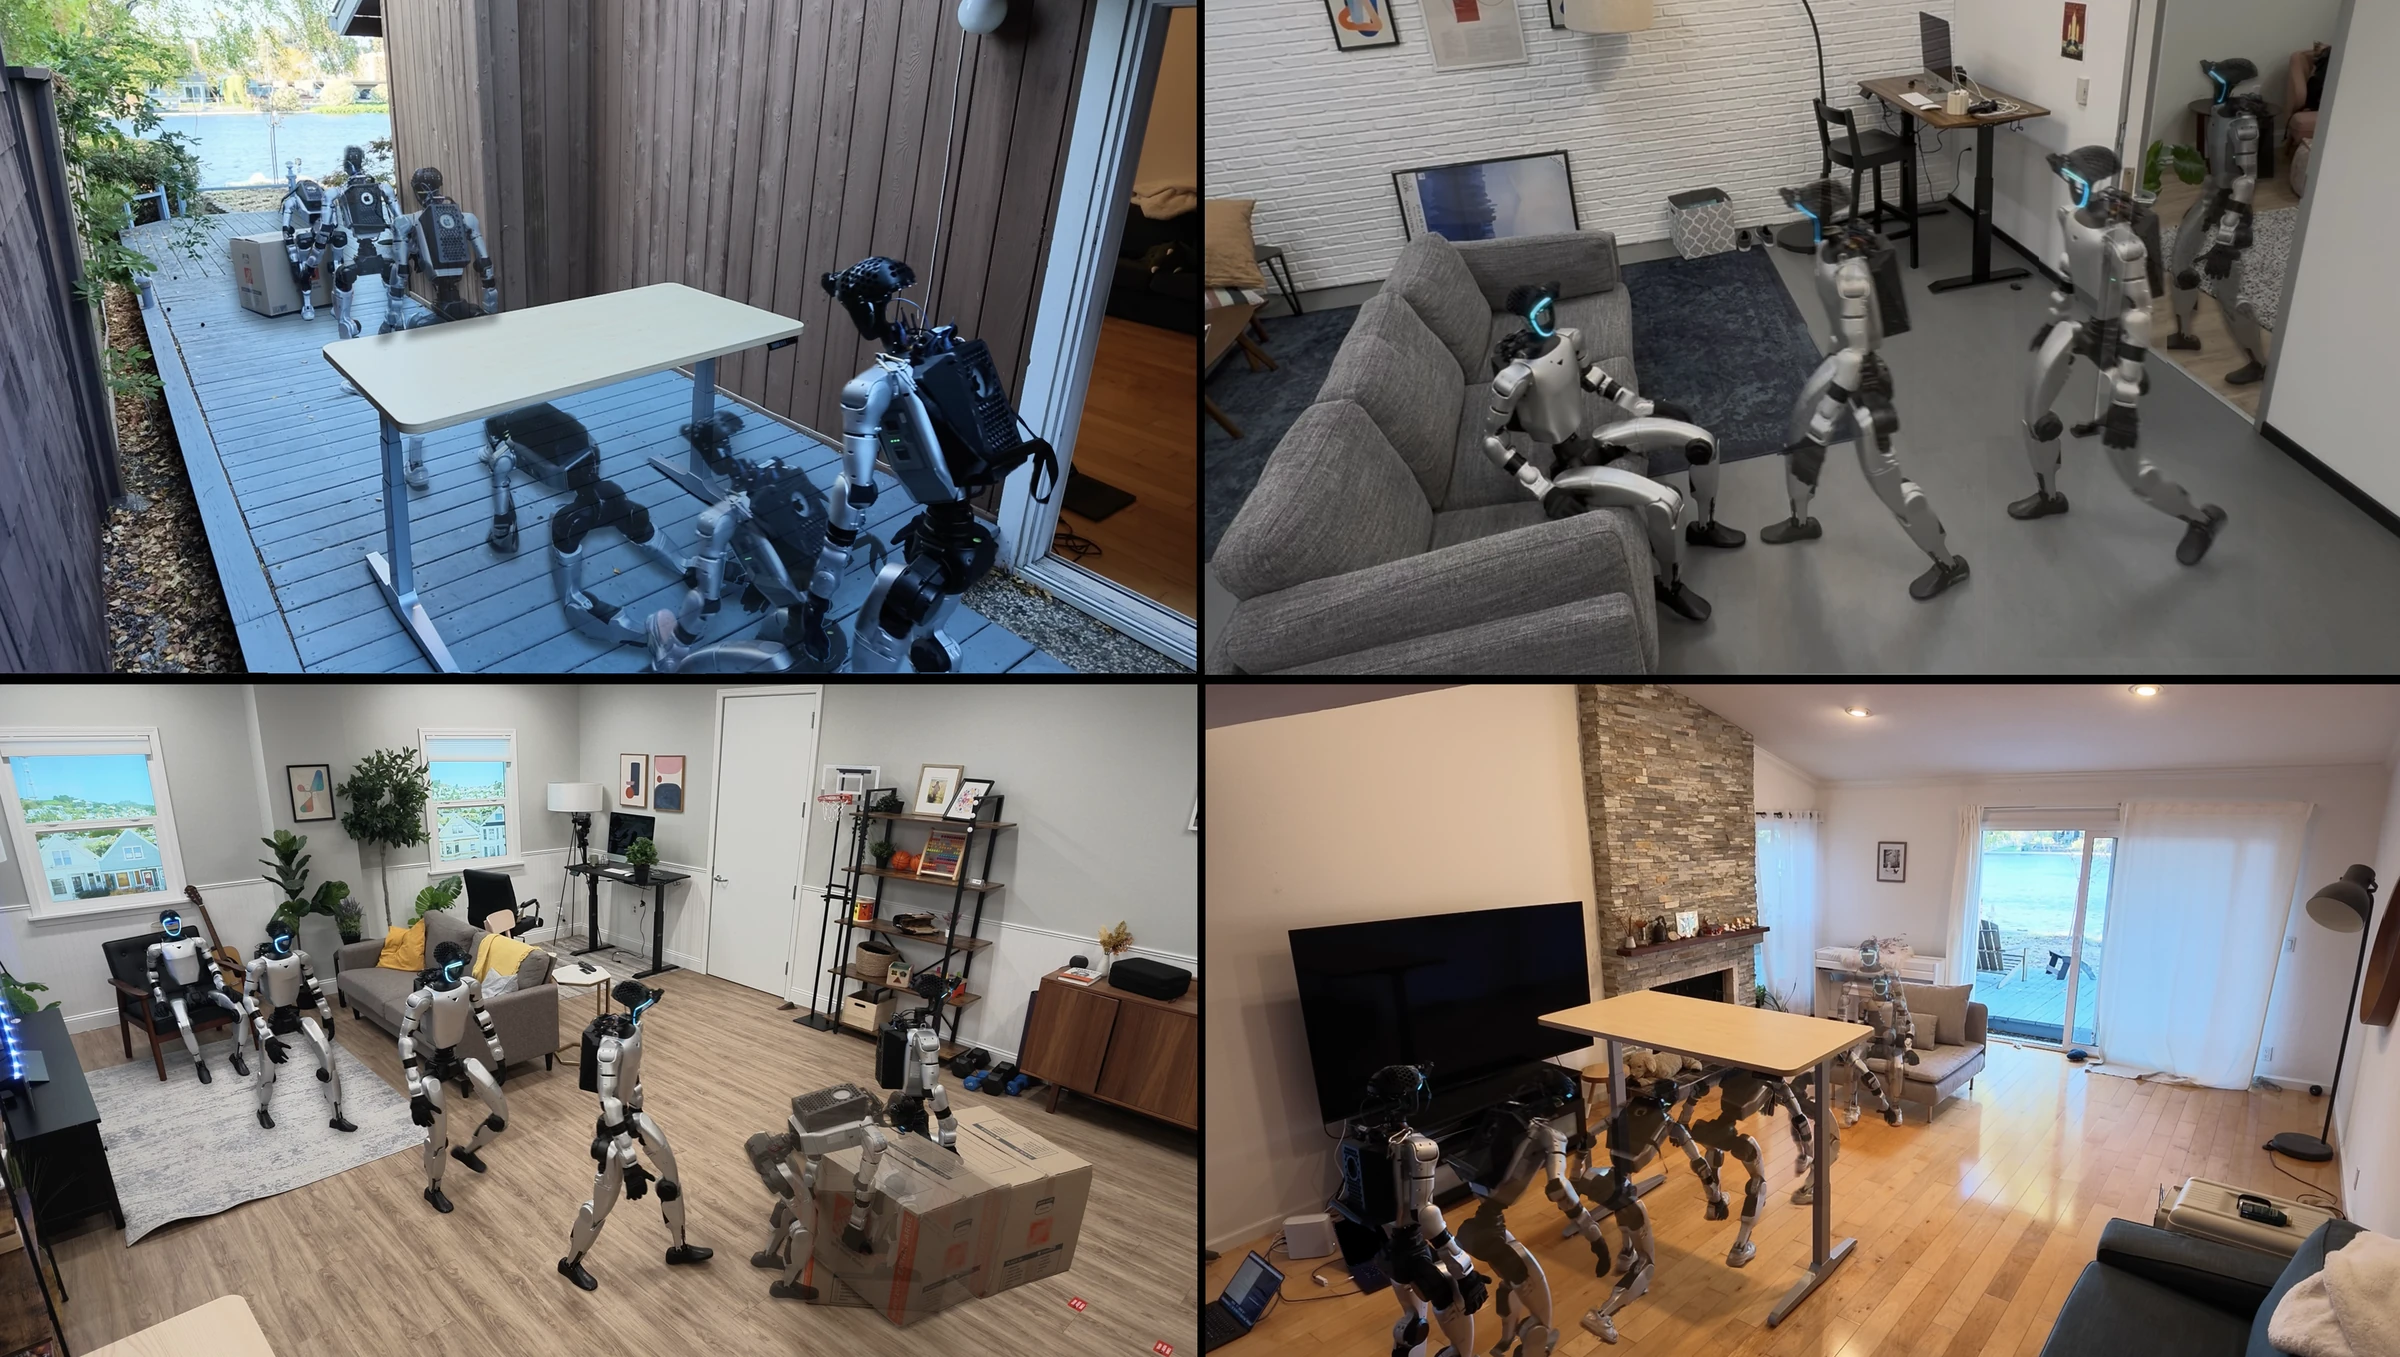
Apple présente HALO, un système d’autonomie pour robot humanoïde entraîné uniquement dans des logements simulés. Déployé sans adaptation dans six environnements réels jamais vus auparavant, il a réussi 91 % de 360 essais, selon l’étude publiée le 4 novembre.
Le projet part d’un problème central de la robotique humanoïde : produire des données associant une image, une consigne en langage naturel et les commandes précises des articulations coûte beaucoup de temps humain. La téléopération et les équipements de capture peuvent fournir ces exemples, mais une heure de démonstration exige généralement au moins une heure de travail.
Mille logements générés pour apprendre à se déplacer
HALO remplace cette collecte par une chaîne de données synthétiques. L’équipe d’Apple a généré mille logements procéduraux, puis y a produit des scènes visuelles, des instructions et des mouvements. Le volume d’apprentissage peut ainsi progresser avec les ressources de calcul, sans dépendre directement du nombre d’opérateurs disponibles.
Le système apprend plusieurs aptitudes physiques : s’asseoir sur une chaise ou un canapé, rejoindre une personne ou un objet désigné, franchir de côté une porte entrouverte, s’accroupir ou ramper sous une table et pousser une caisse. HALO peut ensuite enchaîner ces compétences pour réaliser des tâches plus longues, par exemple se relever avant de suivre une personne.
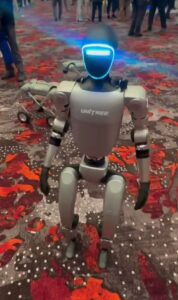
Les démonstrations officielles montrent ces comportements sur un humanoïde Unitree G1. Le modèle exploite la perception visuelle et une consigne libre pour choisir et exécuter ses mouvements. L’enjeu ne se limite donc pas à reproduire une trajectoire préparée dans un décor fixe.
Un transfert direct vers des lieux inconnus
Le résultat principal concerne le passage de la simulation au monde physique. Le robot n’a vu aucun logement réel pendant son entraînement. Il a pourtant été testé dans six sites non cartographiés, avec des meubles, des passages et des configurations absents de son corpus synthétique.
Les chercheurs annoncent 91 % de réussite sur 360 essais. Ce chiffre agrège plusieurs tâches et doit être interprété dans le cadre précis du protocole publié. Il ne signifie pas qu’un humanoïde peut déjà gérer seul toutes les situations d’une maison. Les scènes restent sélectionnées, les compétences disponibles sont définies à l’avance et les usages domestiques impliquent aussi des exigences de sûreté qui dépassent le taux de réussite expérimental.
Pourquoi cette approche compte
HALO illustre une voie pour réduire le goulot d’étranglement des données robotiques. Si les comportements acquis en simulation conservent leur efficacité dans des lieux réels variés, les équipes peuvent tester davantage de configurations avant d’exposer un robot, un opérateur ou un environnement à des essais physiques.
La méthode reste toutefois à confronter à des tâches plus fines, à des interactions avec des objets fragiles et à des périodes de fonctionnement plus longues. Les chercheurs publient le papier, le code et de nombreuses vidéos sur le site officiel de HALO. L’étude complète détaille la génération du corpus et le protocole des essais.