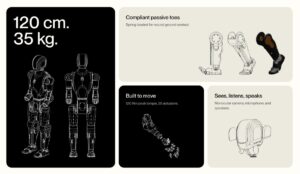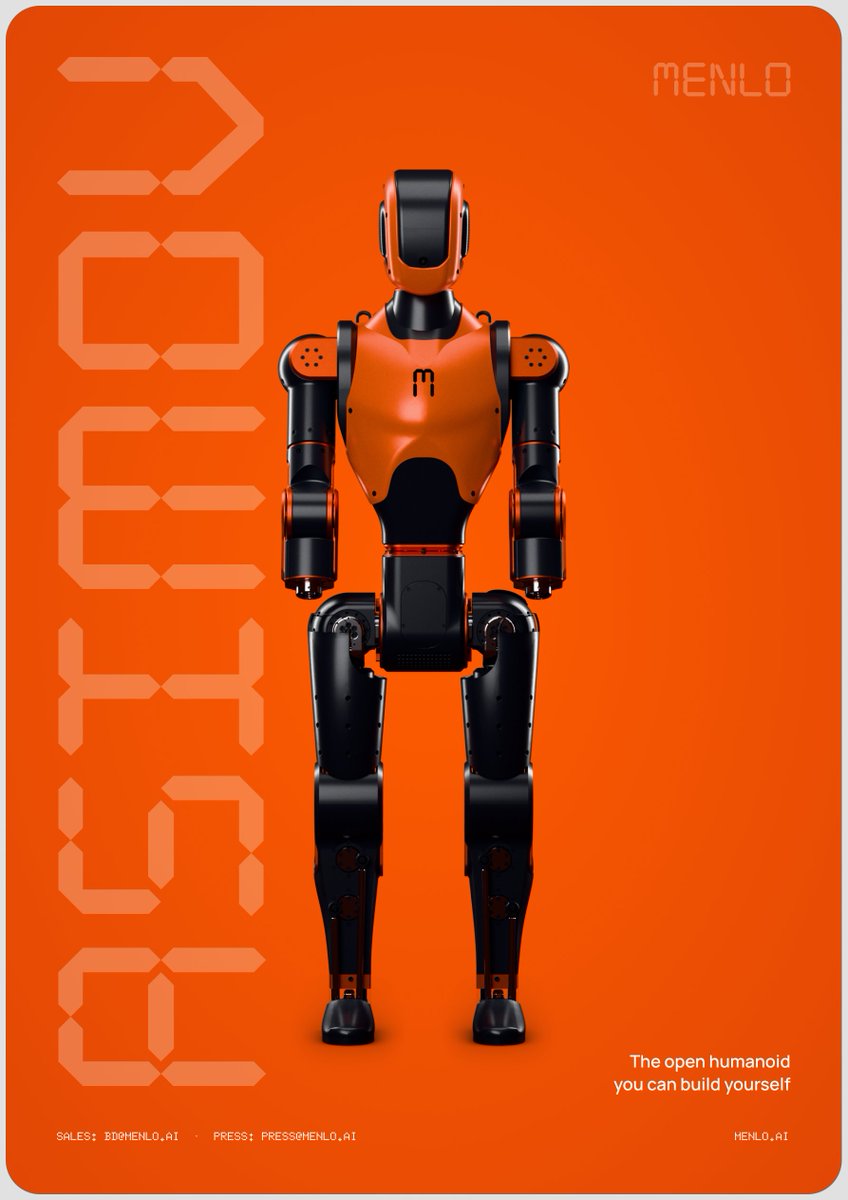
Asimov ouvre les commandes d’Asimov 1, un robot humanoïde open source proposé sous la forme d’un kit à assembler. La machine mesure 1,2 mètre, pèse 35 kg et compte 25 articulations motorisées. Elle vise les laboratoires, les développeurs et les particuliers qui souhaitent modifier eux-mêmes le matériel et le logiciel d’un humanoïde.
Le constructeur a présenté le modèle le 6 novembre. Sa démarche combine des composants disponibles dans le commerce, une architecture matérielle ouverte, un kit de développement logiciel et des modèles de simulation. Les acheteurs ne reçoivent donc pas seulement une machine fermée. Ils disposent d’une base destinée à être construite, réparée et adaptée.
Un humanoïde conçu pour être modifié
Le choix de pièces standardisées est central. Il doit limiter la dépendance à des éléments propriétaires difficiles à remplacer et faciliter l’expérimentation sur les actionneurs, la perception ou le calcul embarqué. La page de commande prévoit également des informations sur la réparation, les capteurs, la téléopération et les interfaces de programmation, signes d’un positionnement orienté vers les utilisateurs techniques.
Les 25 articulations motorisées placent Asimov 1 dans une catégorie plus simple que les humanoïdes industriels les plus complexes. Cette sobriété peut toutefois réduire le coût de maintenance et le nombre de points de panne. Le format de 1,2 mètre reste aussi plus facile à manipuler dans un laboratoire ou un atelier qu’une machine proche de la taille humaine.
Asimov ne communique pas encore, dans son annonce, de capacité de charge, d’autonomie sur batterie ni de cadence de marche. Ces données seront déterminantes pour évaluer les usages réels. Le robot ne peut donc pas être comparé directement à une plateforme industrielle conçue pour déplacer des bacs ou travailler pendant un poste complet.
Le logiciel ouvert comme argument principal
L’intérêt du projet tient autant à son environnement logiciel qu’à son châssis. Le SDK ouvert doit permettre de commander les articulations, de connecter des modèles de perception et de tester de nouvelles politiques. Les modèles de simulation offrent un moyen de préparer ces essais sans immobiliser le robot ni multiplier les chutes sur le matériel réel.
Cette approche rejoint une tendance plus large de la robotique open source. Les équipes cherchent des plateformes reproductibles pour comparer leurs méthodes, collecter des données et partager des améliorations. Un kit documenté peut accélérer ce travail, à condition que les plans, les licences et les interfaces restent réellement accessibles au fil des versions.
Une ouverture qui devra être vérifiée dans la durée
La disponibilité commerciale constitue une première étape, pas une preuve de maturité. La qualité de la documentation, l’approvisionnement des pièces, la robustesse des assemblages et la fréquence des mises à jour feront la différence. Le support apporté aux premiers constructeurs sera également décisif pour éviter qu’un kit ambitieux ne reste réservé à quelques experts.
Asimov 1 propose ainsi une voie distincte des humanoïdes fermés vendus comme des produits finis. Sa promesse est celle d’une plateforme que l’utilisateur peut comprendre et transformer. Les premières livraisons et les retours des constructeurs permettront de mesurer si cette ouverture se traduit par une communauté durable.