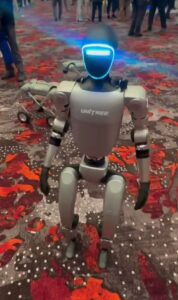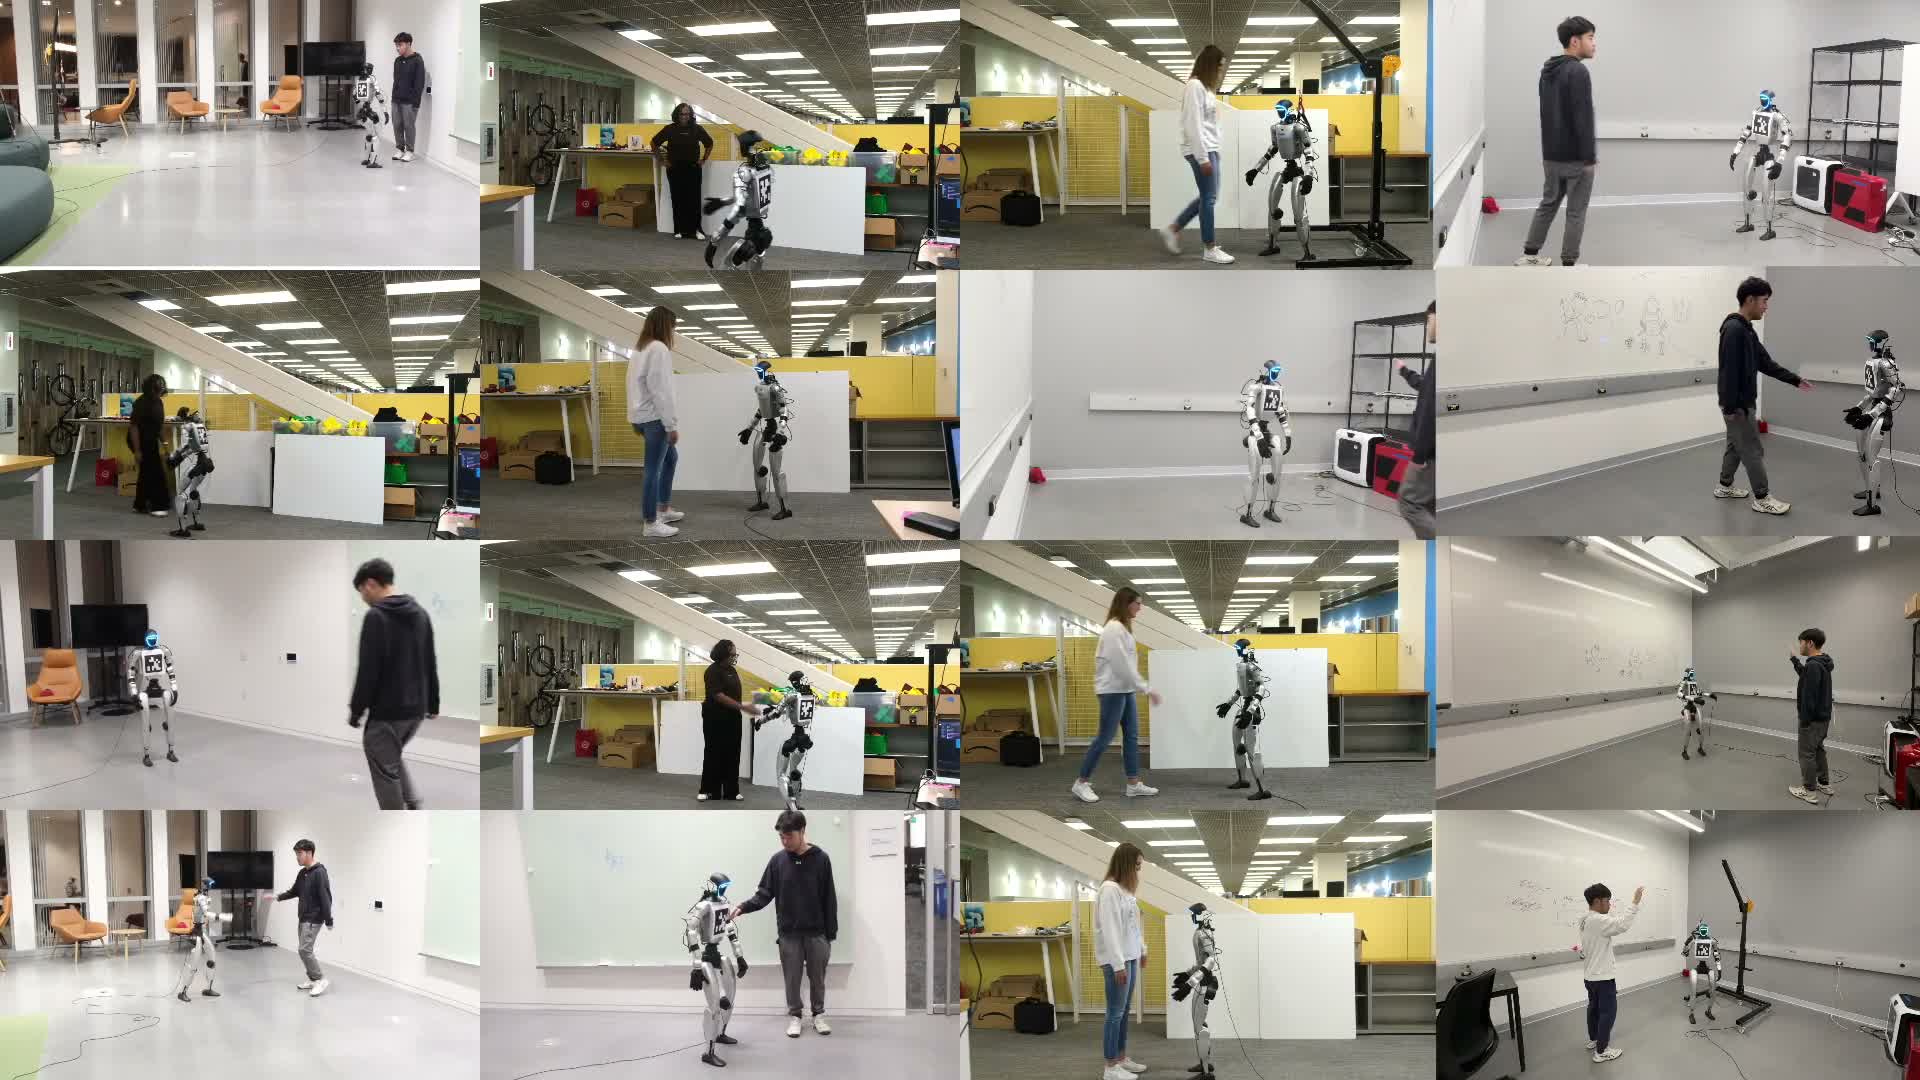
Des chercheurs de l’UC Berkeley, de Sony et de Meta présentent Social Humanoid, un système qui permet à un Unitree G1 de coordonner ses mouvements avec une personne. Le robot ne se contente pas d’exécuter un geste isolé : il observe son partenaire, répond à son mouvement et peut anticiper la suite lorsque celui-ci sort momentanément de son champ de vision.
La méthode a été déployée sur un humanoïde Unitree G1 à 29 degrés de liberté. Les démonstrations publiées montrent notamment des poignées de main, des salutations, des accolades, des pas synchronisés et des réponses à des gestes improvisés.
Deux niveaux de contrôle pour réagir en temps réel
Social Humanoid repose sur une architecture hiérarchique. Une politique de haut niveau représente les mouvements humains et robotiques sous forme de jetons communs, puis génère la réponse corporelle du robot. Un contrôleur de bas niveau convertit cette séquence en mouvements exécutables par le G1.
Cette séparation répond à deux contraintes différentes. Le premier niveau doit comprendre l’évolution d’une interaction, par exemple distinguer une main tendue d’un simple passage du bras. Le second doit maintenir l’équilibre et suivre la trajectoire avec le corps réel du robot.
Le système peut aussi poursuivre son estimation lorsque le partenaire est brièvement masqué. Cette capacité ne signifie pas que le robot devine une intention générale : il prédit la continuité d’un mouvement à partir de la séquence déjà observée. Les auteurs cherchent ainsi à éviter une réaction figée ou trop tardive lorsque les deux corps se rapprochent.
Un jeu de données adapté aux proportions du robot
L’équipe a rassemblé cinq jeux de données de capture de mouvements humains. Elle en tire un benchmark de 260 heures d’interactions entre un humain et un humanoïde. Une procédure de reciblage en deux phases transforme l’un des partenaires en robot tout en modifiant l’autre pour conserver les contacts, la portée des bras et les différences de taille.
Ce point est important pour les interactions physiques. Copier directement les mouvements de deux adultes sur un G1 plus petit peut déplacer une poignée de main hors de portée ou provoquer une collision. Le reciblage adapte donc la géométrie de la scène avant l’apprentissage.
Les résultats présentés couvrent la simulation et des essais réels. Ils montrent que le robot peut enchaîner plusieurs types de comportements avec des personnes différentes, sans réduire chaque interaction à une animation préprogrammée unique.
Des démonstrations encore encadrées
Les vidéos restent tournées dans des environnements de laboratoire, avec un espace dégagé et un robot relié à ses équipements de sécurité. Elles ne démontrent pas encore une interaction autonome dans un lieu public encombré, ni une compréhension sociale comparable à celle d’une personne.
La proximité physique impose aussi des exigences élevées. Une accolade ou une poignée de main demande de limiter les forces, de détecter un déséquilibre et de s’arrêter si le partenaire change brusquement de mouvement. Le papier décrit surtout la génération et le suivi des gestes ; la validation de sécurité à grande échelle reste une étape distincte.
Social Humanoid apporte néanmoins un protocole reproductible et un volume de données conséquent pour étudier les interactions corps à corps. Les prochains travaux devront mesurer la robustesse avec davantage de morphologies, de vêtements, d’occlusions et de comportements imprévus avant d’envisager un usage hors laboratoire.
Pour situer la plateforme utilisée dans cette recherche, notre comparatif des humanoïdes par usage distingue les robots de laboratoire, les démonstrateurs et les machines proposées à la vente.