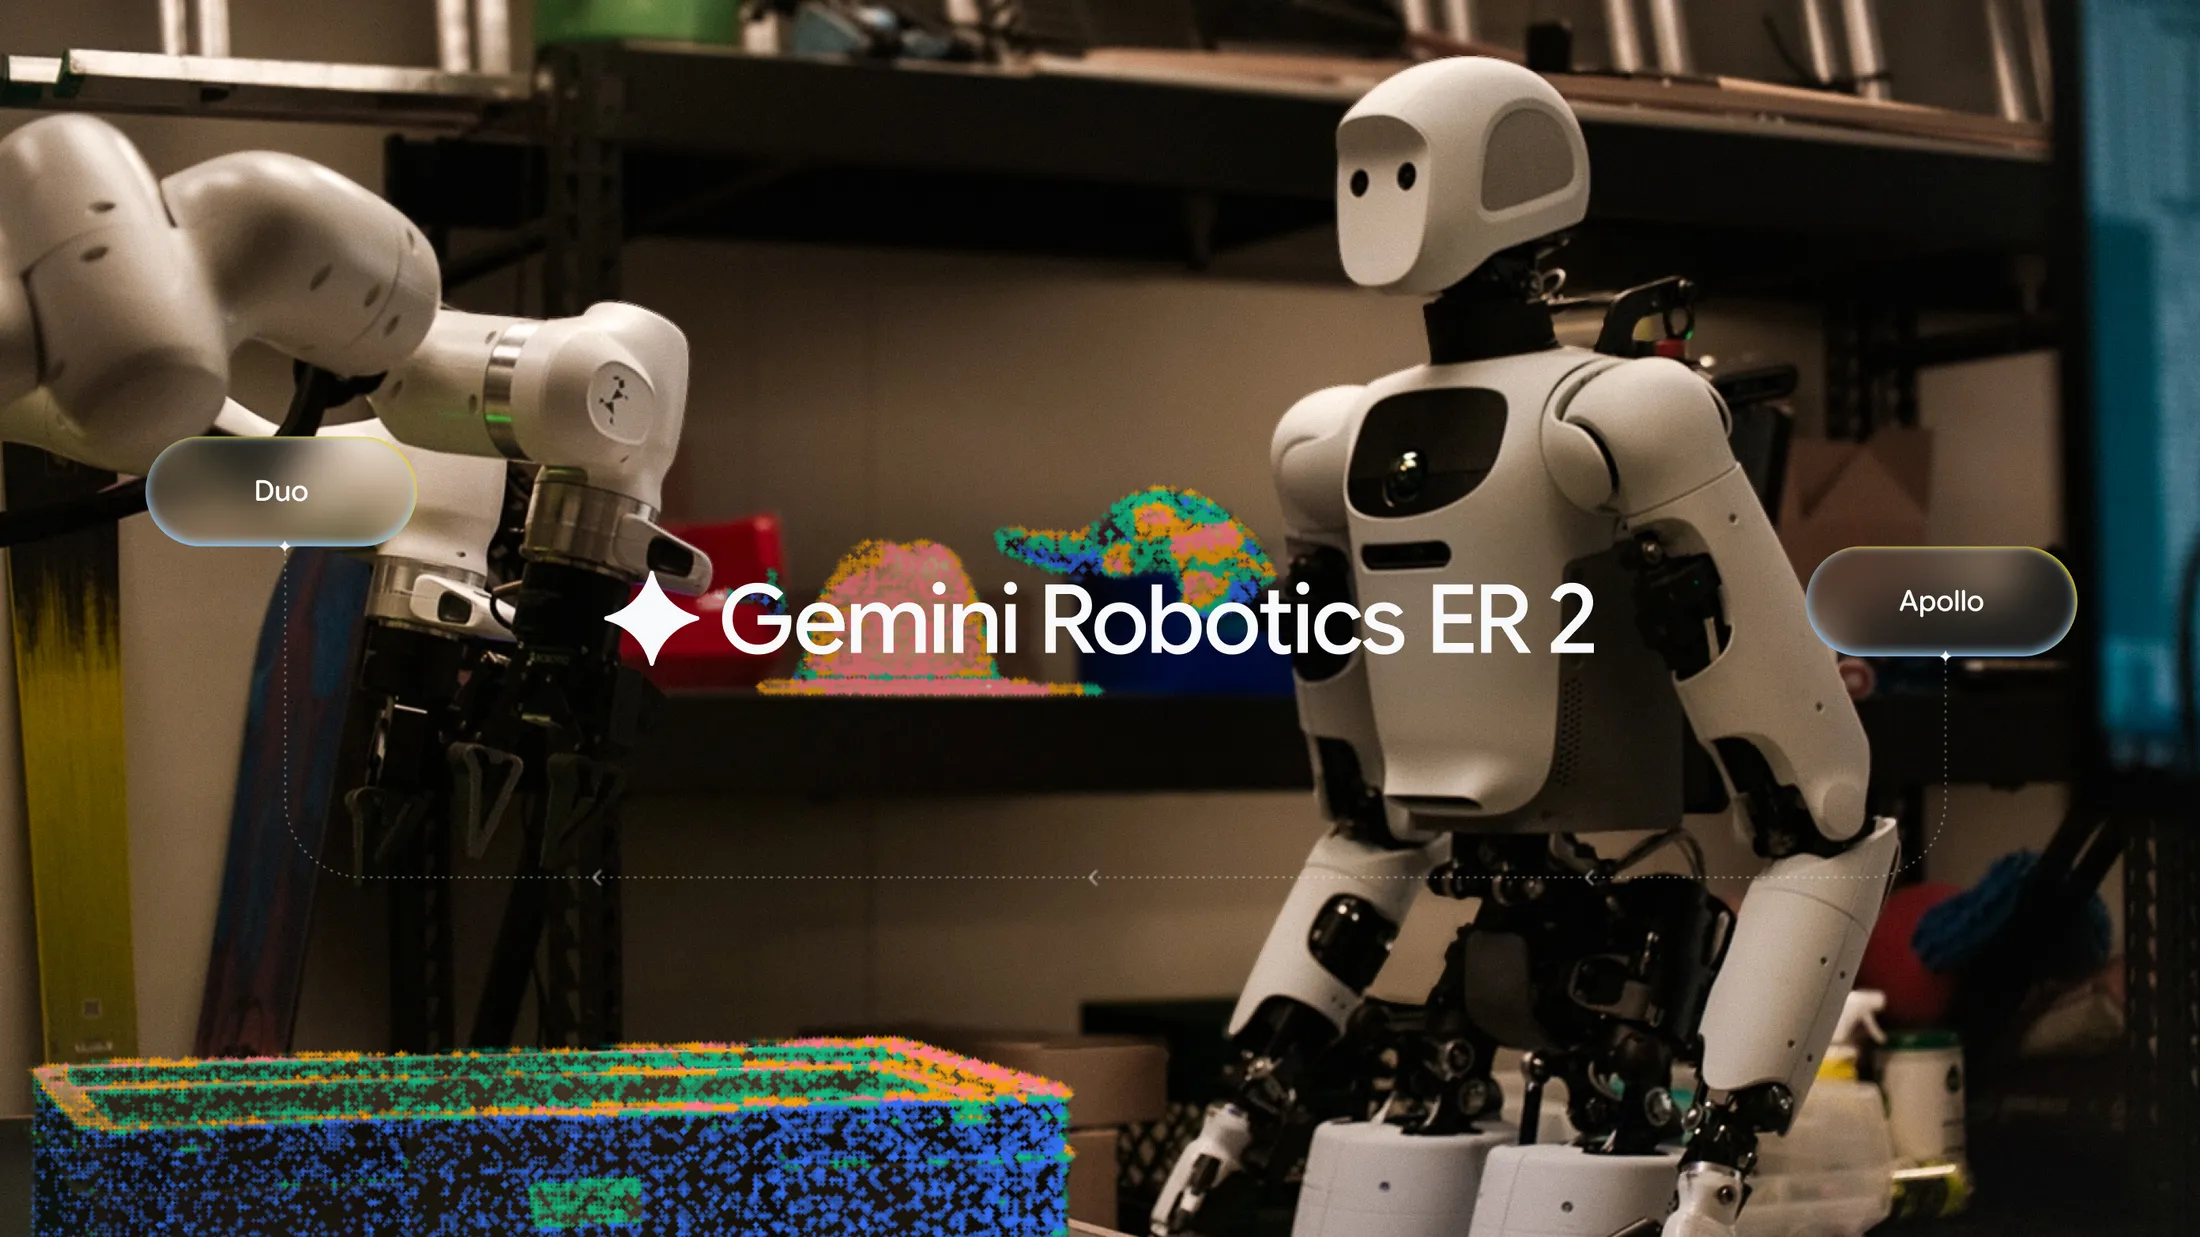
Google Cloud rend Gemini Robotics Embodied Reasoning 2 disponible en préversion publique sur sa plateforme Gemini. Ce modèle spécialisé doit servir de couche de raisonnement de haut niveau pour des robots, qu’il s’agisse de bras fixes, de plateformes mobiles, de quadrupèdes ou d’humanoïdes. Les entreprises peuvent désormais le tester avec les outils de sécurité, de gestion et d’orchestration du cloud.
ER 2 n’est pas présenté comme un contrôleur moteur direct. Il analyse des flux vidéo, audio ou texte, planifie une tâche et appelle des outils de plus bas niveau, par exemple un modèle vision-langage-action, une API de navigation ou une fonction propre à l’entreprise. Le modèle peut aussi vérifier qu’une étape a réussi avant de poursuivre.
Un cerveau de supervision au-dessus des contrôleurs
Google décrit une architecture où les interfaces de commande deviennent des outils déclarés au modèle. ER 2 peut alors coordonner navigation et manipulation depuis une instruction en langage naturel. Un opérateur peut lui demander d’expliquer sa stratégie ou de modifier la mission sans réécrire toute la séquence technique.
Le modèle traite en continu la vidéo afin de suivre l’avancement d’une opération et de détecter un échec. Google annonce une précision de 91,3 % pour identifier l’image exacte d’un événement critique, avec une erreur temporelle moyenne de 0,96 seconde. Ces résultats proviennent des évaluations du groupe et devront être confrontés à des environnements industriels variés.
ER 2 sait également lire plusieurs catégories d’instruments, dont des cadrans, afficheurs numériques, niveaux et thermomètres. Cette aptitude vise des installations existantes qui ne disposent pas toujours d’une interface logicielle exploitable par un robot.
De la simulation au robot installé sur site
La plateforme associe le modèle à des environnements de simulation tels que MuJoCo-Warp et NVIDIA Isaac Sim. Les équipes peuvent tester des comportements, produire des scénarios synthétiques et annoter des images de cellules de travail. Les modèles d’action sont ensuite entraînés dans l’infrastructure Google avant d’être exécutés au plus près des robots.
Pour les opérations, Google propose ses mécanismes d’identité, de contrôle d’accès et d’appel de fonctions. Les tâches sensibles à la latence, comme la cartographie et la planification locale, peuvent rester sur le site. Les données de flotte peuvent être centralisées dans BigQuery.
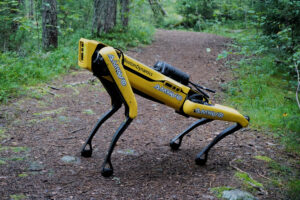
Boston Dynamics fait partie des partenaires cités. Le responsable de Spot estime que l’analyse vidéo peut enrichir les inspections réalisées par le quadrupède. Le groupe singapourien A*STAR évoque de son côté des robots de laboratoire capables de lire un écran ancien, charger une centrifugeuse ou déplacer des échantillons.
Une disponibilité plus large, pas encore un déploiement garanti
La nouveauté du 27 octobre réside dans l’accès public au modèle via Model Garden, avec documentation et tarification. Elle ne signifie pas que les robots deviennent autonomes après une simple connexion au cloud. Les intégrateurs doivent encore fournir les contrôleurs, les garde-fous, les données et les procédures de reprise.
Cette ouverture réduit toutefois la barrière d’accès à un modèle de raisonnement conçu pour le monde physique. Elle permettra de comparer plus concrètement ses performances, ses coûts et sa latence sur des machines réelles, au-delà des démonstrations de recherche.
Sources : Google Cloud et annonce officielle sur X.